เป้าหมายของบท เราจะสร้างปริมาณที่ติดตาม “สถานะการหมุนของระบบ” ได้แม้การกระจายมวลเปลี่ยน โดยเริ่มจากอนุภาค ไม่เริ่มจากสูตรของวัตถุแข็ง แล้วค่อยพัฒนาไปสู่ torque theorem, angular impulse และ conservation law
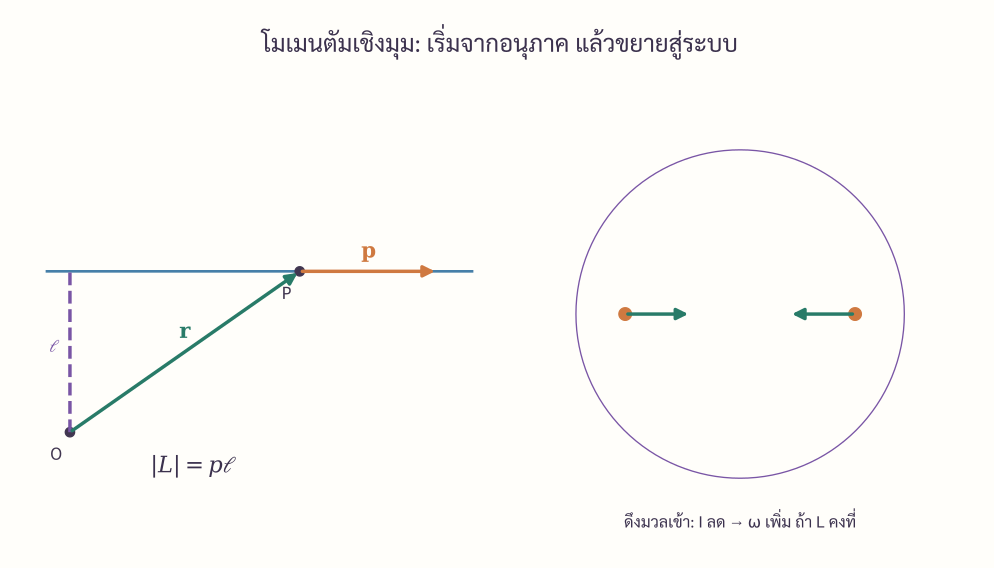
Chapter 10 ให้ความสัมพันธ์ สำหรับ rigid body ที่หมุนรอบแกนคงที่และ คงที่ แต่ถ้าคนบนแท่นหมุนดึงมวลเข้าหาตัว เปลี่ยน และ เปลี่ยนทั้งที่แทบไม่มี external torque คำถามคือ ปริมาณใดควรเป็นตัวหลักของปัญหา?
คำตอบคือ angular momentum หรือโมเมนตัมเชิงมุม
11.1 โมเมนตัมเชิงมุมของอนุภาค
พูดให้ง่ายก่อน: linear momentum บอก “การเคลื่อนที่ไปข้างหน้า” ส่วน angular momentum บอกว่า linear momentum นั้นมี moment about a chosen point มากเพียงใด
กำหนดจุดอ้างอิง และอนุภาคมี position vector กับ linear momentum
Equation reference: Young & Freedman, 15e, §10.5, p.344–345; Serway & Jewett, 10e, §11.2, pp.289–291; Knight, 4e, §12.11, pp.320–321; Tipler & Mosca, 6e, §10-2, p.334 onward.
สัญลักษณ์
= angular momentum ของอนุภาคเกี่ยวกับจุด หน่วย
= เวกเตอร์จาก ไปยังตำแหน่งอนุภาค
= linear momentum
เครื่องหมาย = cross product; ทิศหาโดยกฎมือขวา
ความหมายทางคณิตศาสตร์ Cross product เลือกเฉพาะส่วนของ momentum ที่ “ตั้งฉากกับแนวจากจุดอ้างอิง” จึงรวมทั้งขนาดและ orientation ของการหมุนไว้ในเวกเตอร์เดียว
จากขนาดของ cross product
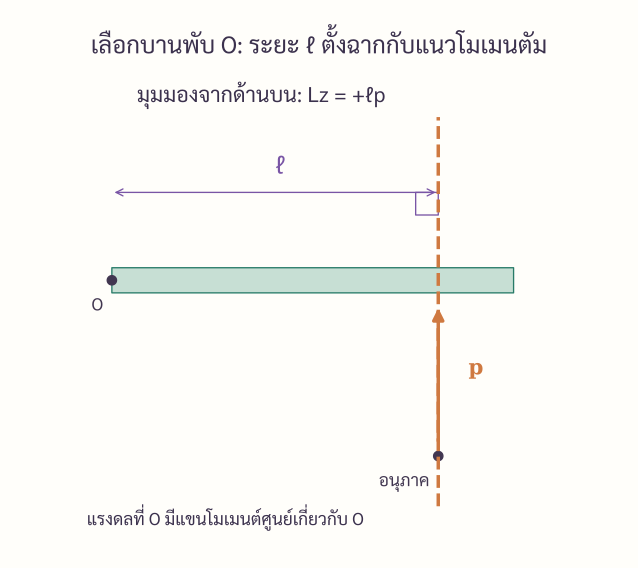
โดย คือระยะตั้งฉากจาก ถึง เส้นแนวของ momentum
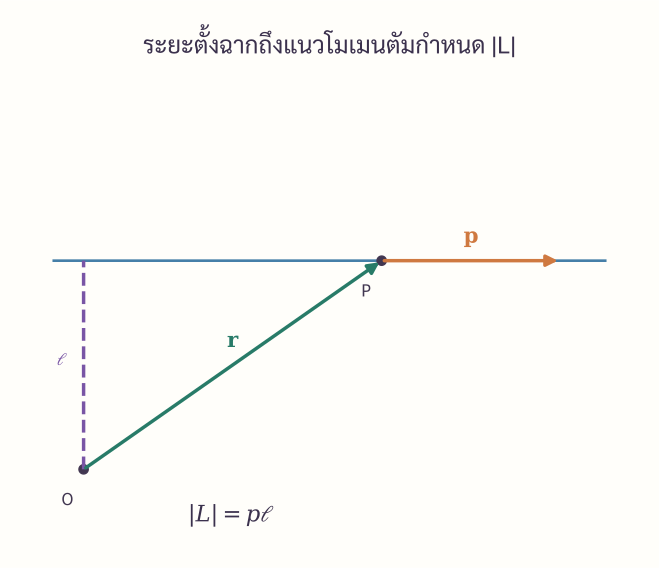
ดังนั้นอนุภาคไม่จำเป็นต้องเคลื่อนที่เป็นวงกลมจึงจะมี angular momentum อนุภาคที่วิ่งเป็นเส้นตรงผ่าน “ข้าง” จุด มี ได้ และถ้าไม่มีแรงสุทธิ อาจคงที่ด้วย
ในระนาบ ,
Math box สมการนี้คือ determinant/component form ของ ไม่ใช่สูตรใหม่คนละกฎ และเครื่องหมายของ บอก orientation: บวก = ตามแกน , ลบ = ตามแกน
Worked Example 11.1 — เส้นตรง แต่
อนุภาคมวล เคลื่อนที่ด้วยความเร็วคงที่ ตามแกน บนเส้น จงหา เกี่ยวกับ origin และอธิบายว่าทำไมค่าจึงไม่เปลี่ยนเมื่ออนุภาคเคลื่อนต่อไป
เหตุผลที่เลือกวิธีนี้: เส้นการเคลื่อนที่เป็นเส้นตรง จึงใช้ lever-arm form ได้ทันที
เครื่องหมายลบเกิดจาก ชี้เข้า page () ระยะตั้งฉาก คงที่และ คงที่ จึงได้ คงที่ แม้ เองจะเพิ่มขึ้น
Sanity check: ถ้าเลื่อนเส้นทางลงมาผ่าน origin จะได้ และ ตามนิยามทันที
11.2 Torque คืออัตราการเปลี่ยน Angular Momentum
ภาพของ torque และ angular momentum มี geometry แบบเดียวกัน
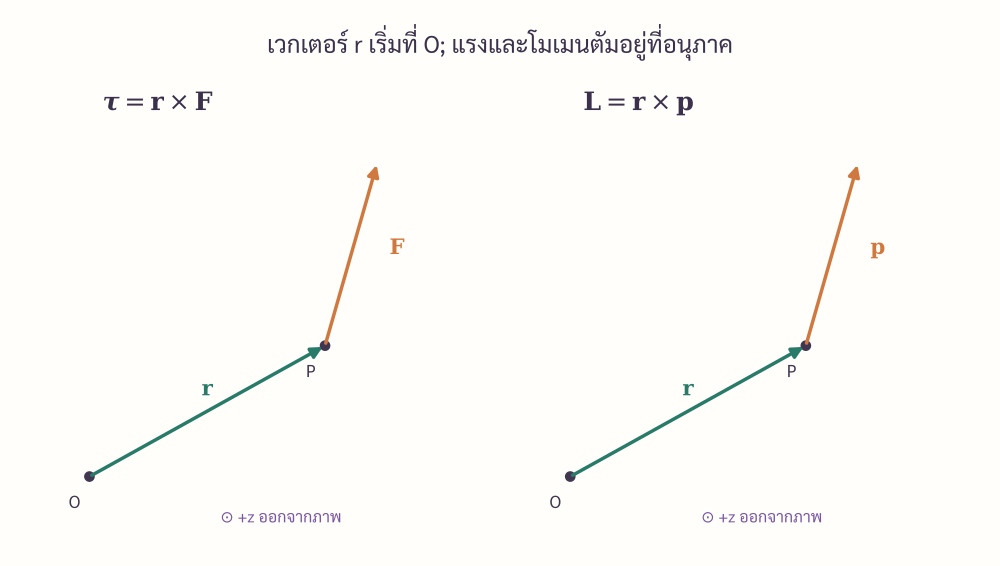
เริ่มจากนิยาม
หาอนุพันธ์ตามเวลา
เพราะ และ
และจาก Newton’s second law จึงได้
Equation reference: Young & Freedman, 15e, §10.5, pp.344–346; Serway & Jewett, 10e, §11.2, pp.289–292; Knight, 4e, §12.11, pp.321–322.
เงื่อนไขของบทนี้: เป็นจุดคงที่ใน inertial frame และ torque กับ angular momentum ต้องวัดเกี่ยวกับ reference เดียวกัน
ความหมายทางคณิตศาสตร์ สมการนี้เป็น differential equation: torque ไม่ได้ “เท่ากับ angular momentum” แต่เป็น time derivative ของ angular momentum ดังนั้น torque อาจเปลี่ยนขนาดของ , เปลี่ยนทิศของ , หรือทั้งสองอย่าง
Worked Example 11.2 — ตรวจด้วย components
ให้ , และ
ดังนั้น
ทิศคือ ออกจาก page
จุดที่โจทย์ทดสอบ ไม่ใช่การจำ แต่คือการรู้ว่า ใช้ตรง ๆ เฉพาะ geometry ที่ เท่านั้น
11.3 จากอนุภาคสู่ระบบ: external torque สำคัญกว่า internal torque
สำหรับระบบหลายอนุภาค
แล้วรวม torque theorem ของแต่ละอนุภาค
ใน particle model มาตรฐาน หาก internal action–reaction forces เป็นคู่ที่เท่ากัน ตรงข้ามกัน และอยู่บน line of separation เดียวกัน net internal torque cancel จึงเหลือ
Equation reference: Young & Freedman, 15e, §10.5, pp.345–346; Serway & Jewett, 10e, §11.2, pp.291–292; Tipler & Mosca, 6e, §10-2.
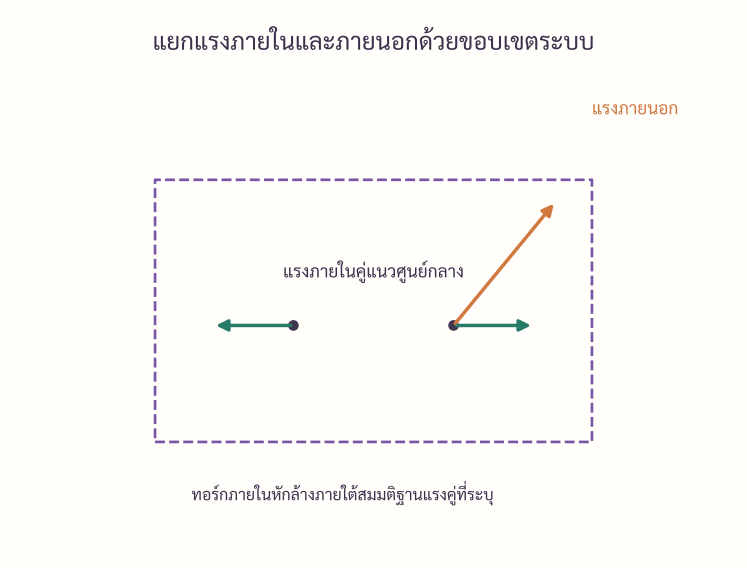
สำคัญ อย่าพูดสั้น ๆ ว่า “internal torque หายเสมอ” โดยไม่บอกสมมติฐาน จุดสำคัญคือเรากำลังใช้ classical particle model ที่ internal forces ให้ net internal torque เป็นศูนย์เกี่ยวกับ reference เดียวกัน
11.4 Angular Impulse — รวม torque ตลอดช่วงเวลา
Integrate torque theorem ตั้งแต่ ถึง
Equation reference: Tipler & Mosca, 6e, §10-2, Angular Impulse–Angular-Momentum Equation (Eq.10-11).
ใน fixed-axis scalar form
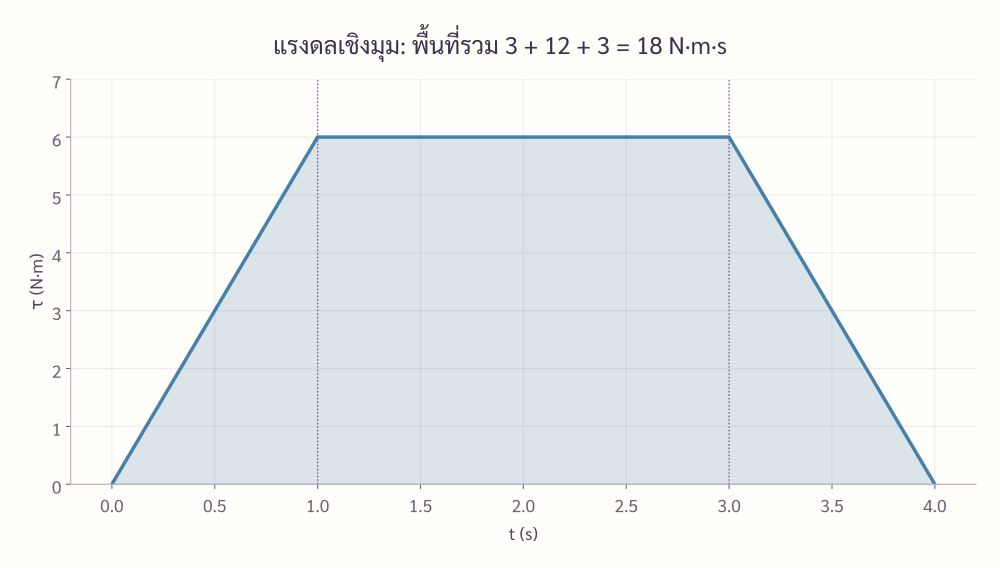
ความหมายทางคณิตศาสตร์ พื้นที่มีเครื่องหมายใต้กราฟ – คือ เช่นเดียวกับพื้นที่ใต้กราฟ – ที่ให้ linear impulse
Worked Example 11.3 — Torque-time graph
ล้อมี และ ได้ torque pulse รูปสามเหลี่ยมฐาน สูงสุด
พื้นที่ใต้กราฟ
เพราะ คงที่
Units check: ตรงกับหน่วย angular momentum
11.5 Rigid body: ทำไมจึงได้
พิจารณา rigid body หมุนรอบแกน คงที่ ทุกอนุภาคมี angular speed เดียวกัน
สำหรับอนุภาคที่ จากแกน
รวมทุกอนุภาค
เพราะวงเล็บคือ
Equation reference: Serway & Jewett, 10e, §11.3, p.293 onward; Young & Freedman, 15e, §10.5, pp.345–346.
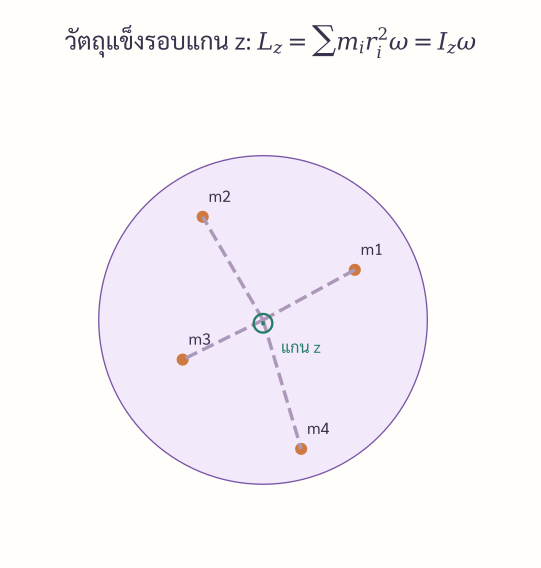
Math box — สิ่งที่ห้ามเหมารวม คือ component relation เกี่ยวกับแกนหมุน สำหรับแกน symmetry/principal axis ที่เหมาะสม จึงเขียน vector form ได้ แต่สำหรับวัตถุ 3 มิติทั่วไปที่หมุนรอบ nonsymmetry axis, ไม่จำเป็นต้องขนานกับ . Young §10.5 และ Knight §12.11 เตือนประเด็นนี้โดยตรง
ถ้า คงที่
จึงเห็นว่า Chapter 10 relation เป็น special constant- case ของกฎที่กว้างกว่า
11.6 Conservation of Angular Momentum
ถ้า net external torque เป็นศูนย์
จึงมี
และ
Equation reference: Young & Freedman, 15e, §10.6, pp.347–350; Serway & Jewett, 10e, §11.4, pp.295–300; Tipler & Mosca, 6e, §10-3, p.341 onward.
ใน fixed-axis system ที่ใช้ ได้
แต่ก่อนใช้ต้องตรวจ 3 อย่าง:
ระบบคืออะไร?
external torque รอบแกนที่เลือกประมาณศูนย์จริงหรือไม่?
fixed-axis scalar relation ใช้ได้หรือไม่?
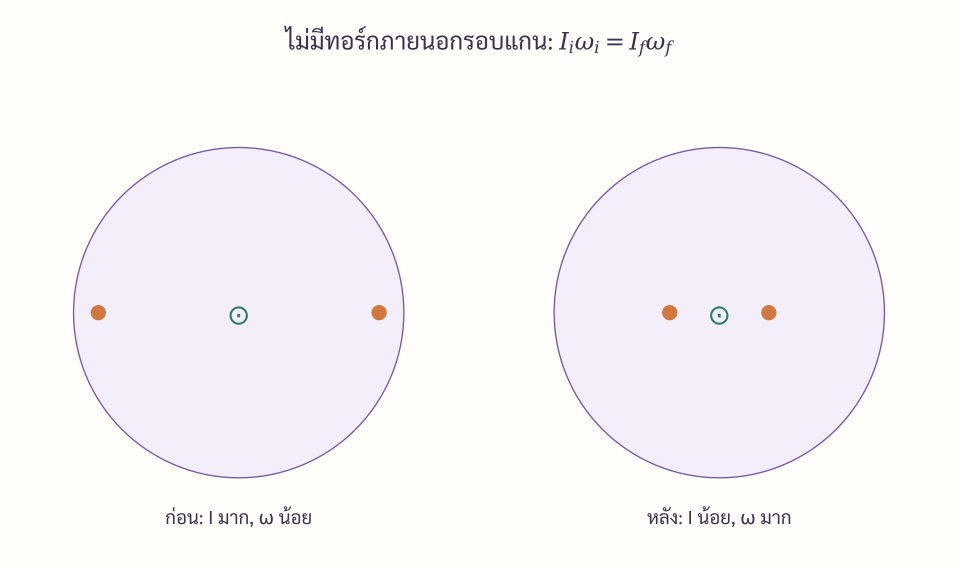
Worked Example 11.4 — คนบน turntable ดึงมวลเข้าหาตัว
แท่นและคนมี moment of inertia พื้นฐาน ถือมวล สองก้อนที่รัศมีเริ่มต้น และดึงเข้ามาที่ เริ่มด้วย สมมติ external torque รอบแกนตั้งฉากเล็กมาก
Conservation:
ความเร็วเชิงมุมเพิ่มขึ้นเพราะ ลดลง ไม่ใช่เพราะมี external torque มาหมุนระบบ
11.7 Angular Momentum อนุรักษ์ แต่พลังงานอาจไม่อนุรักษ์ในรูป
จาก Chapter 10
และ จึงมี
นี่เป็น derived synthesis equation ไม่ใช่นิยามใหม่
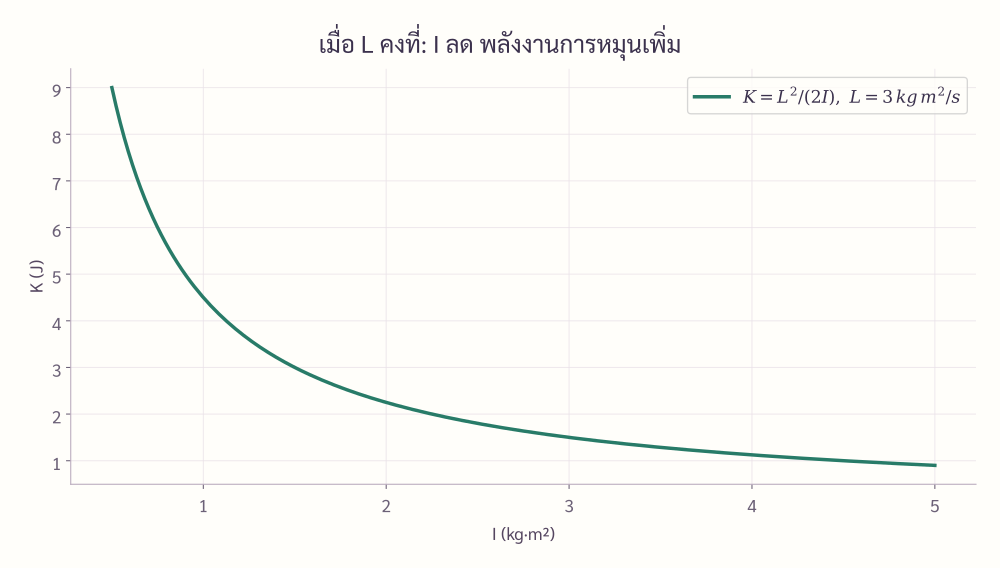
สำหรับ Worked Example 11.4
ดังนั้น พลังงานที่เพิ่มมาจาก งานภายในที่คนทำเพื่อดึงมวลเข้าหาตัว ไม่ได้เกิดจาก conservation of angular momentum
Source cross-check: Young & Freedman §10.6 มี rotating-person example ที่ rotational kinetic energy เพิ่มขึ้นขณะที่ conserved และอธิบายว่าพลังงานมาจาก work ของผู้หมุน
Decision box
→ ใช้ angular momentum conservation
ไม่มี nonconservative energy transfer และเลือก system เหมาะสม → อาจใช้ energy conservation
ทั้งสองเงื่อนไขเป็นจริง → ใช้ได้ทั้งสองกฎและต้องให้คำตอบสอดคล้องกัน
อย่าอนุมานว่า “ conserved ⇒ conserved”
11.8 Reference point และ axis เป็นส่วนหนึ่งของโจทย์
Angular momentum ไม่ใช่ property ของ particle เพียงลำพัง แต่เป็น property เกี่ยวกับจุดอ้างอิง
หากเปลี่ยน origin ค่า เปลี่ยน จึงทำให้ เปลี่ยน Young และ Knight ระบุประเด็นนี้ชัดเจน
ในการแก้โจทย์ interaction สั้น ๆ เรามักเลือก axis ที่ทำให้ unknown support forces มี zero lever arm เพื่อให้ external angular impulse รอบแกนนั้นหายไป
11.9 Advanced — Short Interaction / Impact (หลังเรียน collision)
Chronology note: ส่วนนี้ไม่ใช่ live-core first contact เพราะตารางค่ายสอน collision หลัง angular momentum block ให้กลับมาใช้หลังเรียน collision แล้ว
สำหรับช่วงเวลาสั้น
ถ้า external angular impulse รอบแกนที่เลือกเล็กมาก
Worked Example 11.5 — มวลดินน้ำมันติดกับจาน (Advanced)
จานมี เริ่มหยุดนิ่ง มวลดินน้ำมัน วิ่ง tangent ด้วย ชนและติดที่ แกนรองรับผ่านศูนย์จาน
ก่อนชน
หลังชน
แต่
จึงไม่ conserve kinetic energy เพราะการชนติดเป็น inelastic interaction
Source cross-check: Young & Freedman, 15e, §10.6 มี bullet–door impact example ที่ใช้เหตุผลเดียวกันเกี่ยวกับ hinge axis
11.10 Optional Enrichment — Central Force และพื้นที่ที่กวาด
ถ้าแรงเป็น central force
ดังนั้น
จึงได้
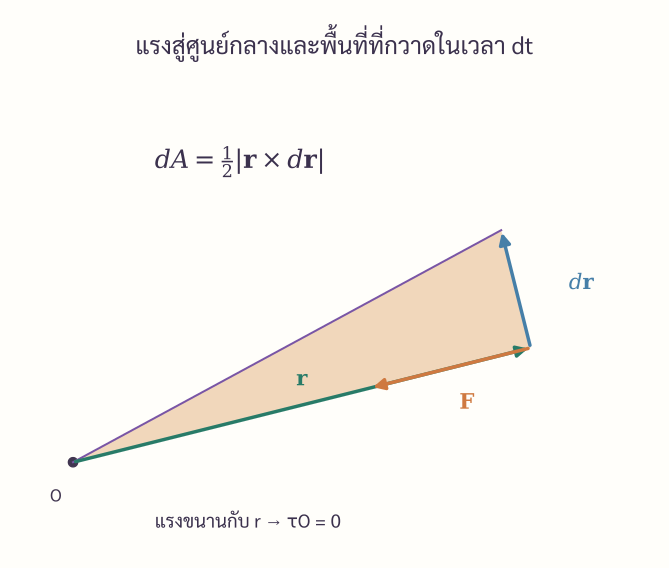
ในเวลา , vector กวาดพื้นที่เล็ก ๆ
เพราะ
Equation reference: Serway & Jewett, 10e, Ch.13, derivation of Kepler’s second law, Eq.13.10.
จุดประสงค์ของกล่องนี้คือแสดงพลังของ angular momentum conservation ไม่ใช่เริ่มบท orbital mechanics
11.11 Strategy Map — เลือกกฎอย่างไร
| สถานการณ์ | คำถามหลัก | เครื่องมือเด่น |
|---|---|---|
| รู้ r, v ของ particle | moment about O เท่าไร | L = r × mv |
| torque เปลี่ยนตามเวลา | L เปลี่ยนเท่าไร | ΔL = ∫ τ dt |
| rigid body, fixed axis, I คงที่ | angular acceleration | τ = Iα หรือ dL/dt = τ |
| I เปลี่ยน, τ_ext ≈ 0 | ω ใหม่ | Iᵢωᵢ = I_fω_f |
| ต้องการ speed; ไม่มี dissipative transfer | speed / ω | energy methods — Ch.7/10 |
| short impact about chosen axis | state before / after | angular impulse / angular momentum |
Common Traps — จุดพลาดที่ต้องหยุดให้ทัน
เห็นคำว่า “หมุน” แล้วรีบใช้ — ถ้าเป็น particle ให้เริ่มจาก ก่อน
ลืมบอก reference point — และ เปลี่ยนได้เมื่อเปลี่ยน
ใช้ torque กับ L คนละจุด — ในบทนี้ต้องวัดเกี่ยวกับ fixed inertial point/axis เดียวกัน
พูดว่า internal torque หายเสมอ — ต้องอยู่ภายใต้ particle-force assumptions ที่ทำให้ internal torque sum เป็นศูนย์
เขียน กับวัตถุอะไรก็ได้ — vector alignment ต้องมี symmetry/principal-axis condition เพิ่ม
zero torque = zero force — ผิด; central force เป็น counterexample สำคัญ
conserved = conserved — ผิด; changing- system อาจมี internal work
เห็น collision แล้วเขียน conservation ทันที — ต้องตรวจ external angular impulse รอบแกนที่เลือกก่อน
30-second decision algorithm เลือก system → เลือก /axis → audit external torque/angular impulse → เลือก definition/theorem/conservation → ค่อยใช้ energy เป็นกฎร่วมถ้าเงื่อนไขอนุญาต → ตรวจทิศและหน่วย
11.12 Main Exercises — 30 Original Problems
ไม่มีข้อใดออกแบบเป็นการแทนสูตรตรง ๆ เพียงขั้นเดียว ให้ระบุ reference point/axis และ system boundary ก่อนเริ่มทุกข้อที่เกี่ยวข้อง
Concept / Reference Point / Law Choice
11.1 อนุภาคเคลื่อนด้วยความเร็วคงที่บนเส้นตรงที่ไม่ผ่านจุด . นักเรียนสองคนโต้แย้งกัน: A บอกว่า “ไม่หมุนเป็นวงกลม จึงไม่มี angular momentum” ส่วน B บอกว่า “มี angular momentum คงที่เกี่ยวกับ ” วิเคราะห์ว่าใครถูก พร้อมพิสูจน์ด้วย geometry และ torque theorem
11.2 อนุภาคมี momentum คงที่ เปรียบเทียบ angular momentum เกี่ยวกับจุด สองจุดที่อยู่คนละด้านของเส้นการเคลื่อนที่แต่มีระยะตั้งฉากเท่ากัน จงเปรียบเทียบ magnitude และ direction
11.3 ยกตัวอย่างระบบที่ แต่ torque เกี่ยวกับจุด เป็นศูนย์ แล้วอธิบายว่า linear momentum กับ angular momentum เปลี่ยนหรือไม่
11.4 ระบบหนึ่งมี zero external torque แต่มี internal motor ทำงาน จงตัดสินว่าปริมาณต่อไปนี้ต้องคงที่หรือไม่: total angular momentum, rotational kinetic energy, total energy ของระบบที่รวม battery และ motor, angular velocity
Particle Angular Momentum / Vector / Calculus
11.5 อนุภาคมวล เคลื่อนตาม ด้วย บนเส้น . หา เกี่ยวกับ origin และหาว่าต้องย้าย origin ไปจุดใดบนแกน จึงจะได้ โดยไม่เปลี่ยนการเคลื่อนที่
11.6 , , . หา และอธิบาย direction ด้วย right-hand rule
11.7 อนุภาคมวล มี เมตร จงหา , และตรวจคำตอบอิสระจาก torque ที่ได้จาก
11.8 อนุภาคมวล เคลื่อนบนเส้น ตาม โดย . หา และ torque เกี่ยวกับ origin สองวิธี แล้วพิสูจน์ว่า
11.9 ให้ และ . หา และตรวจว่า
11.10 อนุภาคมวล เคลื่อนเส้นตรงด้วย speed . จุด อยู่ห่างจากเส้นทาง . โดยไม่ใช้พิกัด จงหา magnitude ของ angular momentum และอธิบายว่าทำไมไม่ขึ้นกับตำแหน่งตามแนวเส้นทาง
11.11 อนุภาคอยู่ที่ และถูกแรง ตั้งแต่ ถึงเวลานานมาก ถ้า จงหา ด้วย angular impulse และตรวจ dimension ของคำตอบ
11.12 torque รอบแกน เพิ่มเชิงเส้นจาก ถึง ใน , คงที่ อีก , แล้วลดเชิงเส้นเป็นศูนย์ใน . ถ้า จงหา และระบุเวลาที่ เปลี่ยนเครื่องหมาย
System / Angular Impulse / Conservation
11.13 แท่นมี และมวลจุดสองก้อน อยู่รัศมี หมุนด้วย . มวลเลื่อนพร้อมกันไป โดย external torque เป็นศูนย์ จง derive และหาขีดจำกัดเมื่อ กับเมื่อ
11.14 แท่นมี และมีมวล สองก้อน จาก ไป . ถ้า หา และงานที่กลไกภายในต้องทำเพื่อเปลี่ยน rotational KE
11.15 คนมวล เดินเข้าหาศูนย์บน turntable จากรัศมี ไป . โมเดลคนเป็น point mass และแท่นมี moment of inertia . หา ratio และอธิบายว่าทำไมแรงเสียดทานระหว่างคนกับแท่นไม่ทำลาย conservation ของ total angular momentum ของ system
11.16 flywheel มี เริ่มด้วย . ได้ torque สำหรับ . หา final angular momentum, final angular velocity และเวลาที่หยุดชั่วขณะ
11.17 ระบบ fixed-axis isolated มี moment of inertia ลดเหลือครึ่งหนึ่ง จงหา factor การเปลี่ยนของ และ โดย derive จาก conservation law ไม่ใช่เดา analogy
11.18 ระบบในข้อ 11.17 เริ่มด้วย , และจบที่ . หา work ที่ internal actuator ทำต่อ rotational degree of freedom และอธิบาย sign
11.19 rigid system มี ถูก external torque คงที่ รอบแกนเดียวกัน และมี . ใช้ หา แล้วเปรียบเทียบกับคำตอบผิดที่ได้จากการใช้ ตรง ๆ
11.20 จานสองแผ่น moment of inertia หมุนร่วมแกนด้วย แล้วถูกกดให้สัมผัสจนหมุนด้วย เดียวกัน ไม่มี external torque. Derive และพิสูจน์ว่า kinetic-energy loss เท่ากับ
Olympiad-style Synthesis
11.21 (Advanced / after collision) จานมี หมุนด้วย . ดินน้ำมัน วิ่ง tangent ด้วย และติดที่ ในทิศเดียวกับการหมุน หา และ fraction ของ initial kinetic energy ที่เหลือเป็น rotational KE
11.22 (Advanced / after collision) ประตูสม่ำเสมอมวล กว้าง หมุนอิสระรอบบานพับ กระสุน วิ่งตั้งฉากกับประตูด้วย ฝังที่ระยะ จากบานพับ หา และตรวจว่าพลังงานจลน์ลดลงเท่าไร
11.23 (Advanced / after collision) แท่งสม่ำเสมอมวล , ยาว , pivot ที่ปลาย เริ่มหยุดนิ่ง อนุภาคมวล วิ่งตั้งฉากกับแท่งด้วย speed ชนปลายอิสระและเกาะติด จง derive และ ratio
11.24 (Advanced — axis choice) อนุภาคชนวัตถุที่ติด hinge ช่วงเวลาสั้นมาก อธิบายอย่างเป็นสมการว่าทำไมเลือก hinge axis จึงทำให้ unknown hinge impulse ไม่ปรากฏใน angular-impulse equation และระบุ force ใดที่ยังอาจทำให้ approximation ล้มเหลว
11.25 (Central-force enrichment) อนุภาคใน central force orbit ผ่านสองตำแหน่งที่รัศมี ซึ่งความเร็วเป็นแนวตั้งฉากกับรัศมีทั้งสองจุด ถ้า speed ที่ คือ จงหา โดย angular momentum และอธิบายว่าทำไมไม่ต้องรู้รูปของ
11.26 (Central-force enrichment) ใช้ geometry ของพื้นที่กวาด derive เอง จากนั้นแสดงว่าถ้า planet ใช้เวลา เท่ากันใกล้ periapsis และ apoapsis พื้นที่ที่กวาดเท่ากันแม้ arc length ไม่เท่ากัน
11.27 แท่นมี และมวล สองก้อนเลื่อนตามรัศมี ขณะไม่มี external torque. หา และ instantaneous power ที่ internal actuator ส่งเข้าสู่ rotational kinetic energy ในรูปของ , , , และ
11.28 ระบบ isolated fixed-axis มี angular momentum magnitude และสามารถปรับ ระหว่าง กับ . หา minimum/maximum rotational kinetic energy ที่เป็นไปได้ และงานอย่างน้อยที่ actuator ต้องรับ/จ่ายเมื่อเปลี่ยนจาก ไป
11.29 จาน moment of inertia คงที่ ถูก braking torque . ใช้ angular momentum law derive , และ และเปรียบเทียบ time constant ของสามปริมาณ
11.30 — Grand Synthesis แท่นมี และมวล สองก้อนที่ เริ่มด้วย . (i) motor ภายนอกให้ torque pulse ที่มี angular impulse จากนั้นตัด motor ออก (ii) มวลทั้งสองเลื่อนเข้าที่ โดยไม่มี external torque. หา final และ work ที่ internal mechanism ทำในขั้น (ii). แยกให้ชัดว่าช่วงใดใช้ angular impulse และช่วงใดใช้ conservation
11.13 บทสรุปเชิงโครงสร้าง
Part 2 ปิดด้วยลำดับเหตุผลนี้:
ความสำคัญของ Chapter 11 ไม่ใช่การเพิ่มสูตรอีกหนึ่งชุด แต่คือการสอนว่า เลือก system, reference point, axis และ conservation law ให้ถูกต้อง สามารถลดปัญหาที่ดูซับซ้อนให้เหลือโครงสร้างที่สั้นและตรวจสอบได้
Source Verification Notes
Young, H. D. & Freedman, R. A., University Physics with Modern Physics, 15e SI: Ch.10 §§10.5–10.6, pp.344–350.
Serway, R. A. & Jewett, J. W., Physics for Scientists and Engineers with Modern Physics, 10e: Ch.11 §§11.1–11.4, pp.285–300; Ch.13 central-force / areal-velocity derivation.
Knight, R. D., Physics for Scientists and Engineers: A Strategic Approach, 4e: Ch.12 §12.11, pp.320–323.
Tipler, P. A. & Mosca, G., Physics for Scientists and Engineers with Modern Physics, 6e: Ch.10 §§10-2–10-3, pp.334–349.
All Main Exercises 11.1–11.30 are original authoring for this book; textbook problems were used only as verification context, not copied.