m·กลศาสตร์ ๑–๒สอวน. ค่าย 1 · PHYSICS
กลศาสตร์ 1 · บทที่ 3
CLASSICAL MECHANICS · VOLUME 1 · 2569
03

การเคลื่อนที่สองและสามมิติ: คาร์ทีเซียนและโพรเจกไทล์

Cartesian and Projectile Motion

แยกแกน ใช้เวลาเดียวกัน และหาเส้นทางตั้งแต่พื้นระดับถึงพื้นเอียง

วิทยาการ: นายสาธิต ศิริวัชน์ (Mr.Satit Siriwach) AKA.COOLNUT

CORE EQUATIONS

สมการหลัก · เก็บไว้เป็นเข็มทิศ

𝒗=𝒗0+𝒂t,𝒓=𝒓0+𝒗0t+12𝒂t2\mathbf v=\mathbf v_0+\mathbf a t,\quad \mathbf r=\mathbf r_0+\mathbf v_0t+\frac12\mathbf a t^2

ใช้เมื่อความเร่งเวกเตอร์คงที่ และ tt วัดจากเวลาเริ่มต้น

3.1 ความเร่งคงที่ในรูปเวกเตอร์

v(t)=v0+atv \left(t\right) = v_{0} + a t

r(t)=r0+v0t+12at2r \left(t\right) = r_{0} + v_{0} t + \frac{1}{2} a t^{2}

สมการเวกเตอร์สองบรรทัดนี้เทียบเท่ากับสมการองค์ประกอบ x,y,zx , y , z ทั้งหมดเมื่อ aa คงที่. เลือกแกนให้เหมาะกับปัญหาแล้วค่อยแตกองค์ประกอบ.

3.2 Projectile motion บนพื้นระดับ

a=−gja = - g j

vx=v0cos⁡θ,vy=v0sin⁡θ−gtv_{x} = v_{0} \cos \theta , v_{y} = v_{0} \sin \theta - g t

x=v0cos⁡θ⋅t,y=v0sin⁡θ⋅t−12gt2x = v_{0} \cos \theta \cdot t , y = v_{0} \sin \theta \cdot t - \frac{1}{2} g t^{2}

y(x)=xtan⁡θ−gx22v02cos⁡2θy \left(x\right) = x \tan \theta - \frac{g x^{2}}{2 v_{0}^{2} \cos ^{2} \theta }

สมการเส้นทางได้จากการกำจัดเวลา. มันตอบว่า “เมื่ออยู่ที่ xx นี้ วัตถุสูงเท่าไร” โดยไม่ต้องรู้ tt ก่อน.

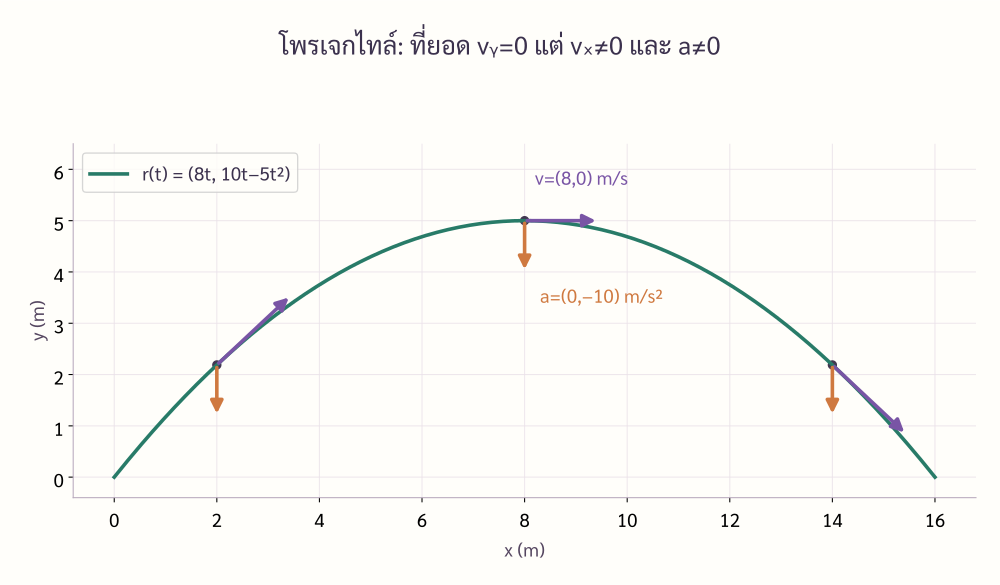
ตัวอย่าง v₀=(8,10) m/s, g=10 m/s²: v สัมผัสเส้นทางและมี vₓคงที่; a ชี้ลงทุกจุด รวมที่จุดสูงสุด ลูกศรใช้สเกล v×0.18 s และ a×0.1 s²
อ่านภาพ: ตัวอย่าง v0=(8,10)ms,g=10ms2:vv_{0} = \frac{\left(8 , 10\right) \mathrm{m}}{\mathrm{s}} , g = \frac{10 \mathrm{m}}{\mathrm{s}^{2}} : v สัมผัสเส้นทางและมี vxv_{x}คงที่; aa ชี้ลงทุกจุด รวมที่จุดสูงสุด ลูกศรใช้สเกล v×0.18sv \times 0.18 \mathrm{s} และ a×0.1s2a \times 0.1 \mathrm{s}^{2}

ลองสังเกต: ที่จุดสูงสุด อะไรเป็นศูนย์ระหว่าง vy,vxv_{y} , v_{x} และ aa?

3.3 สูตรที่ใช้ได้เมื่อระดับต้นและปลายเท่ากัน
T=2v0sin⁡θgT = \frac{2 v_{0} \sin \theta }{g}

R=v02sin⁡2θgR = \frac{v_{0}^{2} \sin 2 \theta }{g}

H=v02sin⁡2θ2gH = \frac{v_{0}^{2} \sin ^{2} \theta }{2 g}

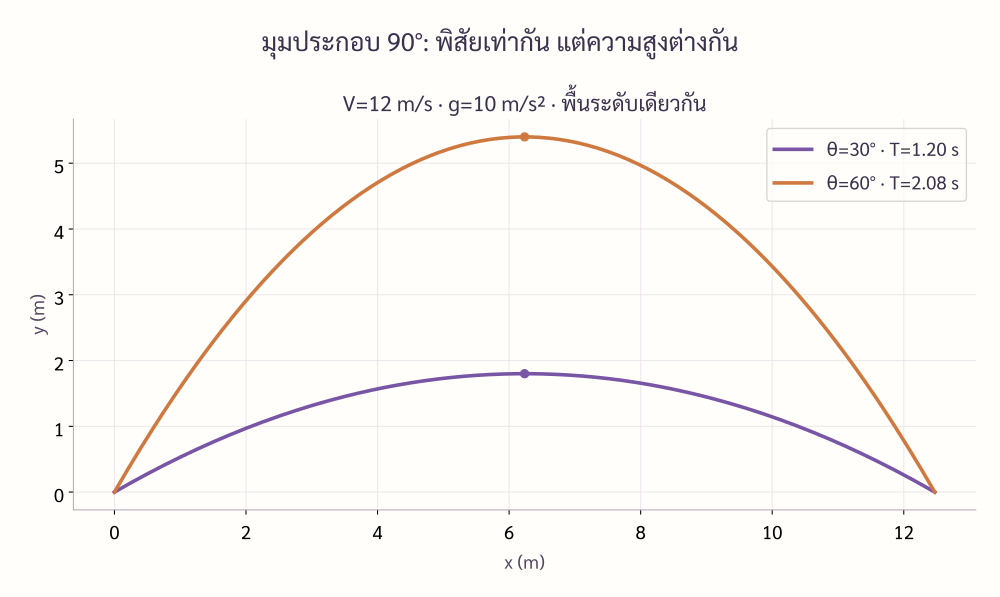
สองมุม 30° และ 60° ใช้อัตราเร็วต้น 12 m/s และ g=10 m/s² กลับพื้นระดับเดียวกัน พิสัยเท่ากันแต่ความสูงและเวลาบินต่างกัน
อ่านภาพ: สองมุม 30° และ 60° ใช้อัตราเร็วต้น 12ms\frac{12 \mathrm{m}}{\mathrm{s}} และ g=10ms2g = \frac{10 \mathrm{m}}{\mathrm{s}^{2}} กลับพื้นระดับเดียวกัน พิสัยเท่ากันแต่ความสูงและเวลาบินต่างกัน

ลองสังเกต: มุมสูงกว่าชดเชยความเร็วแนวราบที่น้อยกว่าด้วยอะไร?

3.4 Projectile บนพื้นเอียง

ถ้าพื้นมีสมการ y=xtan⁡ϕy = x \tan \phi ให้หาจุดตัดของเส้นทาง projectile กับพื้น โดยแก้ yy_{}projectile(x)=xtan⁡ϕ\left(x\right) = x \tan \phi. การเลือกแกนตามแนวพื้นก็ทำได้ แต่ต้องรักษาความสอดคล้องขององค์ประกอบ gg.

thit=2v0sin⁡(θ−ϕ)gcos⁡ϕt_{\mathrm{hit}} = \frac{2 v_{0} \sin \left(\theta - \phi \right)}{g \cos \phi }

สูตรนี้ใช้เมื่อ projectile เริ่มจากจุดบนพื้นเอียงและกำหนด θ\theta จากแนวนอน. ต้องมี sin⁡(θ−ϕ)>0\sin \left(\theta - \phi \right) > 0 เพื่อให้วัตถุออกเหนือพื้นในช่วงแรก.

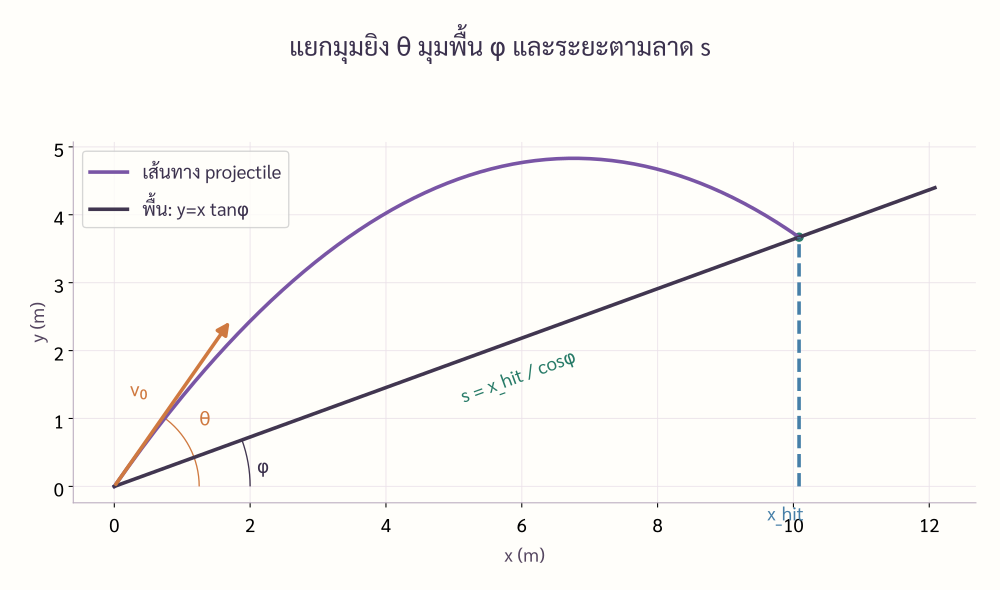
พื้นเอียง φ=20° และมุมยิง θ=55° ต่างวัดจากแนวนอน จุดชนต้องตรงทั้งเส้นทางและ y=x tanφ; ระยะ s ตามพื้นยาวกว่าพิกัด x
อ่านภาพ: พื้นเอียง ϕ=20∘\phi = 20 {}^\circ และมุมยิง θ=55∘\theta = 55 {}^\circ ต่างวัดจากแนวนอน จุดชนต้องตรงทั้งเส้นทางและ y=xtan⁡ϕy = x \tan \phi; ระยะ ss ตามพื้นยาวกว่าพิกัด xx

ลองสังเกต: θ−ϕ\theta - \phi ในสูตรเวลาบินเป็นมุมระหว่างแนวใด?

3.5 Inverse design — รู้ปลายทางแล้วหา v0v_{0}

R=v0T+12aT2⇒v0=R−12aT2TR = v_{0} T + \frac{1}{2} a T^{2} \Rightarrow v_{0} = \frac{R - \frac{1}{2} a T^{2}}{T}

แนวคิดนี้สำคัญกว่าการจำสูตร projectile: ถ้าต้องการให้ถึงจุด RR ในเวลาที่กำหนด TT ภายใต้ aa คงที่ เราแก้หาเวกเตอร์ความเร็วต้นได้โดยตรง. จากนั้นจึงตรวจขนาดและทิศว่าเป็นไปได้จริงหรือไม่.
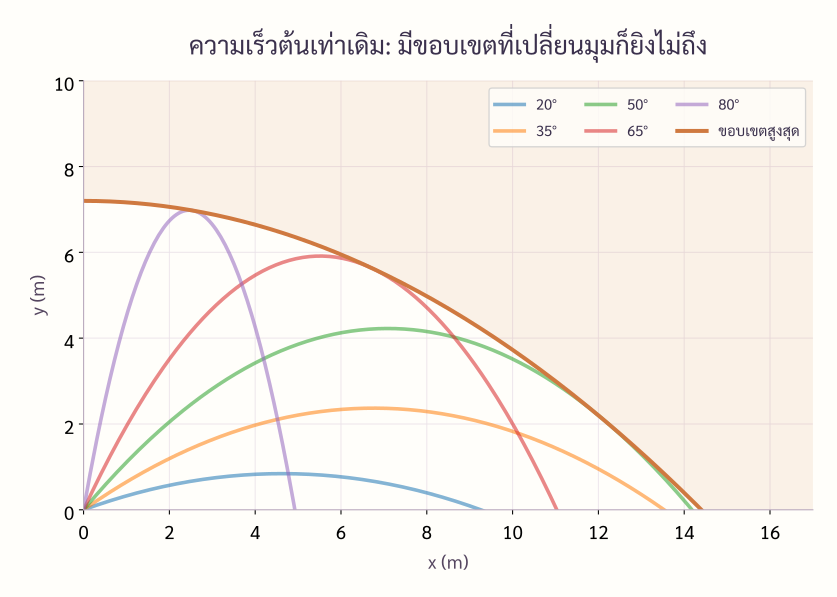
ที่อัตราเร็วต้น V=12 m/s คงที่ เส้นวิถีทุกมุมอยู่ใต้เส้นขอบ y=V²/(2g)−gx²/(2V²) ในการบินอิสระ
อ่านภาพ: ที่อัตราเร็วต้น V=12msV = \frac{12 \mathrm{m}}{\mathrm{s}} คงที่ เส้นวิถีทุกมุมอยู่ใต้เส้นขอบ y=V22g−gx22V2y = \frac{V^{2}}{2 g} - \frac{g x^{2}}{2 V^{2}} ในการบินอิสระ

ลองสังเกต: เป้าหมายที่อยู่เหนือเส้นขอบเปลี่ยนมุมยิงอย่างเดียวไปถึงได้หรือไม่?

Example 3 — ยิงให้ถึงเป้าหมายในเวลาที่กำหนด

3.6 Cheat Sheet — บทที่ 3

  • constant vector acceleration: v=v0+v = v_{0} +at, r=r0+v0t+12r = r_{0} + v_{0} t + \frac{1}{2}at2^{2}

  • projectile: a=−gja = - g j และ xy\frac{x}{y} ใช้เวลาเดียวกัน

  • สูตร R=v02sin⁡2θgR = \frac{v_{0}^{2} \sin 2 \theta }{g} ใช้เมื่อระดับต้น-ปลายเท่ากัน

  • พื้นเอียง: ใช้สมการจุดตัดกับ y=xtan⁡ϕy = x \tan \phi

  • inverse design: v0=R−12aT2Tv_{0} = \frac{R - \frac{1}{2} a T^{2}}{T}

แบบฝึกหัดท้ายบทที่ 3 — Main Exercise 30 ข้อ

Projectile Core

ข้อ 3.1

ยิงวัตถุจากพื้นด้วย speed v0v_{0} ทำมุม θ\theta เหนือแนวนอน โดยไม่คิดแรงต้านอากาศ. จง derive สมการ trajectory y(x)y \left(x\right) จากสมการพาราเมตริก และระบุ assumption ที่ใช้.

[y(x)=xtan⁡θ−gx22v02cos⁡2θy \left(x\right) = x \tan \theta - \frac{g x^{2}}{2 v_{0}^{2} \cos ^{2} \theta }, ภายใต้ constant gg และ no drag.]

ดูคำตอบ ข้อ 3.1 →

ข้อ 3.2

จาก projectile ที่ยิงและตกที่ระดับเดิม จง derive เวลาเดินทาง TT, ความสูงสูงสุด HH และพิสัย RR โดยไม่ใช้สูตรสำเร็จ.

[T=2v0sin⁡θg,H=v02sin⁡2θ2g,R=v02sin⁡2θg.]\left[T = \frac{2 v_{0} \sin \theta }{g} , H = \frac{v_{0}^{2} \sin ^{2} \theta }{2 g} , R = \frac{v_{0}^{2} \sin 2 \theta }{g} .\right]

ดูคำตอบ ข้อ 3.2 →

ข้อ 3.3

ยิงด้วย v0=20msv_{0} = \frac{20 \mathrm{m}}{\mathrm{s}} ที่ θ=35∘\theta = 35 {}^\circ จากระดับเดียวกับจุดตก ใช้ g=9.8ms2g = \frac{9.8 \mathrm{m}}{\mathrm{s}^{2}}. หา T,H,RT , H , R และ speed ที่จุดสูงสุด.

[T≈2.341s,H≈6.714m,R≈38.355mT \approx 2.341 \mathrm{s} , H \approx 6.714 \mathrm{m} , R \approx 38.355 \mathrm{m}, speed ที่ apex≈16.383ms.\approx \frac{16.383 \mathrm{m}}{\mathrm{s}} .]

ดูคำตอบ ข้อ 3.3 →

ข้อ 3.4

ยิงวัตถุในแนวราบด้วย speed uu จากหน้าผาสูง hh. จงหาเวลาแตะพื้น, horizontal range และมุมของ velocity กับแนวนอนก่อนแตะพื้น.

[tf=2h/gt_{f} = \sqrt{2 h / g}, range=u2h/g,α=tan⁡−1[2ghu]= u \sqrt{2 h / g} , \alpha = \tan ^{-1} \left[\frac{\sqrt{2 g h}}{u}\right] ต่ำกว่าแนวนอน.]

ดูคำตอบ ข้อ 3.4 →

ข้อ 3.5

สำหรับ projectile ที่เริ่มและจบระดับเดียวกัน จงพิสูจน์ว่า speed ก่อนตกมีขนาดเท่ากับ speed ตอนยิง โดยใช้ components เท่านั้น.

[speed ก่อนตกกลับระดับเดิมเท่ากับ v0.v_{0} .]

ดูคำตอบ ข้อ 3.5 →

ข้อ 3.6

Projectile สองลูกยิงจากจุดเดียวกันด้วย speed เท่ากัน v0v_{0} ที่มุม θ\theta และ 90∘−θ90 {}^\circ - \theta. พิสูจน์ว่าพิสัยเท่ากัน แต่ความสูงสูงสุดทั่วไปไม่เท่ากัน.

Inclined-Plane Projectile

[พิสัยเท่ากันเสมอ; ความสูงสูงสุดทั่วไปไม่เท่ากัน และเท่ากันเฉพาะ θ=45∘.\theta = 45 {}^\circ .]

ดูคำตอบ ข้อ 3.6 →

ข้อ 3.7

พื้นเอียงทำมุม ϕ\phi กับแนวนอนและ projectile ยิงจาก origin ด้วย speed v0v_{0} ที่มุม θ>ϕ\theta > \phi. จง derive เวลา thitt_{\mathrm{hit}} ที่กลับมาตัดพื้นเอียง y=xtan⁡ϕy = x \tan \phi.

[thit=2v0sin⁡(θ−ϕ)gcos⁡ϕ.]\left[t_{\mathrm{hit}} = \frac{2 v_{0} \sin \left(\theta - \phi \right)}{g \cos \phi } .\right]

ดูคำตอบ ข้อ 3.7 →

ข้อ 3.8

ใช้ผลของข้อก่อน derive ระยะตามพื้นเอียง ss ที่ projectile ตก และจัดรูปให้เห็น dependence ต่อ θ,ϕ\theta , \phi.

[s=2v02cos⁡θsin⁡(θ−ϕ)gcos⁡2ϕ.]\left[s = \frac{2 v_{0}^{2} \cos \theta \sin \left(\theta - \phi \right)}{g \cos ^{2} \phi } .\right]

ดูคำตอบ ข้อ 3.8 →

ข้อ 3.9

จาก s(θ)=2v02cos⁡θsin⁡(θ−ϕ)gcos⁡2ϕs \left(\theta \right) = \frac{2 v_{0}^{2} \cos \theta \sin \left(\theta - \phi \right)}{g \cos ^{2} \phi } จงหา θ\theta ที่ทำให้ range ตามพื้นเอียงมากสุด เมื่อ 0≤ϕ<90∘0 \le \phi < 90 {}^\circ.

[θopt=45∘+ϕ2.]\left[\theta _{\mathrm{opt}} = 45 {}^\circ + \frac{\phi }{2} .\right]

ดูคำตอบ ข้อ 3.9 →

ข้อ 3.10

Projectile กระทบพื้นเอียง y=xtan⁡ϕy = x \tan \phi ที่เวลา thitt_{\mathrm{hit}}. จงหา component ของ velocity ตั้งฉากกับพื้น ณ จุดกระทบในรูป v0,θ,ϕv_{0} , \theta , \phi และ gg.

Target / Inverse Design

[signed component ตาม normal ที่ชี้เหนือพื้นคือ vn=−v0sin⁡(θ−ϕ)v_{n} = - v_{0} \sin \left(\theta - \phi \right); magnitude =v0sin⁡(θ−ϕ).= v_{0} \sin \left(\theta - \phi \right) .]

ดูคำตอบ ข้อ 3.10 →

ข้อ 3.11

ต้องยิง projectile จาก origin ให้ผ่านจุด (X,Y)\left(X , Y\right) ที่เวลา TT ภายใต้ a=(0,−g)a = \left(0 , - g\right). จงหา v0v_{0} vector ที่ต้องใช้ และเขียนเงื่อนไขถ้ากำหนดขนาด speed เริ่ม VV ด้วย.

[v0=(XT)i+(YT+gT2)jv_{0} = \left(\frac{X}{T}\right) i + \left(\frac{Y}{T} + \frac{g T}{2}\right) j และ fixed-speed condition คือ (XT)2+(YT+gT2)2=V2.\left(\frac{X}{T}\right)^{2} + \left(\frac{Y}{T} + \frac{g T}{2}\right)^{2} = V^{2} .]

ดูคำตอบ ข้อ 3.11 →

ข้อ 3.12

Projectile ต้องผ่านจุด (20,5)m\left(20 , 5\right) m ที่ t=2st = 2 \mathrm{s} ใช้ g=10ms2g = \frac{10 \mathrm{m}}{\mathrm{s}^{2}}. หา v0v_{0} และมุมยิง.

[v0=10i+12.5jms,V≈16.01ms,θ≈51.34∘.]\left[v_{0} = 10 i + \frac{12.5 j \mathrm{m}}{\mathrm{s}} , V \approx \frac{16.01 \mathrm{m}}{\mathrm{s}} , \theta \approx 51.34 {}^\circ .\right]

ดูคำตอบ ข้อ 3.12 →

ข้อ 3.13

ยิงจาก origin ด้วย speed คงที่ VV ไปยัง target (X,Y)\left(X , Y\right). จง derive quadratic equation สำหรับ u=tan⁡θu = \tan \theta และ discriminant condition ที่บอกว่ target reachable หรือไม่.

[(gX22V2)u2−Xu+[Y+gX22V2]=0\left(\frac{g X^{2}}{2 V^{2}}\right) u^{2} - X u + \left[Y + \frac{g X^{2}}{2 V^{2}}\right] = 0; reachable iff V4−2gYV2−g2X2≥0.V^{4} - 2 g Y V^{2} - g^{2} X^{2} \ge 0 .]

ดูคำตอบ ข้อ 3.13 →

ข้อ 3.14

ที่จุด target (X,Y)\left(X , Y\right) ต้องการให้ projectile มี velocity แนวนอนพอดี (vy=0)\left(v_{y} = 0\right). จงหา relation ระหว่าง V,θ,X,YV , \theta , X , Y และแปลว่าจุดนั้นคือจุดใดของ trajectory.

[target เป็น apex; X=V2sin⁡θcos⁡θg,Y=V2sin⁡2θ2gX = \frac{V^{2} \sin \theta \cos \theta }{g} , Y = \frac{V^{2} \sin ^{2} \theta }{2 g}, และ tan⁡θ=2YX.\tan \theta = \frac{2 Y}{X} .]

ดูคำตอบ ข้อ 3.14 →

ข้อ 3.15

ต้องให้ projectile จาก origin ผ่านจุดเดียวกัน (X,Y)\left(X , Y\right) ด้วยสองมุม θ1,θ2\theta _{1} , \theta _{2} ที่ speed VV เท่ากัน. จาก quadratic ใน tan⁡θ\tan \theta จงหา tan⁡θ1+tan⁡θ2\tan \theta _{1} + \tan \theta _{2} และ tan⁡θ1tan⁡θ2\tan \theta _{1} \tan \theta _{2}.

[tanθ1+tanθ2=2V2gX;tanθ1tanθ2=1+2V2YgX2.]\left[\tan \theta _{1} + \tan \theta _{2} = \frac{2 V^{2}}{g X} ; \tan \theta _{1} \tan \theta _{2} = 1 + \frac{2 V^{2} Y}{g X^{2}} .\right]

ดูคำตอบ ข้อ 3.15 →

ข้อ 3.16

ยิงจากความสูง hh ด้วย speed VV. จงหา launch angle ที่ทำให้ horizontal range ถึงพื้น y=0y = 0 มากสุด โดยใช้ trajectory equation และ optimization ไม่ใช้ energy.

Trajectory Analysis

[tanθopt=VV2+2gh;Rmax=(Vg)V2+2gh.]\left[\tan \theta _{\mathrm{opt}} = \frac{V}{\sqrt{V^{2} + 2 g h}} ; R_{\mathrm{max}} = \left(\frac{V}{g}\right) \sqrt{V^{2} + 2 g h} .\right]

ดูคำตอบ ข้อ 3.16 →

ข้อ 3.17

จาก y(x)=xtan⁡θ−gx22V2cos⁡2θy \left(x\right) = x \tan \theta - \frac{g x^{2}}{2 V^{2} \cos ^{2} \theta } จงหา slope dydx\frac{\mathrm{d}y}{\mathrm{d}x} และพิสูจน์ว่าเท่ากับ vyvx\frac{v_{y}}{v_{x}} ณ จุดเดียวกัน.

[dydx=tanθ−gxV2cos⁡2θ=vyvx.]\left[\frac{\mathrm{d}y}{\mathrm{d}x} = \tan \theta - \frac{g x}{V^{2} \cos ^{2} \theta } = \frac{v_{y}}{v_{x}} .\right]

ดูคำตอบ ข้อ 3.17 →

ข้อ 3.18

Projectile ยิงด้วย V,θV , \theta. จงหาค่า xx ที่ tangent ของ trajectory ทำมุม ϕ\phi กับแนวนอน โดยสมมติ cos⁡θ≠0\cos \theta \ne 0.

[x=(V2cos⁡2θg)(tanθ−tanϕ).]\left[x = \left(\frac{V^{2} \cos ^{2} \theta }{g}\right) \left(\tan \theta - \tan \phi \right) .\right]

ดูคำตอบ ข้อ 3.18 →

ข้อ 3.19

พิสูจน์ว่า curvature sign ของ projectile trajectory ใน Cartesian graph y(x)y \left(x\right) เป็นลบตลอดเมื่อ g>0g > 0 และ cos⁡θ≠0\cos \theta \ne 0 โดยใช้ second derivative เท่านั้น. แปลความหมายโดยไม่ใช้สูตร curvature.

[y″=−gV2cos⁡2θ<0y'' = - \frac{g}{V^{2} \cos ^{2} \theta } < 0; Cartesian trajectory concave downward ตลอด.]

ดูคำตอบ ข้อ 3.19 →

ข้อ 3.20

ยิง projectile ด้วย V=25ms,θ=50∘,g=9.8V = \frac{25 \mathrm{m}}{\mathrm{s}} , \theta = 50 {}^\circ , g = 9.8. ที่ x=30mx = 30 \mathrm{m} จงหา yy และมุมของ velocity กับแนวนอน.

[y≈18.675my \approx 18.675 \mathrm{m}; velocity ทำมุม≈3.05° เหนือแนวนอน.]

ดูคำตอบ ข้อ 3.20 →

ข้อ 3.21

สำหรับ same-level projectile จงแสดงว่า apex อยู่ที่ x=R2x = \frac{R}{2} โดยไม่อาศัย symmetry ทางรูปภาพ.

General Constant Acceleration

[xx_{}apex=R2.= \frac{R}{2} .]

ดูคำตอบ ข้อ 3.21 →

ข้อ 3.22

ใน 3D ให้ r0=0,v0=(2,1,3)ms,a=(1,−2,0)ms2r_{0} = 0 , v_{0} = \frac{\left(2 , 1 , 3\right) \mathrm{m}}{\mathrm{s}} , a = \frac{\left(1 , - 2 , 0\right) \mathrm{m}}{\mathrm{s}^{2}}. หา r(2),v(2)r \left(2\right) , v \left(2\right) และตรวจ relation v2−v02=2a⋅rv^{2} - v_{0}^{2} = 2 a \cdot r.

[r(2)=(6,−2,6)m,v(2)=(4,−3,3)msr \left(2\right) = \left(6 , - 2 , 6\right) m , v \left(2\right) = \frac{\left(4 , - 3 , 3\right) \mathrm{m}}{\mathrm{s}}; relation ให้ 20=20.20 = 20 .]

ดูคำตอบ ข้อ 3.22 →

ข้อ 3.23

อนุภาคมี constant acceleration aa และต้องจาก r0r_{0} ไป RR ในเวลา TT พร้อมกำหนด final velocity VfV_{f}. จงหาเงื่อนไข compatibility ระหว่าง R,T,v0,VfR , T , v_{0} , V_{f} และ aa.

[compatibility: Vf=v0+aTV_{f} = v_{0} + a T และ R−r0=(T2)(v0+Vf)R - r_{0} = \left(\frac{T}{2}\right) \left(v_{0} + V_{f}\right) [เท่ากับ v0T+v_{0} T +(1/2)aT2a T^{2}].]

ดูคำตอบ ข้อ 3.23 →

ข้อ 3.24

พิสูจน์ว่า trajectory ของ motion ภายใต้ constant acceleration อยู่ในระนาบที่ span\operatorname{span} โดย v0v_{0} และ aa (ผ่าน r0r_{0}) แม้ปัญหาจะเขียนใน 3D.

Parameter Reasoning

[trajectory อยู่ใน affine span\operatorname{span} ของ r0,v0r_{0} , v_{0} และ aa; โดย r−r0∈span⁡{v0,a}r - r_{0} \in \operatorname{span} \left\{v_{0} , a\right\} ทุก t.t .]

ดูคำตอบ ข้อ 3.24 →

ข้อ 3.25

สำหรับ same-level projectile พิสัย R(θ)=V2sin⁡2θgR \left(\theta \right) = \frac{V^{2} \sin 2 \theta }{g}. ถ้ามุมมี uncertainty เล็ก δθ\delta \theta รอบ 45° จงใช้ Taylor expansion แสดงว่า error ของ range ไม่มี term อันดับหนึ่ง.

[R≈Rmax(1−2δθ2)R \approx R_{\mathrm{max}} \left(1 - 2 \delta \theta ^{2}\right); first-order error เป็นศูนย์.]

ดูคำตอบ ข้อ 3.25 →

ข้อ 3.26

ถ้า gg เพิ่มขึ้น 4% แต่ V,θV , \theta คงเดิม พิสัย same-level projectile เปลี่ยนประมาณกี่เปอร์เซ็นต์? ใช้ differential/logarithmic reasoning.

Synthesis & Olympiad Style

[ประมาณ -4%; ค่า exact สำหรับ +4% คือ range ลด≈3.85%.]

ดูคำตอบ ข้อ 3.26 →

ข้อ 3.27

ยิงจาก origin ด้วย speed VV. จงหา envelope ของ family trajectories ทุกมุม θ\theta และแสดงว่า target เหนือ envelope ยิงไม่ถึงด้วย speed VV.

[envelope: y=V22g−gx22V2y = \frac{V^{2}}{2 g} - \frac{g x^{2}}{2 V^{2}}; target ที่ yy สูงกว่านี้ยิงไม่ถึงด้วย speed V.V .]

ดูคำตอบ ข้อ 3.27 →

ข้อ 3.28

Projectile ยิงจาก origin และพบว่าผ่านจุด (X,Y1)\left(X , Y_{1}\right) ตอนขาขึ้น และต่อมาผ่านจุด (X,Y2)\left(X , Y_{2}\right) ที่ xx เดิมได้หรือไม่ ภายใต้ ideal projectile ที่ vx>0v_{x} > 0 คงที่? อธิบาย rigorously.

[ไม่ได้; x(t)x \left(t\right) strictly increasing จึงแต่ละ XX สอดคล้องกับเวลาเดียว.]

ดูคำตอบ ข้อ 3.28 →

ข้อ 3.29

จากข้อมูลการทดลอง projectile พบที่เวลาเดียวกันว่า v=(12,5)msv = \frac{\left(12 , 5\right) \mathrm{m}}{\mathrm{s}} และ a=(0,−9.8)ms2a = \frac{\left(0 , - 9.8\right) \mathrm{m}}{\mathrm{s}^{2}}. อีก 1.5s1.5 \mathrm{s} ต่อมาจงหา displacement vector และ final velocity โดยไม่ต้องรู้ initial launch state.

[Δr=18i−3.525jm;vf=12i−9.70jms.]\left[\Delta r = 18 i - 3.525 j m ; v_{f} = 12 i - \frac{9.70 j \mathrm{m}}{\mathrm{s}} .\right]

ดูคำตอบ ข้อ 3.29 →

ข้อ 3.30

Projectile ยิงจาก origin ด้วย unknown V,θV , \theta. วัดได้ว่า apex อยู่ที่ (12,8)m\left(12 , 8\right) m. ใช้ g=9.8ms2g = \frac{9.8 \mathrm{m}}{\mathrm{s}^{2}} หา initial velocity components, VV และ θ\theta.

[v0x≈9.391ms,v0y≈12.522ms,V≈15.652ms,θ≈53.13∘.]\left[v_{0 x} \approx \frac{9.391 \mathrm{m}}{\mathrm{s}} , v_{0 y} \approx \frac{12.522 \mathrm{m}}{\mathrm{s}} , V \approx \frac{15.652 \mathrm{m}}{\mathrm{s}} , \theta \approx 53.13 {}^\circ .\right]

ดูคำตอบ ข้อ 3.30 →

✦

อีกหนึ่งก้าวของความเข้าใจ

บันทึกความคืบหน้า แล้วไปต่อในจังหวะของตัวเอง

ไปเรียนด้วยกัน

วิทยาการ: นายสาธิต ศิริวัชน์ (Mr.Satit Siriwach) AKA.COOLNUT