m·กลศาสตร์ ๑–๒สอวน. ค่าย 1 · PHYSICS
กลศาสตร์ 1 · บทที่ 4
CLASSICAL MECHANICS · VOLUME 1 · 2569
04

กรอบอ้างอิงเฉื่อยและการเคลื่อนที่สัมพัทธ์

Inertial Frames and Relative Motion

เปลี่ยนมุมมองของผู้สังเกต พร้อมตรวจสมมติฐานของกรอบที่ไม่หมุน

วิทยาการ: นายสาธิต ศิริวัชน์ (Mr.Satit Siriwach) AKA.COOLNUT

CORE EQUATIONS

สมการหลัก · เก็บไว้เป็นเข็มทิศ

𝒗A/B=𝒗A−𝒗B,𝒗=𝑼+𝒗′,𝒂=𝒂′\mathbf v_{A/B}=\mathbf v_A-\mathbf v_B,\quad \mathbf v=\mathbf U+\mathbf v^{\prime},\quad \mathbf a=\mathbf a^{\prime}

สมการแปลงกรอบนี้ใช้เมื่อ UU คงที่ และแกนฐานไม่หมุน

4.1 Galilean transformation

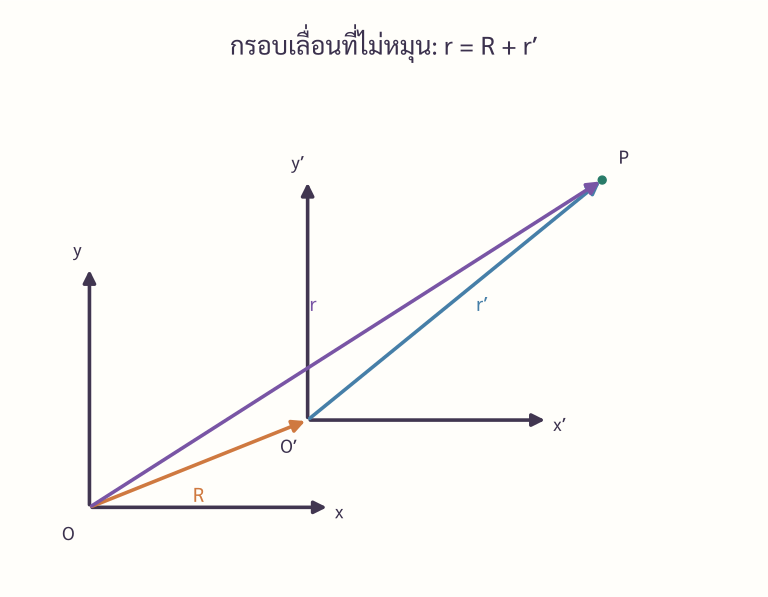
r=R0+Ut+r′r = R_{0} + U t + r'

v=U+v′v = U + v'

a=a′a = a' (เมื่อ UU คงที่)

เวกเตอร์ตำแหน่งต่อหัว–หาง: R จาก O ไป O′ แล้ว r′ จาก O′ ไป P รวมเป็น r จาก O ไป P; แกนทั้งสองกรอบขนานและไม่หมุน
อ่านภาพ: เวกเตอร์ตำแหน่งต่อหัว–หาง: RR จาก OO ไป O′O' แล้ว r′r' จาก O′O' ไป PP รวมเป็น rr จาก OO ไป PP; แกนทั้งสองกรอบขนานและไม่หมุน

ลองสังเกต: เหตุใด r′r' ต้องเริ่มที่ O′O' ไม่ใช่ที่ OO?

4.2 ความเร็วสัมพัทธ์

vA/B=vA−vBv_{A / B} = v_{A} - v_{B}

สัญลักษณ์ A/BA/B อ่านว่า “AA เมื่อมองจาก BB”. การเขียนลำดับให้ชัดช่วยลดความผิดพลาดเรื่องเครื่องหมาย โดยเฉพาะโจทย์เรือ-กระแสน้ำ รถสองคัน และการเล็งเป้าหมายเคลื่อนที่.
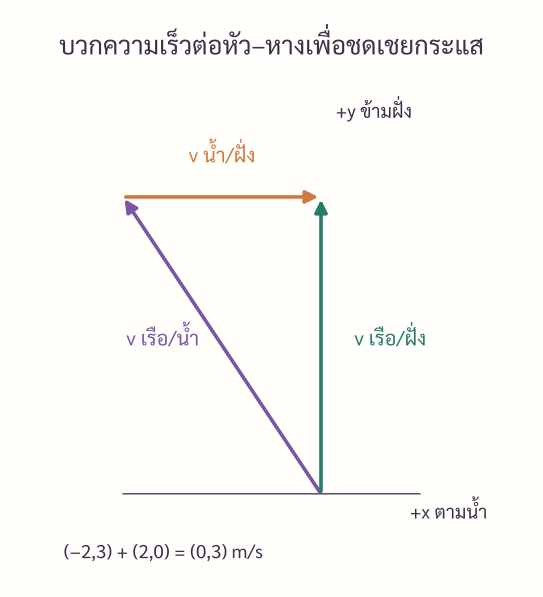
ตัวอย่างเรือเทียบน้ำ (−2,3) m/s บวกกระแสน้ำ (2,0) ได้ความเร็วเทียบฝั่ง (0,3) m/s; heading กับเส้นทางเทียบฝั่งคนละทิศ
อ่านภาพ: ตัวอย่างเรือเทียบน้ำ (−2,3)ms\frac{\left(- 2 , 3\right) \mathrm{m}}{\mathrm{s}} บวกกระแสน้ำ (2,0) ได้ความเร็วเทียบฝั่ง (0,3)ms\frac{\left(0 , 3\right) \mathrm{m}}{\mathrm{s}}; heading กับเส้นทางเทียบฝั่งคนละทิศ

ลองสังเกต: ถ้าหันหัวตรงข้ามฝั่งโดยไม่ชดเชย น้ำจะพาไปทางใด?

4.3 กรอบที่เลื่อนแบบมีความเร่งแต่ไม่หมุน

r=R(t)+r′r = R \left(t\right) + r'

v=dRdt+v′v = \frac{\mathrm{d}R}{\mathrm{d}t} + v'

a=d2Rdt2+a′a = \frac{\mathrm{d}^{2}R}{\mathrm{d}t^{2}} + a'

ถ้ากรอบ S′S' มีความเร่ง A=d2Rdt2A = \frac{\mathrm{d}^{2}R}{\mathrm{d}t^{2}} แล้ว a′=a−Aa' = a - A. ในบทนี้เรายังไม่เพิ่มแรงเสมือนเป็นแกนหลัก; จุดสำคัญคือเห็นว่าความเร่งไม่ invariant เมื่อกรอบเองเร่ง.
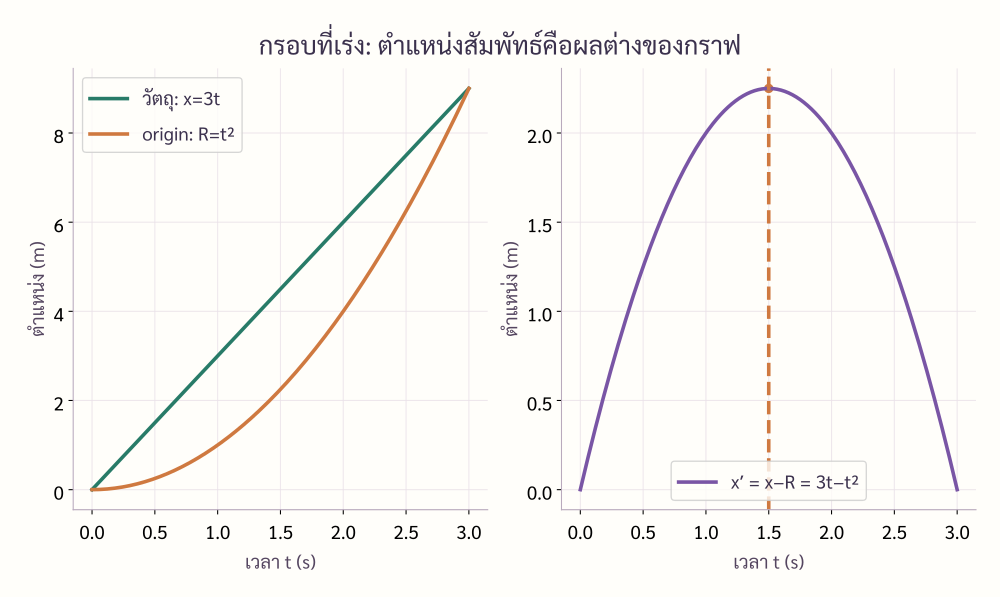
วัตถุอิสระ x=3t กับ origin กรอบ R=t²: กรอบใหม่วัด x′=3t−t² และ a′=−2 m/s² แม้กรอบพื้นวัด a=0
อ่านภาพ: วัตถุอิสระ x=3tx = 3 t กับ origin กรอบ R=t2R = t^{2}: กรอบใหม่วัด x′=3t−t2x' = 3 t - t^{2} และ a′=−2ms2a' = - \frac{2 \mathrm{m}}{\mathrm{s}^{2}} แม้กรอบพื้นวัด a=0a = 0

ลองสังเกต: จุดยอดของกราฟ x′−tx' \mathbin{-} t แปลว่าแรงจริงเปลี่ยน หรือกรอบกำลังแซงวัตถุ?

4.4 สมมติฐานที่มักถูกซ่อน: basis vectors ไม่หมุน

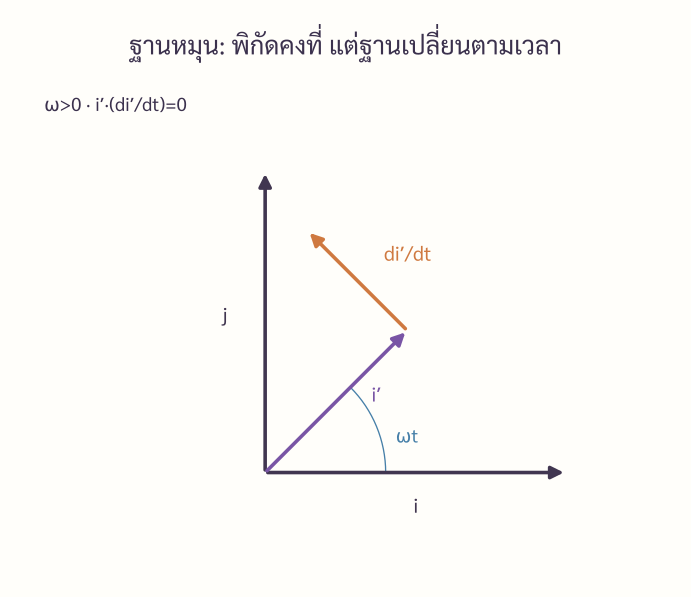
di′dt=dj′dt=dk′dt=0\frac{d i'}{\mathrm{d}t} = \frac{d j'}{\mathrm{d}t} = \frac{d k'}{\mathrm{d}t} = 0 (relative to SS)

หน่วยเวกเตอร์ i′ หมุนมุม ωt แต่ยังยาวหนึ่ง อนุพันธ์ di′/dt ชี้ตามทิศ j′ เมื่อ ω>0; ลูกศรอนุพันธ์เป็นการแสดงทิศ
อ่านภาพ: หน่วยเวกเตอร์ i′i' หมุนมุม ωt\omega t แต่ยังยาวหนึ่ง อนุพันธ์ di′dt\frac{\mathrm{d}i'}{\mathrm{d}t} ชี้ตามทิศ j′j' เมื่อ ω>0\omega > 0; ลูกศรอนุพันธ์เป็นการแสดงทิศ

ลองสังเกต: พิกัด x′x' คงที่แล้วเหตุใดตำแหน่งในฐานเดิมยังเปลี่ยนได้?

Example 4 — เรือข้ามแม่น้ำ

4.5 Cheat Sheet — บทที่ 4

  • Galilean: r=R0+Ut+r′,v=U+v′,a=a′r = R_{0} + U t + r' , v = U + v' , a = a' เมื่อ UU คงที่

  • relative velocity: vA/B=vA−vBv_{A / B} = v_{A} - v_{B}

  • translating accelerated frame: a=aframe+a′a = a_{\mathrm{frame}} + a'

  • สูตรทั้งหมดในบทนี้สมมติ basis vectors ของ S′S' ไม่หมุน

  • rotating basis → ต้องใช้เครื่องมือใหม่ใน Part 2

แบบฝึกหัดท้ายบทที่ 4 — Main Exercise 30 ข้อ

Relative Velocity Core

ข้อ 4.1

รถ AA มี vA=18imsv_{A} = \frac{18 i \mathrm{m}}{\mathrm{s}} และรถ BB มี vB=12jmsv_{B} = \frac{12 j \mathrm{m}}{\mathrm{s}} เทียบพื้น. จงหา velocity ของ AA ที่ผู้สังเกตบน BB เห็น พร้อมขนาดและทิศ.

[vA/B=18i−12jmsv_{A / B} = 18 i - \frac{12 j \mathrm{m}}{\mathrm{s}}, ขนาด≈21.63ms\approx \frac{21.63 \mathrm{m}}{\mathrm{s}}, ทิศ 33.69° ต่ำกว่า +x.+ x .]

ดูคำตอบ ข้อ 4.1 →

ข้อ 4.2

ฝนตกแนวดิ่งด้วย velocity −8jms- \frac{8 j \mathrm{m}}{\mathrm{s}} เทียบพื้น. คนวิ่งด้วย 6ims\frac{6 i \mathrm{m}}{\mathrm{s}}. จงหา velocity ฝนเทียบคนและมุมที่ดูเหมือนฝนเอียงจากแนวดิ่ง.

[vrain/person=−6i−8jmsv_{\mathrm{rain} / \mathrm{person}} = - 6 i - \frac{8 j \mathrm{m}}{\mathrm{s}}; speed 10ms\frac{10 \mathrm{m}}{\mathrm{s}}; เอียง 36.87° จากแนวดิ่งไปทาง −x.- x .]

ดูคำตอบ ข้อ 4.2 →

ข้อ 4.3

เรือมี speed 5ms\frac{5 \mathrm{m}}{\mathrm{s}} เทียบน้ำ. กระแสน้ำ 3ims\frac{3 i \mathrm{m}}{\mathrm{s}}. ถ้าต้องการให้เส้นทางเทียบฝั่งตรงข้ามแม่น้ำเป็นแนว +j+ j พอดี จงหา heading ของเรือเทียบน้ำและ speed ข้ามฝั่ง.

[เรือต้องเล็ง 36.87° ไปทาง upstream จากทิศตรงข้ามฝั่ง; ground speed ข้ามฝั่ง =4.0ms.= \frac{4.0 \mathrm{m}}{\mathrm{s}} .]

ดูคำตอบ ข้อ 4.3 →

ข้อ 4.4

เครื่องบินมี airspeed 200kmh\frac{200 \mathrm{km}}{\mathrm{h}} ต้องบิน due north เทียบพื้น ขณะที่ลมพัด east 50kmh\frac{50 \mathrm{km}}{\mathrm{h}}. หา heading และ ground speed.

[heading≈14.48° west of north; ground speed≈193.65kmh.\approx \frac{193.65 \mathrm{km}}{\mathrm{h}} .]

ดูคำตอบ ข้อ 4.4 →

ข้อ 4.5

คนสองคนเคลื่อนที่ด้วย constant velocities vAv_{A} และ vBv_{B}. พิสูจน์ว่า relative acceleration เป็นศูนย์และ relative position เปลี่ยนเป็นเส้นตรงในเวลา.

[arel=0a_{\mathrm{rel}} = 0 และ rrel=rrel,0+vreltr_{\mathrm{rel}} = r_{\mathrm{rel}} , 0 + v_{\mathrm{rel}} t เป็นเส้นตรงในเวลา.]

ดูคำตอบ ข้อ 4.5 →

ข้อ 4.6

อนุภาค AA และ BB มี rA(0)=(0,0),vA=(4,1)ms;rB(0)=(10,−5),vB=(−1,3)msr_{A} \left(0\right) = \left(0 , 0\right) , v_{A} = \frac{\left(4 , 1\right) \mathrm{m}}{\mathrm{s}} ; r_{B} \left(0\right) = \left(10 , - 5\right) , v_{B} = \frac{\left(- 1 , 3\right) \mathrm{m}}{\mathrm{s}}. จงหาเวลาที่ระยะระหว่างกันน้อยสุดและระยะนั้น.

Galilean Transformation

[closest approach ที่ t=6029≈2.069s;dmin=529≈0.928m.t = \frac{60}{29} \approx 2.069 \mathrm{s} ; d_{\mathrm{min}} = \frac{5}{\sqrt{29}} \approx 0.928 \mathrm{m} .]

ดูคำตอบ ข้อ 4.6 →

ข้อ 4.7

กรอบ S′S' เคลื่อนด้วย constant U=5i−2jmsU = 5 i - \frac{2 j \mathrm{m}}{\mathrm{s}} และ origin ตรงกันที่ t=0t = 0. จุดหนึ่งมี r′(t)=t2i+3tjr' \left(t\right) = t^{2} i + 3 t j. จงหา r,v,ar , v , a ใน SS.

[r=(t2+5t)i+tj,v=(2t+5)i+j,a=2i.]\left[r = \left(t^{2} + 5 t\right) i + t j , v = \left(2 t + 5\right) i + j , a = 2 i .\right]

ดูคำตอบ ข้อ 4.7 →

ข้อ 4.8

พิสูจน์ว่า relative velocity ระหว่างอนุภาค A,BA , B invariant ภายใต้ Galilean boost ด้วย constant UU.

[vA/B′=vA/Bv'_{A / B} = v_{A / B}; relative velocity invariant ภายใต้ constant Galilean boost.]

ดูคำตอบ ข้อ 4.8 →

ข้อ 4.9

ใน SS วัตถุเคลื่อน r=(2t,t2)r = \left(2 t , t^{2}\right). หา UU constant ตาม +x+ x ที่ทำให้ใน S′S' horizontal velocity ณ t=3st = 3 \mathrm{s} เป็นศูนย์ และหา v′(3)v' \left(3\right).

[U=2.0msU = \frac{2.0 \mathrm{m}}{\mathrm{s}} ไป +x;v′(3)=6jms.+ x ; v' \left(3\right) = \frac{6 j \mathrm{m}}{\mathrm{s}} .]

ดูคำตอบ ข้อ 4.9 →

ข้อ 4.10

ถ้า projectile equations ใน SS ใช้ a=−gja = - g j และเปลี่ยนไปกรอบ S′S' ที่เคลื่อน constant UU ตามแนวนอน จงอธิบายว่ารูป trajectory เทียบเวลาเปลี่ยนอย่างไร แต่ acceleration ยังเหมือนเดิม.

[x′=(v0x−U)t,y′=v0yt−(12)gt2x' = \left(v_{0 x} - U\right) t , y' = v_{0 y} t - \left(\frac{1}{2}\right) g t^{2}; trajectory อาจกว้าง/แคบหรือกลายเป็นแนวดิ่ง แต่ a′=−gja' = - g j เหมือนเดิม.]

ดูคำตอบ ข้อ 4.10 →

ข้อ 4.11

นักเรียนกล่าวว่า “ถ้า a=a′a = a' แล้ว velocity ต้องเท่ากันด้วย” จงหักล้างด้วยตัวอย่าง numerical Galilean boost.

Accelerating Translating Frames

[ตัวอย่าง v=10i,U=3iv = 10 i , U = 3 i ให้ v′=7iv' = 7 i แต่ a=a′=0a = a' = 0; ดังนั้นข้อกล่าวผิด.]

ดูคำตอบ ข้อ 4.11 →

ข้อ 4.12

กรอบ S′S' มี origin R(t)=12At2iR \left(t\right) = \frac{1}{2} A t^{2} i เทียบ SS และ basis ไม่หมุน. จง derive relation ระหว่าง aa กับ a′a'.

[a=a′+Aia = a' + A i หรือ a′=a−Ai.a' = a - A i .]

ดูคำตอบ ข้อ 4.12 →

ข้อ 4.13

กรอบ S′S' เร่งด้วย 3ims2\frac{3 i \mathrm{m}}{\mathrm{s}^{2}}. วัตถุใน SS มี a=1i+4jms2a = 1 i + \frac{4 j \mathrm{m}}{\mathrm{s}^{2}}. หา a′a' และอธิบายว่าเหตุใดนี่เป็น kinematic relation ไม่ใช่การเพิ่มแรงสมมติในบทนี้.

[a′=−2i+4jms2a' = - 2 i + \frac{4 j \mathrm{m}}{\mathrm{s}^{2}}; เป็น kinematic transformation ไม่ใช่การเพิ่มแรง.]

ดูคำตอบ ข้อ 4.13 →

ข้อ 4.14

ลิฟต์เร่งขึ้นด้วย AA constant. ลูกบอลถูกปล่อยจาก rest relative to lift. ในกรอบพื้นและกรอบลิฟต์ จงเขียน acceleration ของบอลทันทีหลังปล่อย (เลือก +y+ y ขึ้น) โดยยังไม่อภิปราย apparent weight.

[พื้น: a=−gja = - g j; ลิฟต์: a′=−(g+A)j.a' = - \left(g + A\right) j .]

ดูคำตอบ ข้อ 4.14 →

ข้อ 4.15

กรอบ S′S' มี U(t)=U0+AtU \left(t\right) = U_{0} + A t. ถ้าวัตถุมี v′=btjv' = b t j ใน S′S', หา v(t),a(t)v \left(t\right) , a \left(t\right) ใน SS และแยก contribution จาก frame กับ relative motion.

[v=U0+At+btj;a=A+bj.]\left[v = U_{0} + A t + b t j ; a = A + b j .\right]

ดูคำตอบ ข้อ 4.15 →

ข้อ 4.16

ใน accelerating frame S′S' พบ trajectory x′=ct,y′=0x' = c t , y' = 0. ถ้า origin ของ S′S' เคลื่อนใน SS ตาม R=(12At2)i+(12Bt2)jR = \left(\frac{1}{2} A t^{2}\right) i + \left(\frac{1}{2} B t^{2}\right) j จงหา trajectory ใน SS และบอกชนิด curve y(x)y \left(x\right) แบบพาราเมตริก.

Fixed Basis / Rotation Caveat

[x=ct+(A2)t2,y=(B2)t2x = c t + \left(\frac{A}{2}\right) t^{2} , y = \left(\frac{B}{2}\right) t^{2}; สำหรับ B≠0B \ne 0 และ c≠0c \ne 0 ได้ [x−(AB)y]2=(2c2B)y\left[x - \left(\frac{A}{B}\right) y\right]^{2} = \left(\frac{2 c^{2}}{B}\right) y เป็นพาราโบลา โดยต้องเลือกสาขาเวลาจริง; ถ้า c=0c = 0 หรือ B=0B = 0 เส้นทางเสื่อมเป็นเส้น/จุด.]

ดูคำตอบ ข้อ 4.16 →

ข้อ 4.17

อธิบายว่าทำไม derivation v=U+v′v = U + v' จาก r=R+r′r = R + r' ต้องระวังถ้า basis i′,j′i' , j' ของ S′S' หมุน แม้ origin จะหยุดนิ่ง.

[ต้องระวังเพราะ derivative ของ basis vectors เกิด term x′i̇′+y′j̇′x' \dot{i}' + y' \dot{j}'; สูตร v=U+v′v = U + v' ใช้ตรง ๆ ได้เฉพาะ basis ไม่หมุน.]

ดูคำตอบ ข้อ 4.17 →

ข้อ 4.18

ให้ i′(t)=cos⁡ωti+sin⁡ωtji' \left(t\right) = \cos \omega t i + \sin \omega t j. จงหา di′dt\frac{\mathrm{d}i'}{\mathrm{d}t} และแสดงว่า i′⋅di′dt=0\frac{i' \cdot \mathrm{d}i'}{\mathrm{d}t} = 0.

[di′dt=ω(−sinωti+cosωtj)\frac{\mathrm{d}i'}{\mathrm{d}t} = \omega \left(- \sin \omega t i + \cos \omega t j\right) และ i′⋅di′dt=0.\frac{i' \cdot \mathrm{d}i'}{\mathrm{d}t} = 0 .]

ดูคำตอบ ข้อ 4.18 →

ข้อ 4.19

ถ้า point มี coordinates x′=a,y′=0x' = a , y' = 0 คงที่ใน basis ที่ i′(t)=cos⁡ωti+sin⁡ωtji' \left(t\right) = \cos \omega t i + \sin \omega t j และ origin คงที่ จงหา r(t),v(t)r \left(t\right) , v \left(t\right) เพื่อแสดงว่า “coordinates คงที่” ไม่ได้แปลว่า rest ใน SS.

Applications & Synthesis

[r=a(cosωti+sinωtj),v=aω(−sinωti+cosωtj)≠0r = a \left(\cos \omega t i + \sin \omega t j\right) , v = a \omega \left(- \sin \omega t i + \cos \omega t j\right) \ne 0 โดยทั่วไป.]

ดูคำตอบ ข้อ 4.19 →

ข้อ 4.20

คนว่ายน้ำ speed uu เทียบน้ำในแม่น้ำกว้าง WW มีกระแส c<uc < u. ถ้าต้องการไปถึงจุดตรงข้ามพอดี จงหาเวลาข้าม และเปรียบเทียบกับกรณีว่ายตั้งฉากกับฝั่งโดยไม่ชดเชยกระแส.

[ไปถึงตรงข้ามพอดีใช้ t=Wu2−c2t = \frac{W}{\sqrt{u^{2} - c^{2}}}; ว่ายตั้งฉากไม่ชดเชยใช้ Wu\frac{W}{u} แต่ drift downstream และเร็วกว่า.]

ดูคำตอบ ข้อ 4.20 →

ข้อ 4.21

เครื่องบินต้องไป-กลับระยะ LL ตามแนวเดียวกับลม speed ww โดย airspeed u>wu > w. จงหาเวลา round trip และเปรียบเทียบกับ 2Lu\frac{2 L}{u}.

[tt_{}round=2Luu2−w2>2Lu.= \frac{2 L u}{u^{2} - w^{2}} > \frac{2 L}{u} .]

ดูคำตอบ ข้อ 4.21 →

ข้อ 4.22

AA อยู่ที่ origin เคลื่อนด้วย vA=5ims.Bv_{A} = \frac{5 i \mathrm{m}}{\mathrm{s}} . B อยู่ที่ (20,10)m\left(20 , 10\right) m เคลื่อนด้วย vB=3i−2jmsv_{B} = 3 i - \frac{2 j \mathrm{m}}{\mathrm{s}}. จะชนกันหรือไม่ถ้ายังคง velocities เดิม?

[ไม่ชนกันภายใต้ velocities คงที่.]

ดูคำตอบ ข้อ 4.22 →

ข้อ 4.23

ใช้ข้อมูลข้อก่อนหา closest approach time และ minimum distance.

[tt_{}closest=7.5s;dmin=52≈7.07m.= 7.5 \mathrm{s} ; d_{\mathrm{min}} = 5 \sqrt{2} \approx 7.07 \mathrm{m} .]

ดูคำตอบ ข้อ 4.23 →

ข้อ 4.24

รถไฟวิ่ง east 20ms\frac{20 \mathrm{m}}{\mathrm{s}}. ผู้โดยสารเดิน north 2ms\frac{2 \mathrm{m}}{\mathrm{s}} เทียบรถ. หา velocity เทียบพื้นและมุมทิศ. จากนั้นหาว่า passenger acceleration เทียบพื้นเป็นเท่าไรถ้าทั้งสอง velocities คงที่.

[v=20i+2jmsv = 20 i + \frac{2 j \mathrm{m}}{\mathrm{s}}, speed≈20.10ms,5.71∘\approx \frac{20.10 \mathrm{m}}{\mathrm{s}} , 5.71 {}^\circ north of east; a=0.a = 0 .]

ดูคำตอบ ข้อ 4.24 →

ข้อ 4.25

คนเดินบน moving walkway ยาว LL. walkway speed uu เทียบพื้น, คนเดิน speed vv เทียบ walkway. เปรียบเทียบเวลาเดินไปตาม walkway กับเดินสวนกลับระยะ LL โดยสมมติ v>uv > u.

[t+=Lv+u,t−=Lv−ut_{+} = \frac{L}{v + u} , t_{-} = \frac{L}{v - u}; สวนกลับใช้เวลามากกว่า.]

ดูคำตอบ ข้อ 4.25 →

ข้อ 4.26

ใน SS มีอนุภาค A,BA , B ที่ accelerations เท่ากัน aA=aB=a(t)a_{A} = a_{B} = a \left(t\right) แต่ initial velocities ต่างกัน. พิสูจน์ว่า relative velocity คงที่แม้ a(t)a \left(t\right) แปรเวลา.

[vA−vBv_{A} - v_{B} คงที่ เพราะ derivative ของมันเป็นศูนย์.]

ดูคำตอบ ข้อ 4.26 →

ข้อ 4.27

เรดาร์บนรถ AA วัด relative velocity ของ BB ได้ constant vrelv_{\mathrm{rel}} และ relative position r0r_{0}. จง derive criterion ว่า BB กำลังเข้าใกล้หรือห่าง ณ t=0t = 0 โดยไม่หา distance derivative ที่มี square root.

[เมื่อ r0≠0:r0⋅vrel<0r_{0} \ne 0 : r_{0} \cdot v_{\mathrm{rel}} < 0 คือเข้าใกล้, >0> 0 คือห่าง; =0= 0 และ vrel≠0v_{\mathrm{rel}} \ne 0 คือใกล้สุดสำหรับความเร็วสัมพัทธ์คงที่; ถ้า vrel=0v_{\mathrm{rel}} = 0 ระยะคงที่ และถ้า r0=0r_{0} = 0 อยู่จุดเดียวกันแล้ว.]

ดูคำตอบ ข้อ 4.27 →

ข้อ 4.28

โดรน AA ต้อง intercept โดรน B.AB . A เริ่ม origin มี speed คงที่ uu แต่เลือกทิศได้; BB เริ่ม r0r_{0} และเคลื่อน constant vBv_{B}. จง derive equation สำหรับ intercept time TT ก่อนหา heading.

[TT หาได้จาก (vB2−u2)T2+2(r0⋅vB)T+r02=0\left(v_{B}^{2} - u^{2}\right) T^{2} + 2 \left(r_{0} \cdot v_{B}\right) T + r_{0}^{2} = 0; heading n=r0+vBTuT.n = \frac{r_{0} + v_{B} T}{u T} .]

ดูคำตอบ ข้อ 4.28 →

ข้อ 4.29

กรอบ S′S' เร่งคงที่ AA ไป +x+ x. ใน SS วัตถุ free particle มี v=v0v = v_{0} constant และ x(0)=x0x \left(0\right) = x_{0}. จงหา x′(t)x' \left(t\right) เมื่อ origins ตรงกันที่ t=0t = 0 และ U(0)=0U \left(0\right) = 0 แล้วอธิบาย shape ใน S′S'.

[x′(t)=x0+v0t−(12)At2;v′=v0−At;a′=−A.]\left[x' \left(t\right) = x_{0} + v_{0} t - \left(\frac{1}{2}\right) A t^{2} ; v' = v_{0} - A t ; a' = - A .\right]

ดูคำตอบ ข้อ 4.29 →

ข้อ 4.30

ให้ S′S' เคลื่อน constant UU relative SS และ S″S'' เคลื่อน constant WW relative S′S'. จงหา velocity transformation จาก S″S'' ไป SS และแสดง associativity ของ Galilean boosts.

[v=v″+W+Uv = v'' + W + U; composite boost =U+W= U + W และการประกอบเป็น associative.]

ดูคำตอบ ข้อ 4.30 →

✦

อีกหนึ่งก้าวของความเข้าใจ

บันทึกความคืบหน้า แล้วไปต่อในจังหวะของตัวเอง

ไปเรียนด้วยกัน

วิทยาการ: นายสาธิต ศิริวัชน์ (Mr.Satit Siriwach) AKA.COOLNUT