m·กลศาสตร์ ๑–๒สอวน. ค่าย 1 · PHYSICS
กลศาสตร์ 1 · บทที่ 5
CLASSICAL MECHANICS · VOLUME 1 · 2569
05

กลศาสตร์นิวตันพื้นฐาน

Fundamentals of Newtonian Mechanics

เริ่มจากแผนภาพแรง ไปสู่สมการการเคลื่อนที่และแรงที่ขึ้นกับ r, v, t

วิทยาการ: นายสาธิต ศิริวัชน์ (Mr.Satit Siriwach) AKA.COOLNUT

CORE EQUATIONS

สมการหลัก · เก็บไว้เป็นเข็มทิศ

∑𝑭=m𝒂=md2𝒓dt2\sum\mathbf F=m\mathbf a=m\frac{d^2\mathbf r}{dt^2}

ใช้มวลคงที่ในกรอบเฉื่อย; วาดแรงจริงที่กระทำต่อวัตถุให้ครบ

5.1 กฎของนิวตัน — สมการเวกเตอร์หนึ่งสมการ

∑F=ma\sum F = m a

สมการหลักคือเวกเตอร์. หลังจากเลือกแกนจึงแตกเป็นองค์ประกอบ ∑Fx=max,∑Fy=may,∑Fz=maz\sum F_{x} = m a_{x} , \sum F_{y} = m a_{y} , \sum F_{z} = m a_{z}. การเริ่มจากเวกเตอร์ช่วยป้องกันการลืมแรงหรือผูกทิศของแรงติดกับแกนโดยไม่จำเป็น.

5.2 ขั้นตอนสร้าง Free-Body Diagram (FBD)

  • เลือก “วัตถุที่กำลังวิเคราะห์” เพียงชิ้นเดียวก่อน

  • วาดเฉพาะแรงที่สิ่งแวดล้อมกระทำต่อวัตถุนั้น

  • เลือกแกนให้เหมาะกับรูปทรง/ข้อจำกัดของการเคลื่อนที่

  • แตกแรงเป็นองค์ประกอบหลังเลือกแกน ไม่ควรแตกแรงหลายรอบโดยไม่จำเป็น

  • เขียน ∑F=ma\sum F = m a แยกตามแกน แล้วจึงแก้สมการ

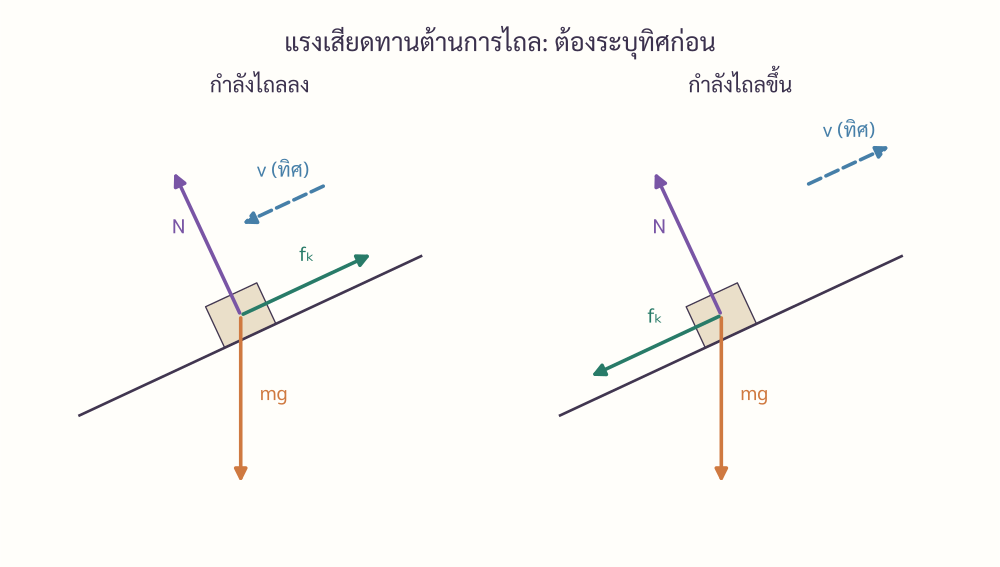
สองสถานะบนพื้นเอียงเดียวกัน: ไถลลงมีแรงเสียดทานขึ้นลาด; ไถลขึ้นมีแรงเสียดทานลงลาด N ตั้งฉากกับพื้นและ mg ชี้ลงเสมอ ลูกศรแรงเป็นภาพทิศ ไม่ใช่สเกลขนาด
อ่านภาพ: สองสถานะบนพื้นเอียงเดียวกัน: ไถลลงมีแรงเสียดทานขึ้นลาด; ไถลขึ้นมีแรงเสียดทานลงลาด NN ตั้งฉากกับพื้นและ mgm g ชี้ลงเสมอ ลูกศรแรงเป็นภาพทิศ ไม่ใช่สเกลขนาด

ลองสังเกต: ทิศเสียดทานต้านความเร็วสัมพัทธ์ของผิว หรือจำเป็นต้องต้านความเร่ง?

5.3 แรงพื้นฐานที่ใช้บ่อย

สัญลักษณ์ ความหมาย / หน่วย / หมายเหตุ
W=mgW = m g น้ำหนัก ชี้ลงในสนามโน้มถ่วงสม่ำเสมอ
NN แรงปฏิกิริยาปกติ ตั้งฉากกับผิวสัมผัส
TT แรงตึงเชือก ตามแนวเชือกในแบบจำลองเชือกเบา
fsf_{s} แรงเสียดทานสถิต: |fs|≤μsN\left|f_{s}\right| \le \mu _{s} N และปรับค่าเท่าที่จำเป็น
fkf_{k} แรงเสียดทานจลน์: fk=μkNf_{k} = \mu _{k} N ทิศต้านการเลื่อนสัมพัทธ์

แรงเสียดทานสถิตไม่จำเป็นต้องเท่ากับ μsN\mu _{s} N เสมอ. ค่า μsN\mu _{s} N คือค่าสูงสุดก่อนเริ่มไถล. ต้องแก้สมการเพื่อหาค่าที่ต้องการก่อน แล้วตรวจว่าไม่เกินขีดจำกัด.
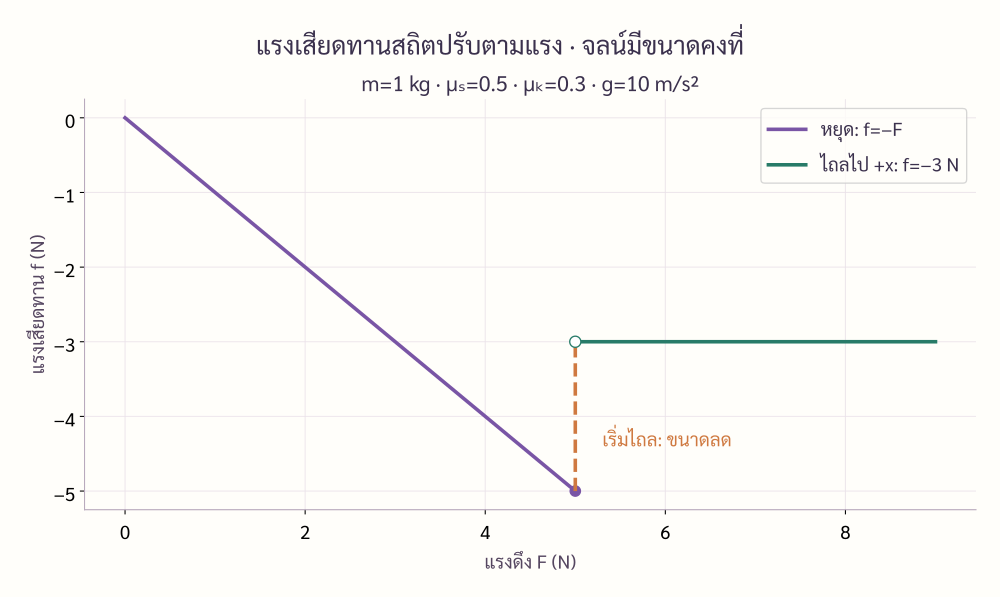
ก่อนลื่น f=−F ปรับได้ถึง −μₛmg เมื่อเริ่มลื่นไป +x จะเป็น −μₖmg; ตัวอย่าง m=1 kg, g=10, μₛ=0.5, μₖ=0.3
อ่านภาพ: ก่อนลื่น f=−Ff = - F ปรับได้ถึง −μsmg- \mu _{s} m g เมื่อเริ่มลื่นไป +x+ x จะเป็น −μkmg- \mu _{k} m g; ตัวอย่าง m=1kg,g=10,μs=0.5,μk=0.3m = 1 \mathrm{kg} , g = 10 , \mu _{s} = 0.5 , \mu _{k} = 0.3

ลองสังเกต: เหตุใดแรงมีเครื่องหมายกระโดดขึ้น แต่ขนาดแรงเสียดทานลดลง?
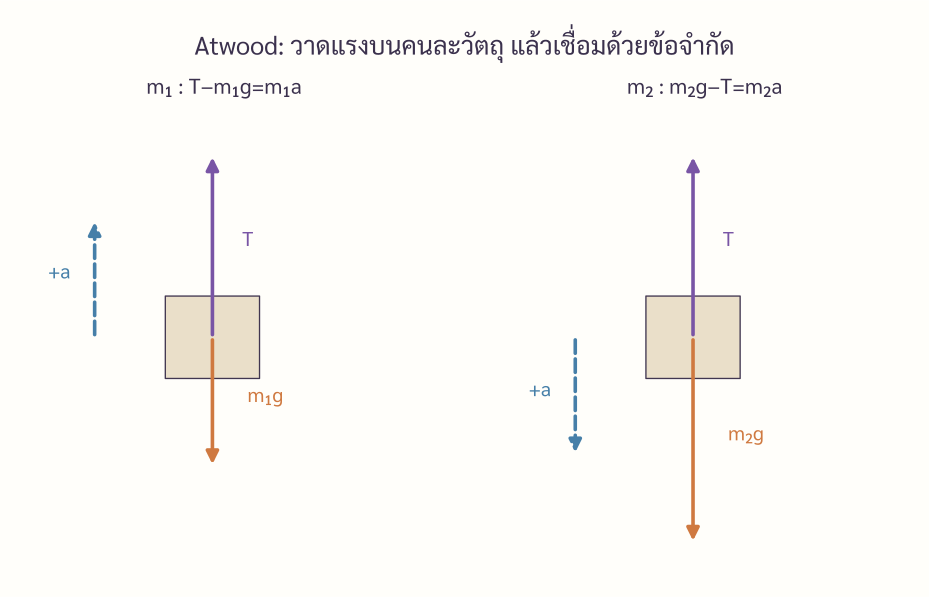
แยก FBD มวล m₁ และ m₂ คนละภาพ: มี T ขึ้นและน้ำหนักลง เชือกอุดมคติให้แรงตึงเดียวกันแต่ทิศบวกของแต่ละก้อนเลือกตามการเร่ง
อ่านภาพ: แยก FBD มวล m1m_{1} และ m2m_{2} คนละภาพ: มี TT ขึ้นและน้ำหนักลง เชือกอุดมคติให้แรงตึงเดียวกันแต่ทิศบวกของแต่ละก้อนเลือกตามการเร่ง

ลองสังเกต: ทำไม TT จึงไม่เท่ากับน้ำหนักของก้อนใดก้อนหนึ่งเมื่อกำลังเร่ง?

5.4 แรงอาจขึ้นกับเวลา ตำแหน่ง หรือความเร็ว

F=F(r,v,t)F = F \left(r , v , t\right)

md2rdt2=F(r,drdt,t)\frac{m \mathrm{d}^{2}r}{\mathrm{d}t^{2}} = F \left(r , \frac{\mathrm{d}r}{\mathrm{d}t} , t\right)

นี่คือรูปทั่วไปของสมการการเคลื่อนที่แบบนิวตัน. ตัวอย่าง: แรงภายนอกตามเวลา F(t)F \left(t\right), แรงสปริงที่ขึ้นกับตำแหน่ง F(r)F \left(r\right), และแรงต้านอากาศที่ขึ้นกับ vv.

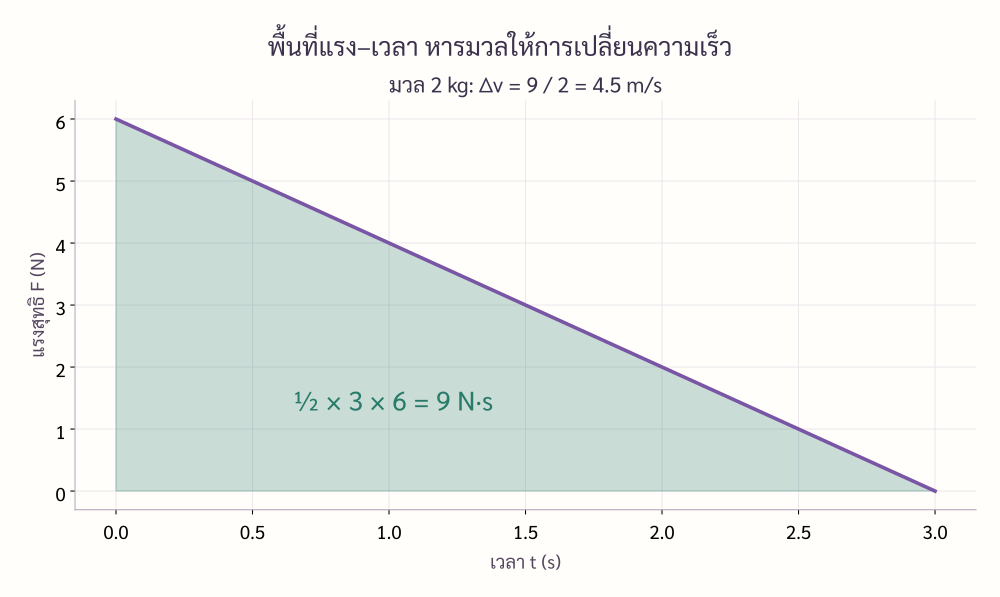
ตัวอย่างแรงสุทธิ F=6(1−t/3) N บนมวล 2 kg: พื้นที่ 9 N·s หารมวลให้ Δv=4.5 m/s
อ่านภาพ: ตัวอย่างแรงสุทธิ F=6(1−t3)NF = 6 \left(1 - \frac{t}{3}\right) N บนมวล 2kg2 \mathrm{kg}: พื้นที่ 9N⋅s9 \mathrm{N} \cdot s หารมวลให้ Δv=4.5ms\Delta v = \frac{4.5 \mathrm{m}}{\mathrm{s}}

ลองสังเกต: กราฟแรงลดลงแต่ยังบวก หมายถึงความเร็วกําลังลดลงหรือเพิ่มขึ้น?

5.5 Drag แบบเชิงเส้นและกำลังสอง

FF_{}drag =−bv= - b v

FF_{}drag =−c|v|v= - c \left|v\right| v

เครื่องหมายลบสื่อว่าแรงต้านทิศตรงข้ามกับ vv. รูปเชิงเส้นเหมาะกับบาง regime ของการไหลช้า ส่วนรูปกำลังสองใช้ได้ดีในหลายสถานการณ์ที่แรงต้านเพิ่มเร็วกับ speed. ในโจทย์ต้องยึดแบบจำลองที่กำหนด.
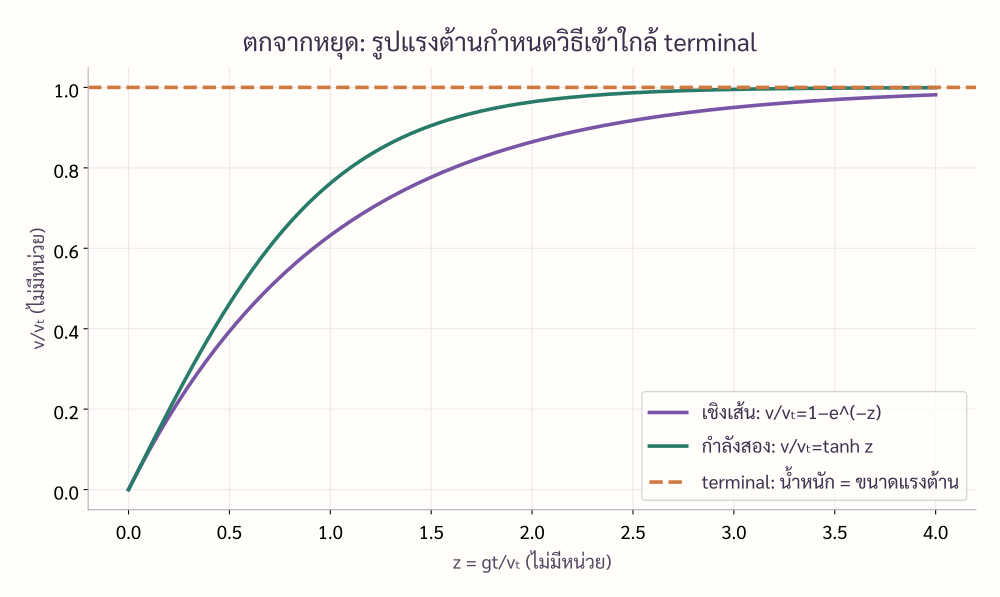
เปรียบเทียบการตกด้วยแรงต้านเชิงเส้นและกำลังสองบนแกนไร้มิติ z=gt/vₜ: เริ่มจากหยุดและเข้าใกล้ vₜ แต่รูปการเข้าใกล้ต่างกัน
อ่านภาพ: เปรียบเทียบการตกด้วยแรงต้านเชิงเส้นและกำลังสองบนแกนไร้มิติ z=gtvtz = \frac{g t}{v_{t}}: เริ่มจากหยุดและเข้าใกล้ vtv_{t} แต่รูปการเข้าใกล้ต่างกัน

ลองสังเกต: ที่ terminal ยังมีน้ำหนักและแรงต้านอยู่หรือไม่?

Example 5 — กล่องบนพื้นเอียงมีแรงเสียดทาน

Example 6 — แรงตามเวลา

5.6 แรงเป็น vector field

F=F(r)F = F \left(r\right)

เมื่อแรงขึ้นกับตำแหน่ง เราสามารถมองว่าทุกจุดในอวกาศมีเวกเตอร์แรงกำกับอยู่. นี่คือ force field. ใน Part 1 เราใช้แนวคิดนี้เพื่อเขียนสมการการเคลื่อนที่; ใน Part 2 จะศึกษาว่างานของสนามแรงขึ้นกับเส้นทางหรือไม่ และเชื่อมกับ potential energy.
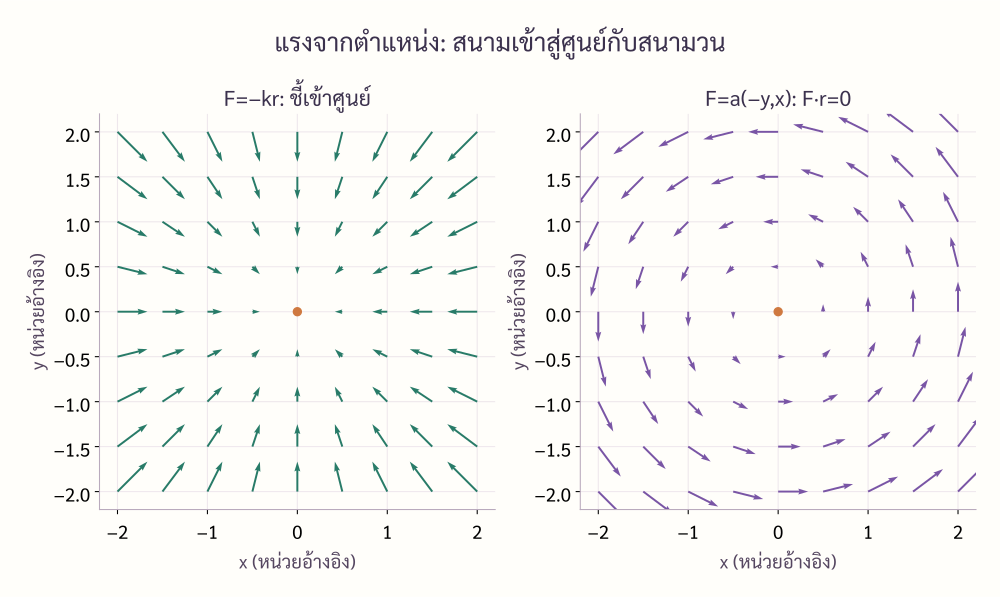
สนามดึงเข้าศูนย์ F=−kr เทียบกับสนามวน F=a(−y,x): ลูกศรคำนวณจากสมการและตั้งต้นที่ตำแหน่งบนกริด พิกัดใช้หน่วยอ้างอิง
อ่านภาพ: สนามดึงเข้าศูนย์ F=−krF = - k r เทียบกับสนามวน F=a(−y,x)F = a \left(- y , x\right): ลูกศรคำนวณจากสมการและตั้งต้นที่ตำแหน่งบนกริด พิกัดใช้หน่วยอ้างอิง

ลองสังเกต: สนามใดขนานกับรัศมี และสนามใดตั้งฉากกับรัศมีที่ไม่เป็นศูนย์?

5.7 Cheat Sheet — บทที่ 5

  • เริ่มจาก ∑F=ma\sum F = m a ในรูปเวกเตอร์ แล้วค่อยแตกองค์ประกอบ

  • FBD แสดง “แรงจริงที่กระทำต่อวัตถุ” ไม่ใส่ mam a

  • static friction: |fs|≤μsN\left|f_{s}\right| \le \mu _{s} N; kinetic friction: fk=μkNf_{k} = \mu _{k} N

  • แรงทั่วไปเขียน F(r,v,t)F \left(r , v , t\right) ได้

  • Newton’ss law คือ vector ODE: md2rdt2=F(r,drdt,t)\frac{m \mathrm{d}^{2}r}{\mathrm{d}t^{2}} = F \left(r , \frac{\mathrm{d}r}{\mathrm{d}t} , t\right)

  • force field F(r)F \left(r\right) เป็นฐานสำหรับงาน/พลังงานใน Part 2

แบบฝึกหัดท้ายบทที่ 5 — Main Exercise 30 ข้อ

Newton / FBD Core

ข้อ 5.1

บล็อกมวล 5.0kg5.0 \mathrm{kg} บนพื้นราบถูกดึงด้วยแรง 20N20 \mathrm{N} ทำมุม 25° เหนือแนวนอน. สัมประสิทธิ์เสียดทานจลน์ μk=0.15\mu _{k} = 0.15. ใช้ g=9.8ms2g = \frac{9.8 \mathrm{m}}{\mathrm{s}^{2}} หา acceleration และตรวจว่าเหตุใด NN ไม่เท่ากับ mgm g.

[N≈40.55N,fk≈6.08N,a≈2.41ms2N \approx 40.55 \mathrm{N} , f_{k} \approx 6.08 \mathrm{N} , a \approx \frac{2.41 \mathrm{m}}{\mathrm{s}^{2}} ไปตามแรงดึงแนวนอน.]

ดูคำตอบ ข้อ 5.1 →

ข้อ 5.2

บล็อกมวล mm บนพื้นเอียงมุม θ\theta ไถลลง โดย μk\mu _{k}. derive acceleration ตามพื้นและหา condition ที่ acceleration ลงเป็นบวก.

[a=g(sinθ−μkcosθ)a = g \left(\sin \theta - \mu _{k} \cos \theta \right) ลงตามพื้น; ต้อง tan⁡θ>μk\tan \theta > \mu _{k} เพื่อให้ aa ลงเป็นบวก.]

ดูคำตอบ ข้อ 5.2 →

ข้อ 5.3

บล็อกมวล mm บนพื้นราบถูกแรงแนวนอน FF ไปทาง +x+ x และเพิ่มช้า ๆ จากศูนย์. มี μs,μk\mu _{s} , \mu _{k} โดย μs>μk\mu _{s} > \mu _{k}. จงวาดกราฟแรงเสียดทาน ff ต่อ FF โดยถือทิศ +x+ x เป็นบวก และอธิบายการเปลี่ยนแบบไม่ต่อเนื่องเมื่อเริ่มไถล.

[f(F)=−Ff \left(F\right) = - F สำหรับ 0≤F≤μsmg0 \le F \le \mu _{s} m g; หลังเริ่มไถล f=−μkmgf = - \mu _{k} m g โดยเกิด jump เพราะ μk<μs.\mu _{k} < \mu _{s} .]

ดูคำตอบ ข้อ 5.3 →

ข้อ 5.4

วัตถุเคลื่อนเป็นวงกลมรัศมี RR บนพื้นราบโดย static friction เป็นแรงแนวรัศมีเพียงแรงเดียว. derive speed สูงสุดก่อนลื่นในรูป μs,g,R\mu _{s} , g , R.

[vmax=μsgR.]\left[v_{\mathrm{max}} = \sqrt{\mu _{s} g R} .\right]

ดูคำตอบ ข้อ 5.4 →

ข้อ 5.5

มวล mm แขวนด้วยเชือกในลิฟต์ที่เร่งขึ้น AA. หา tension. จากนั้นพิจารณา A=−gA = - g และแปลความหมาย.

Connected Systems & Constraints

[T=m(g+A)T = m \left(g + A\right); เมื่อ A=−gA = - g ได้ T=0.T = 0 .]

ดูคำตอบ ข้อ 5.5 →

ข้อ 5.6

Atwood machine มวล m2>m1m_{2} > m_{1} ต่อด้วยเชือกเบาผ่านรอก ideal. derive acceleration magnitude และ tension.

[a=(m2−m1)gm1+m2;T=2m1m2gm1+m2.]\left[a = \frac{\left(m_{2} - m_{1}\right) g}{m_{1} + m_{2}} ; T = \frac{2 m_{1} m_{2} g}{m_{1} + m_{2}} .\right]

ดูคำตอบ ข้อ 5.6 →

ข้อ 5.7

มวล m1m_{1} บนโต๊ะไร้แรงเสียดทานต่อผ่านรอกกับมวลแขวน m2m_{2}. derive aa และ TT.

[a=m2gm1+m2;T=m1m2gm1+m2.]\left[a = \frac{m_{2} g}{m_{1} + m_{2}} ; T = \frac{m_{1} m_{2} g}{m_{1} + m_{2}} .\right]

ดูคำตอบ ข้อ 5.7 →

ข้อ 5.8

ระบบข้อก่อนมี kinetic friction μk\mu _{k} ระหว่าง m1m_{1} กับโต๊ะ และ m2m_{2} เคลื่อนลง. derive aa และ condition ที่สมมติ motion direction นี้ให้ a>0a > 0.

[ขณะ m2m_{2} กำลังเคลื่อนลง: a=g(m2−μkm1)m1+m2,T=m1m2g(1+μk)m1+m2;aa = \frac{g \left(m_{2} - \mu _{k} m_{1}\right)}{m_{1} + m_{2}} , T = \frac{m_{1} m_{2} g \left(1 + \mu _{k}\right)}{m_{1} + m_{2}} ; a ลงเป็นบวกเมื่อ m2>μkm1m_{2} > \mu _{k} m_{1} หาก a<0a < 0 ยังอาจเคลื่อนลงแต่ชะลอจนหยุด.]

ดูคำตอบ ข้อ 5.8 →

ข้อ 5.9

มวลสามก้อน m1,m2,m3m_{1} , m_{2} , m_{3} วางเรียงบนพื้นไร้แรงเสียดทาน เชื่อมด้วยเชือกเบา และถูกดึงที่ m3m_{3} ด้วยแรง FF. หา acceleration ทั้งระบบและ tensions T1T_{1} ระหว่าง m1−m2,T2m_{1} - m_{2} , T_{2} ระหว่าง m2−m3m_{2} - m_{3}.

[a=FM;T1=Fm1M;T2=F(m1+m2)M,M=m1+m2+m3.]\left[a = \frac{F}{M} ; T_{1} = \frac{F m_{1}}{M} ; T_{2} = \frac{F \left(m_{1} + m_{2}\right)}{M} , M = m_{1} + m_{2} + m_{3} .\right]

ดูคำตอบ ข้อ 5.9 →

ข้อ 5.10

สองมวล mm และ 2m2 m แขวนเรียงแนวดิ่งด้วยเชือกสองเส้นจากเพดาน ระบบเร่งขึ้น AA ทั้งชุด. หา tension เชือกล่างและเชือกบน.

Constraint Reasoning

[Tlow=2m(g+A),Tup=3m(g+A).]\left[T_{\mathrm{low}} = 2 m \left(g + A\right) , T_{\mathrm{up}} = 3 m \left(g + A\right) .\right]

ดูคำตอบ ข้อ 5.10 →

ข้อ 5.11

เชือกเส้นเดียวพาดรอก ideal เชื่อมตำแหน่ง x1,x2x_{1} , x_{2} โดยความยาว L=x1+x2+L = x_{1} + x_{2} +constant. derive relation ระหว่าง velocities และ accelerations พร้อมอธิบายเครื่องหมาย.

[v1+v2=0v_{1} + v_{2} = 0 และ a1+a2=0.a_{1} + a_{2} = 0 .]

ดูคำตอบ ข้อ 5.11 →

ข้อ 5.12

ระบบ movable pulley แบบง่ายมี constraint L=x+2y+L = x + 2 y +constant โดย xx เป็นปลายเชือกอิสระและ yy เป็นตำแหน่งรอกเคลื่อนที่. derive velocity/acceleration relation และตีความ factor 2.

Time-Dependent Force

[vx+2vy=0;ax+2ay=0.]\left[v_{x} + 2 v_{y} = 0 ; a_{x} + 2 a_{y} = 0 .\right]

ดูคำตอบ ข้อ 5.12 →

ข้อ 5.13

อนุภาคมวล mm ถูกแรงสุทธิ F(t)=F0(1−tT)iF \left(t\right) = F_{0} \left(1 - \frac{t}{T}\right) i สำหรับ 0≤t≤T0 \le t \le T และเริ่มด้วย v0v_{0}. หา Δv\Delta v และอธิบาย sign/area ของกราฟ F−tF \mathbin{-} t.

[Δv=(F0T2m)i.]\left[\Delta v = \left(\frac{F_{0} T}{2 m}\right) i .\right]

ดูคำตอบ ข้อ 5.13 →

ข้อ 5.14

มวล 2kg2 \mathrm{kg} ถูกแรงสุทธิ F(t)=(6t)i+(4−2t)jN,v(0)=0,r(0)=0F \left(t\right) = \left(6 t\right) i + \left(4 - 2 t\right) j N , v \left(0\right) = 0 , r \left(0\right) = 0. หา v(t),r(t)v \left(t\right) , r \left(t\right) และเวลาเมื่อ aya_{y} เปลี่ยน sign.

[v=(1.5t2)i+(2t−0.5t2)j;r=0.5t3i+(t2−t36)j;ayv = \left(1.5 t^{2}\right) i + \left(2 t - 0.5 t^{2}\right) j ; r = 0.5 t^{3} i + \left(t^{2} - \frac{t^{3}}{6}\right) j ; a_{y} เปลี่ยน sign ที่ 2s.2 \mathrm{s} .]

ดูคำตอบ ข้อ 5.14 →

ข้อ 5.15

แรงสุทธิบนมวล mm คือ F=F0cos⁡ωtiF = F_{0} \cos \omega t i. ถ้า v(0)=0v \left(0\right) = 0 และ x(0)=0x \left(0\right) = 0 จงหา v(t),x(t)v \left(t\right) , x \left(t\right) และบอกเวลาที่ xx กลับมาเท่ากับ x(0)x \left(0\right) ครั้งแรกหลัง t=0t = 0.

Velocity-Dependent Force

[v=(F0mω)sin⁡ωt;x=(F0mω2)(1−cosωt)v = \left(\frac{F_{0}}{m \omega }\right) \sin \omega t ; x = \left(\frac{F_{0}}{m \omega ^{2}}\right) \left(1 - \cos \omega t\right); return time =2πω.= \frac{2 \pi }{\omega } .]

ดูคำตอบ ข้อ 5.15 →

ข้อ 5.16

ใน 1D แรงสุทธิ F=−bv,b>0F = - b v , b > 0. derive v(t)v \left(t\right) และ x(t)x \left(t\right) จาก v(0)=v0>0,x(0)=0v \left(0\right) = v_{0} > 0 , x \left(0\right) = 0. ระบุ time constant.

[v=v0e−t/τ,x=v0τ(1−e−t/τ),τ=mb.]\left[v = v_{0} e^{- t / \tau } , x = v_{0} \tau \left(1 - e^{- t / \tau }\right) , \tau = \frac{m}{b} .\right]

ดูคำตอบ ข้อ 5.16 →

ข้อ 5.17

วัตถุตกแนวดิ่งเลือก +y+ y ลง ภายใต้ mgm g และ linear drag −bv- b v. เริ่มจากหยุดนิ่ง. derive terminal speed และ v(t)v \left(t\right).

[vt=mgb;v(t)=(mgb)(1−e−bt/m).]\left[v_{t} = \frac{m g}{b} ; v \left(t\right) = \left(\frac{m g}{b}\right) \left(1 - e^{- b t / m}\right) .\right]

ดูคำตอบ ข้อ 5.17 →

ข้อ 5.18

วัตถุตกเลือก +y+ y ลง ภายใต้ quadratic drag FF_{}drag=−cv2= - c v^{2}. หา terminal speed และ derive v(t)v \left(t\right) สำหรับ v(0)=0v \left(0\right) = 0 โดยแยกตัวแปร.

[vt=mg/c;v(t)=vttanh(gtvt).]\left[v_{t} = \sqrt{m g / c} ; v \left(t\right) = v_{t} \tanh \left(\frac{g t}{v_{t}}\right) .\right]

ดูคำตอบ ข้อ 5.18 →

ข้อ 5.19

รถมวล 1200kg1200 \mathrm{kg} มีแรงเครื่องยนต์ 2400N2400 \mathrm{N} ไปข้างหน้าและแรงต้าน (400+20v)N\left(400 + 20 v\right) N ย้อนทิศ. จงตั้ง ODE, หา terminal speed และ time constant ของ approach.

[ODE: 1200dvdt=2000−20v;vt=100ms;τ=60s.\frac{1200 \mathrm{d}v}{\mathrm{d}t} = 2000 - 20 v ; v_{t} = \frac{100 \mathrm{m}}{\mathrm{s}} ; \tau = 60 \mathrm{s} .]

ดูคำตอบ ข้อ 5.19 →

ข้อ 5.20

ใน 2D ให้ drag F=−bvF = - b v vector และไม่มีแรงอื่น. พิสูจน์ว่าทิศของ velocity คงที่แม้ขนาดลดลง และหา vv vector(t)\left(t\right).

Position-Dependent Force / Chain Rule

[v→(t)=v→0e−bt/m\vec{v} \left(t\right) = \vec{v}_{0} e^{- b t / m}; direction คงที่และ speed ลด exponential.]

ดูคำตอบ ข้อ 5.20 →

ข้อ 5.21

ใน 1D มวล mm อยู่ภายใต้ F(x)=F0(1−xL)F \left(x\right) = F_{0} \left(1 - \frac{x}{L}\right), เริ่มหยุดนิ่งที่ x=0x = 0. ใช้ Newton + chain rule หา v2(x)v^{2} \left(x\right), ตำแหน่ง speed สูงสุด และ turning point ถัดไป.

[v2=(2F0m)(x−x22L);maxv^{2} = \left(\frac{2 F_{0}}{m}\right) \left(x - \frac{x^{2}}{2 L}\right) ; \max ที่ x=Lx = L โดย vmax2=F0Lmv_{\mathrm{max}}^{2} = \frac{F_{0} L}{m}; turning point x=2L.x = 2 L .]

ดูคำตอบ ข้อ 5.21 →

ข้อ 5.22

ใน 1D ให้ F=−kx3F = - k x^{3} และวัตถุผ่าน x=0x = 0 ด้วย speed v0v_{0}. ใช้ Newton+chain rule หา speed ที่ xx และ maximum |x|\left|x\right| ที่เข้าถึงได้.

[v2=v02−(k2m)x4;|x|max=(2mv02k)1/4.]\left[v^{2} = v_{0}^{2} - \left(\frac{k}{2 m}\right) x^{4} ; \left|x\right|_{\mathrm{max}} = \left(\frac{2 m v_{0}^{2}}{k}\right)^{1 / 4} .\right]

ดูคำตอบ ข้อ 5.22 →

ข้อ 5.23

แรง 1D F=AxF = \frac{A}{x} กระทำบนมวล mm สำหรับ x>0x > 0. ถ้า speed v1v_{1} ที่ x1x_{1} หา v(x)v \left(x\right) และตรวจ dimension ของ AA.

Force Fields

[v(x)=±v12+(2Am)ln⁡(xx1);[A]=N⋅m=J.]\left[v \left(x\right) = \pm \sqrt{v_{1}^{2} + \left(\frac{2 A}{m}\right) \ln \left(\frac{x}{x_{1}}\right)} ; \left[A\right] = N \cdot m = J .\right]

ดูคำตอบ ข้อ 5.23 →

ข้อ 5.24

ให้ F(x,y)=(−ay)i+(ax)jF \left(x , y\right) = \left(- a y\right) i + \left(a x\right) j โดย a>0a > 0 มีหน่วย Nm\frac{N}{m}. วาด/อธิบายทิศที่สี่แกนหลัก และหา F⋅rF \cdot r ที่จุดทั่วไป. สรุปว่าความสัมพันธ์เชิงทิศกับ radial vector เป็นอย่างไร.

[F⋅r=0F \cdot r = 0 ทุกจุด; ที่ r≠0r \ne 0 แรงตั้งฉากกับรัศมีและชี้สัมผัสวงกลมทวนเข็มเมื่อ a>0a > 0; ที่ origin แรงเป็นศูนย์และมุมไม่ถูกนิยาม.]

ดูคำตอบ ข้อ 5.24 →

ข้อ 5.25

ให้ F=−krF = - k r vector ใน 3D. จงหา acceleration field a(r)a \left(r\right) และอธิบายทิศของ acceleration ที่ตำแหน่งใด ๆ. จากนั้นเขียน component ODEs.

[a(r)=−(km)ra \left(r\right) = - \left(\frac{k}{m}\right) r; ODEs: xx¨+(km)x=0,y+ \left(\frac{k}{m}\right) x = 0 , y¨+(km)y=0,z+ \left(\frac{k}{m}\right) y = 0 , z¨+(km)z=0.+ \left(\frac{k}{m}\right) z = 0 .]

ดูคำตอบ ข้อ 5.25 →

ข้อ 5.26

ให้ F(x,y)=αxi−βyjF \left(x , y\right) = \alpha x i - \beta y j. จงหาเส้น/บริเวณที่ FF ตั้งฉากกับ r=(x,y)r = \left(x , y\right), และตีความพิเศษเมื่อ α=β\alpha = \beta.

Synthesis & Olympiad Style

[สำหรับ α,β>0\alpha , \beta > 0: มุมฉากเกิดบน y=±α/βxy = \pm \sqrt{\alpha / \beta } x โดยตัด origin ออก; เมื่อ α=β>0\alpha = \beta > 0 เป็นเส้น y=±xy = \pm x ที่ไม่รวม origin.]

ดูคำตอบ ข้อ 5.26 →

ข้อ 5.27

อนุภาคมวล mm มี trajectory ที่กำหนด r(t)=Rcos⁡ωti+Rsin⁡ωtjr \left(t\right) = R \cos \omega t i + R \sin \omega t j. ใช้ Newton หาแรงสุทธิ F(t)F \left(t\right) และแสดงว่า F⋅v=0F \cdot v = 0 โดยไม่ใช้แนวคิดงาน.

[F(t)=−mRω2(cosωti+sinωtj);F⋅v=0.]\left[F \left(t\right) = - m R \omega ^{2} \left(\cos \omega t i + \sin \omega t j\right) ; F \cdot v = 0 .\right]

ดูคำตอบ ข้อ 5.27 →

ข้อ 5.28

มวล mm บนพื้นราบถูกแรง F(t)=F0e−t/τF \left(t\right) = F_{0} e^{- t / \tau } ไป +x+ x และ kinetic friction magnitude ff คงที่ต้าน motion. สมมติวัตถุยังเคลื่อนไป +x+ x จงหา v(t)v \left(t\right) จาก v(0)=v0v \left(0\right) = v_{0} และหาเวลาที่ acceleration เปลี่ยน sign (ถ้ามี).

[v=v0+(F0τm)(1−e−t/τ)−(fm)tv = v_{0} + \left(\frac{F_{0} \tau }{m}\right) \left(1 - e^{- t / \tau }\right) - \left(\frac{f}{m}\right) t; ถ้า F0>f,aF_{0} > f , a เปลี่ยน sign ที่ t=τln⁡(F0f).t = \tau \ln \left(\frac{F_{0}}{f}\right) .]

ดูคำตอบ ข้อ 5.28 →

ข้อ 5.29

รถมวล mm เคลื่อน 1D ภายใต้ engine force Pv\frac{P}{v} (กำลังคงที่ PP) และ drag bvb v. จงตั้ง ODE และหา terminal speed โดยไม่แก้ v(t)v \left(t\right). ตรวจหน่วยของแต่ละ term.

[mdvdt=Pv−bv\frac{m \mathrm{d}v}{\mathrm{d}t} = \frac{P}{v} - b v; terminal speed vt=P/b.v_{t} = \sqrt{P / b} .]

ดูคำตอบ ข้อ 5.29 →

ข้อ 5.30

ให้ motion ที่สังเกตได้ใน 1D เป็น v(x)=V1−x/Lv \left(x\right) = V \sqrt{1 - x / L} สำหรับ 0≤x≤L0 \le x \le L และ mass mm. จงใช้ inverse dynamics หา F(x)F \left(x\right), จากนั้นตรวจว่าค่าแรง finite หรือไม่ที่ x=Lx = L แม้ dvdx\frac{\mathrm{d}v}{\mathrm{d}x} ดู singular.

[F(x)=−mV22LF \left(x\right) = - \frac{m V^{2}}{2 L} ตลอด 0≤x≤L0 \le x \le L และยัง finite ที่ x=L.x = L .]

ดูคำตอบ ข้อ 5.30 →

Bridge: จากกลศาสตร์ 1 สู่กลศาสตร์ 2

What you are now ready to use

ใน Part 2 สิ่งเหล่านี้จะเติบโตเป็น

W=∫CF⋅drW = \int _{C} F \cdot d r

F=−F = -∇UU

∇×F→\times F \to ตรวจสมบัติของสนามแรง

v=ω×r,τ=r×F,L=r×pv = \omega \times r , \tau = r \times F , L = r \times p

Checklist ก่อนขึ้น Part 2

  • หา derivative และ definite integral ของฟังก์ชันพื้นฐานได้

  • แตกเวกเตอร์ใน i,j,ki , j , k และรวมองค์ประกอบได้

  • คำนวณ A⋅BA \cdot B และเข้าใจ sign จากมุมได้

  • คำนวณ A×BA \times B เบื้องต้นและใช้กฎมือขวาได้

  • เข้าใจ dr=vdtd r = v \mathrm{d}t ว่าเป็น displacement เล็กตามเส้นทาง

  • แยกได้ว่า a=vdvdxa = \frac{v \mathrm{d}v}{\mathrm{d}x} เป็นสูตร 1D

  • มอง F(r)F \left(r\right) เป็น vector field ได้

  • รู้ว่าสูตร relative motion ใน Part 1 ใช้กับ basis ที่ไม่หมุน

✦

อีกหนึ่งก้าวของความเข้าใจ

บันทึกความคืบหน้า แล้วไปต่อในจังหวะของตัวเอง

ไปเรียนด้วยกัน

วิทยาการ: นายสาธิต ศิริวัชน์ (Mr.Satit Siriwach) AKA.COOLNUT