m·กลศาสตร์ ๑–๒สอวน. ค่าย 1 · PHYSICS
กลศาสตร์ 1 · บทที่ 1
CLASSICAL MECHANICS · VOLUME 1 · 2569
01

พื้นฐานจลศาสตร์และการวิเคราะห์ด้วยกราฟ

Fundamentals of Kinematics and Graphical Analysis

อ่านตำแหน่ง ความเร็ว และความเร่งผ่านกราฟ แคลคูลัส และภาษาเวกเตอร์

วิทยาการ: นายสาธิต ศิริวัชน์ (Mr.Satit Siriwach) AKA.COOLNUT

CORE EQUATIONS

สมการหลัก · เก็บไว้เป็นเข็มทิศ

v=dxdt,a=dvdt,Δx=∫t1t2v(t)dtv=\frac{dx}{dt},\quad a=\frac{dv}{dt},\quad \Delta x=\int_{t_1}^{t_2}v(t)\,dt

ความเร็วเป็นปริมาณมีเครื่องหมายในหนึ่งมิติ; ระยะทางใช้ ∫|v|dt\int \left|v\right| \mathrm{d}t

1.1 จากตำแหน่งไปสู่ความเร็วและความเร่ง

v(t)=dxdtv \left(t\right) = \frac{\mathrm{d}x}{\mathrm{d}t}

a(t)=dvdt=d2xdt2a \left(t\right) = \frac{\mathrm{d}v}{\mathrm{d}t} = \frac{\mathrm{d}^{2}x}{\mathrm{d}t^{2}}

สำหรับช่วงเวลาจำกัด Δt\Delta t ความเร็วเฉลี่ยคือ ΔxΔt\frac{\Delta x}{\Delta t} และความเร่งเฉลี่ยคือ ΔvΔt\frac{\Delta v}{\Delta t}. เมื่อทำช่วงเวลาให้เล็กลงจนเข้าใกล้ศูนย์ เราได้ instantaneous velocity และ instantaneous acceleration.
สัญลักษณ์ ความหมาย / หน่วย / หมายเหตุ
x(t)x \left(t\right) ตำแหน่ง ณ เวลา tt, หน่วย mm
v(t)v \left(t\right) ความเร็วเชิงเส้น ณ เวลา tt, หน่วย ms\frac{\mathrm{m}}{\mathrm{s}}
a(t)a \left(t\right) ความเร่ง ณ เวลา tt, หน่วย ms2\frac{\mathrm{m}}{\mathrm{s}^{2}}
ddt\frac{d}{\mathrm{d}t} อนุพันธ์ตามเวลา: บอกอัตราการเปลี่ยน ณ ขณะหนึ่ง
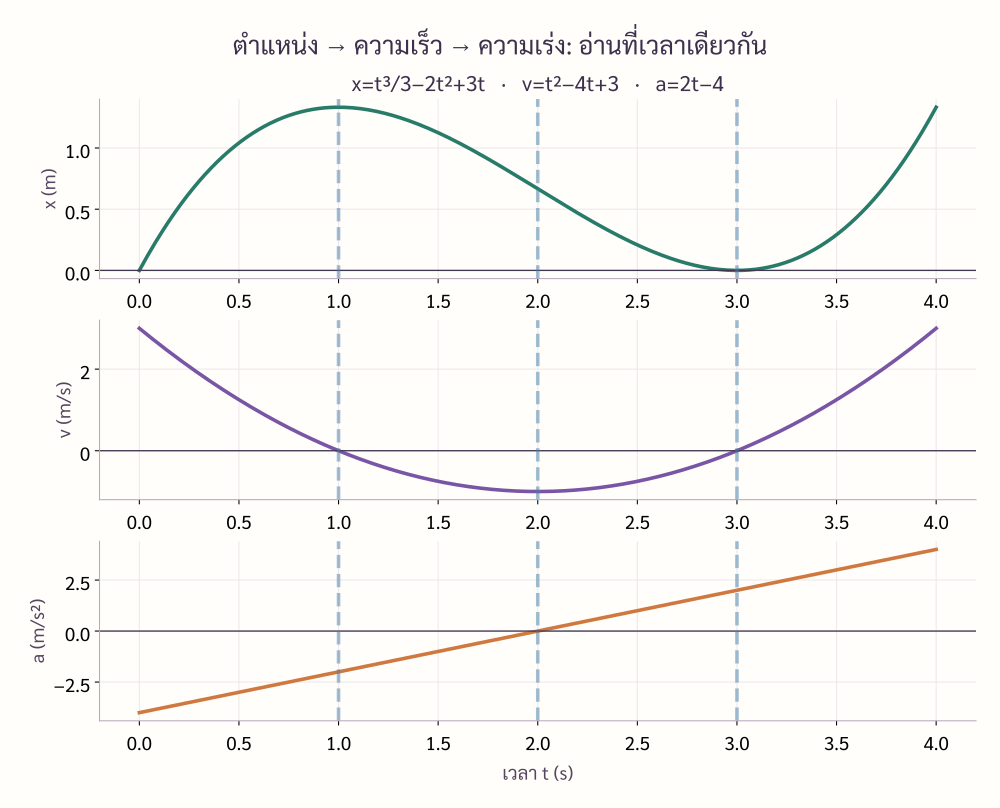
สามกราฟใช้ฟังก์ชันเดียวกัน: x=t³/3−2t²+3t, v=t²−4t+3, a=2t−4 ในหน่วย SI เส้นประตรงกันตามเวลา แต่แกนตั้งต่างหน่วย
อ่านภาพ: สามกราฟใช้ฟังก์ชันเดียวกัน: x=t33−2t2+3t,v=t2−4t+3,a=2t−4x = \frac{t^{3}}{3} - 2 t^{2} + 3 t , v = t^{2} - 4 t + 3 , a = 2 t - 4 ในหน่วย SI เส้นประตรงกันตามเวลา แต่แกนตั้งต่างหน่วย

ลองสังเกต: ที่ v=0v = 0 ตำแหน่งเปลี่ยนจากเพิ่มเป็นลด หรือจากลดเป็นเพิ่มอย่างไร?

1.2 อ่านย้อนกลับด้วยอินทิกรัล

v(t)=v0+∫t0ta(τ)dτv \left(t\right) = v_{0} + \int _{t_{0}}^{t} a \left(\tau \right) \mathrm{d}\tau

x(t)=x0+∫t0tv(τ)dτx \left(t\right) = x_{0} + \int _{t_{0}}^{t} v \left(\tau \right) \mathrm{d}\tau

อินทิกรัลสะสมการเปลี่ยนแปลง: พื้นที่มีเครื่องหมายใต้กราฟ a−ta \mathbin{-} t ให้ Δv\Delta v และพื้นที่มีเครื่องหมายใต้กราฟ v−tv \mathbin{-} t ให้ Δx\Delta x. ถ้ากราฟอยู่ใต้แกน พื้นที่นั้นต้องนับเป็นลบ.
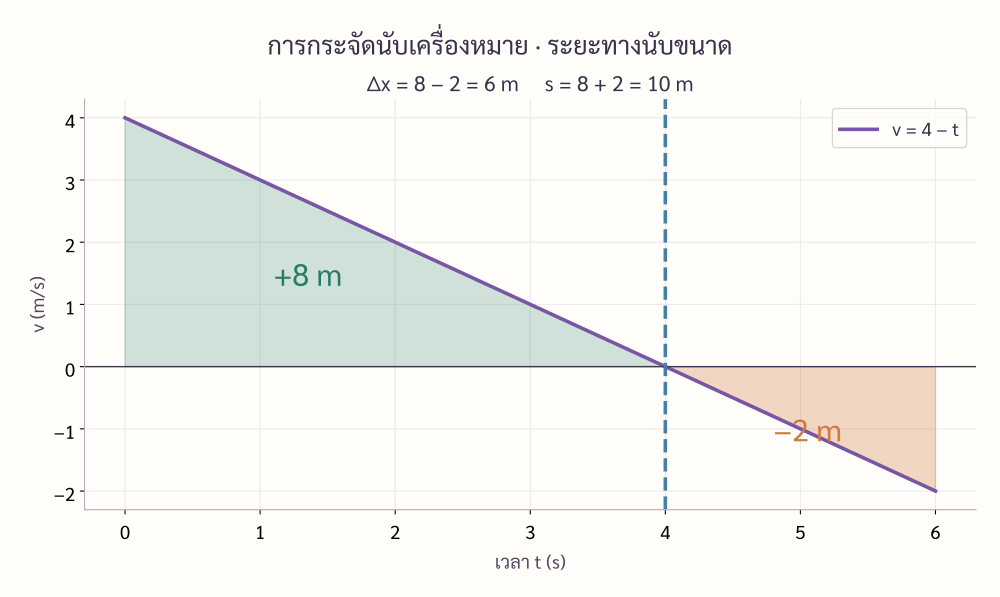
ตัวอย่าง v=4−t m/s: พื้นที่เหนือแกนเป็นบวก ใต้แกนเป็นลบ การกระจัดใช้ผลรวมมีเครื่องหมาย ส่วนระยะทางรวมขนาดพื้นที่
อ่านภาพ: ตัวอย่าง v=4−tmsv = 4 - \frac{t \mathrm{m}}{\mathrm{s}}: พื้นที่เหนือแกนเป็นบวก ใต้แกนเป็นลบ การกระจัดใช้ผลรวมมีเครื่องหมาย ส่วนระยะทางรวมขนาดพื้นที่

ลองสังเกต: ช่วงที่ v<0v < 0 กราฟตำแหน่งควรเพิ่มหรือลด?

1.3 ความเร่งคงที่ใน 1 มิติ

v=v0+v = v_{0} + at

x=x0+v0t+12x = x_{0} + v_{0} t + \frac{1}{2}at2^{2}

v2=v02+2a(x−x0)v^{2} = v_{0}^{2} + 2 a \left(x - x_{0}\right)

สามสมการนี้เป็นผลจากการอินทิเกรตเมื่อ aa คงที่ ไม่ใช่สูตรที่ใช้ได้กับทุกการเคลื่อนที่. ก่อนใช้ต้องตรวจว่าความเร่งคงที่จริงในช่วงที่สนใจ.
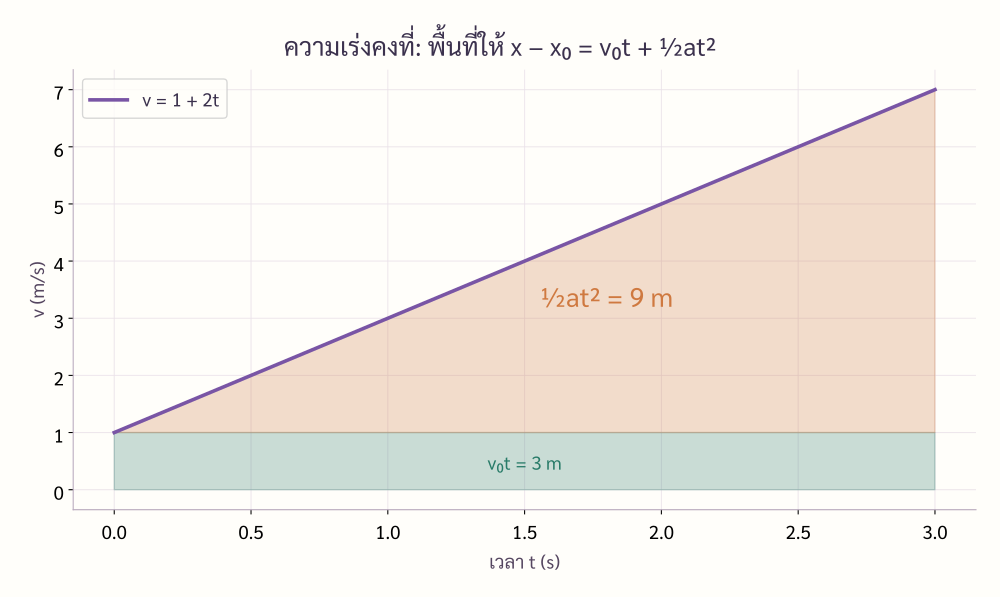
ตัวอย่าง x₀=0, v₀=1 m/s, a=2 m/s²: กราฟ v–t เป็นเส้นตรง และพื้นที่ใต้กราฟให้การกระจัด
อ่านภาพ: ตัวอย่าง x0=0,v0=1ms,a=2ms2x_{0} = 0 , v_{0} = \frac{1 \mathrm{m}}{\mathrm{s}} , a = \frac{2 \mathrm{m}}{\mathrm{s}^{2}}: กราฟ v−tv \mathbin{-} t เป็นเส้นตรง และพื้นที่ใต้กราฟให้การกระจัด

ลองสังเกต: ทำไมพื้นที่สี่เหลี่ยมกับสามเหลี่ยมจึงให้พจน์ v0tv_{0} t และ ½at2^{2}?

Example 1 — การเคลื่อนที่แบบพหุนามและหาจุดสำคัญ

1.4 ขยายจาก 1D ไปสู่เวกเตอร์

r(t)=x(t)i+y(t)j+z(t)kr \left(t\right) = x \left(t\right) i + y \left(t\right) j + z \left(t\right) k

v(t)=drdt=vxi+vyj+vzkv \left(t\right) = \frac{\mathrm{d}r}{\mathrm{d}t} = v_{x} i + v_{y} j + v_{z} k

a(t)=dvdt=axi+ayj+azka \left(t\right) = \frac{\mathrm{d}v}{\mathrm{d}t} = a_{x} i + a_{y} j + a_{z} k

เมื่อฐาน i,j,ki , j , k คงที่ การหา derivative ของเวกเตอร์ทำได้โดยหา derivative ของแต่ละองค์ประกอบ. เงื่อนไข “ฐานคงที่” จะกลับมาสำคัญอีกครั้งในบทกรอบอ้างอิงและใน Part 2 เมื่อศึกษาแกนที่หมุน.
สัญลักษณ์ ความหมาย / หน่วย / หมายเหตุ
i,j,ki , j , k เวกเตอร์หนึ่งหน่วยตามแกน x,y,zx , y , z
r(t)r \left(t\right) เวกเตอร์ตำแหน่ง
v(t)v \left(t\right) เวกเตอร์ความเร็ว สัมผัสกับเส้นทาง
a(t)a \left(t\right) เวกเตอร์ความเร่ง ไม่จำเป็นต้องขนานกับ vv
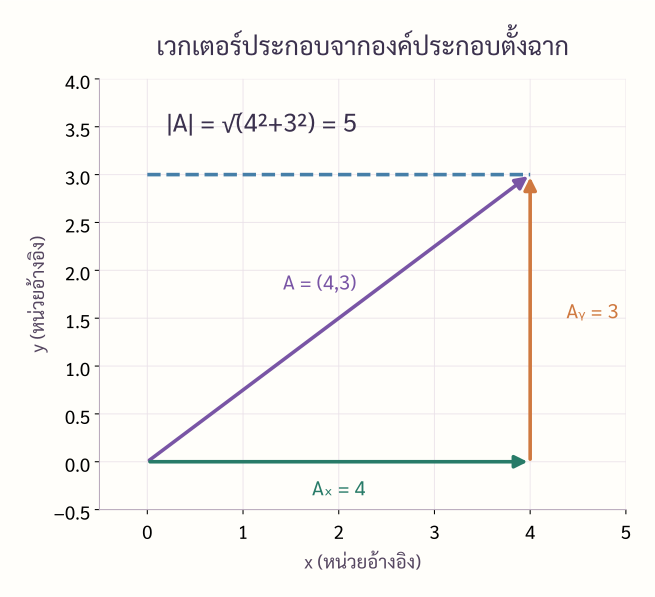
เวกเตอร์ A=(4,3) มีองค์ประกอบตั้งฉาก (4,0) และ (0,3) ความยาวลูกศรใช้สเกลเดียวกับแกน
อ่านภาพ: เวกเตอร์ A=(4,3)A = \left(4 , 3\right) มีองค์ประกอบตั้งฉาก (4,0) และ (0,3) ความยาวลูกศรใช้สเกลเดียวกับแกน

ลองสังเกต: ขนาดเวกเตอร์เท่ากับผลบวก 4+3 หรือความยาวด้านเอียง?

1.5 Dot product — วัดความสอดคล้องเชิงทิศ
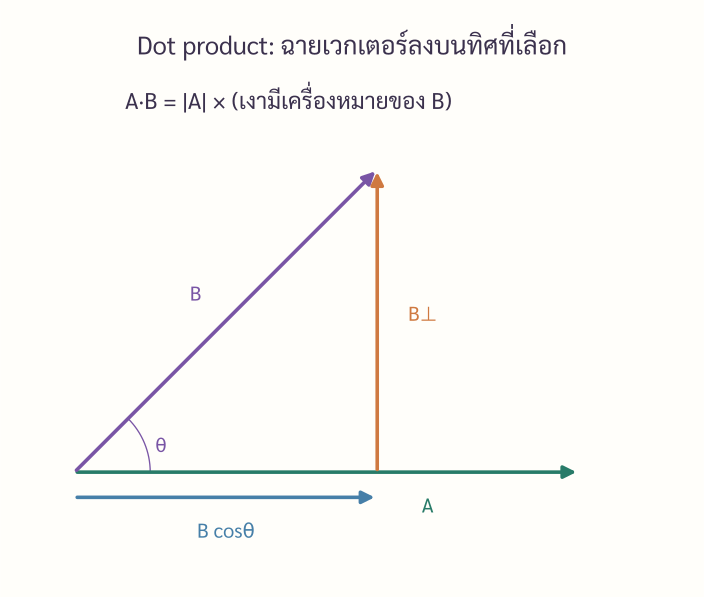
A⋅B=ABcos⁡θ=AxBx+AyBy+AzBzA \cdot B = A B \cos \theta = A_{x} B_{x} + A_{y} B_{y} + A_{z} B_{z}

ฉาย B ลงบนทิศ A ที่เป็นแนว +x: ส่วนขนานมีขนาด B cosθ และส่วนตั้งฉากชี้จากปลายเงาไปยังปลาย B
อ่านภาพ: ฉาย BB ลงบนทิศ AA ที่เป็นแนว +x+ x: ส่วนขนานมีขนาด Bcos⁡θB \cos \theta และส่วนตั้งฉากชี้จากปลายเงาไปยังปลาย BB

ลองสังเกต: เมื่อมุมเกิน 90° เงามีเครื่องหมายอย่างไร?

1.6 Cross product — เวกเตอร์ตั้งฉากกับระนาบ

|A×B|=ABsin⁡θ\left|A \times B\right| = A B \sin \theta

i×j=k,j×k=i,k×i=ji \times j = k , j \times k = i , k \times i = j

ทิศของ A×BA \times B หาได้ด้วยกฎมือขวา และสลับลำดับแล้วเครื่องหมายเปลี่ยน: B×A=−(A×B)B \times A = - \left(A \times B\right). ใน Part 1 เราเรียนเพียงภาษาและสมบัติพื้นฐาน; การประยุกต์กับ v=ω×rv = \omega \times r, torque และ angular momentum จะอยู่ใน Part 2.
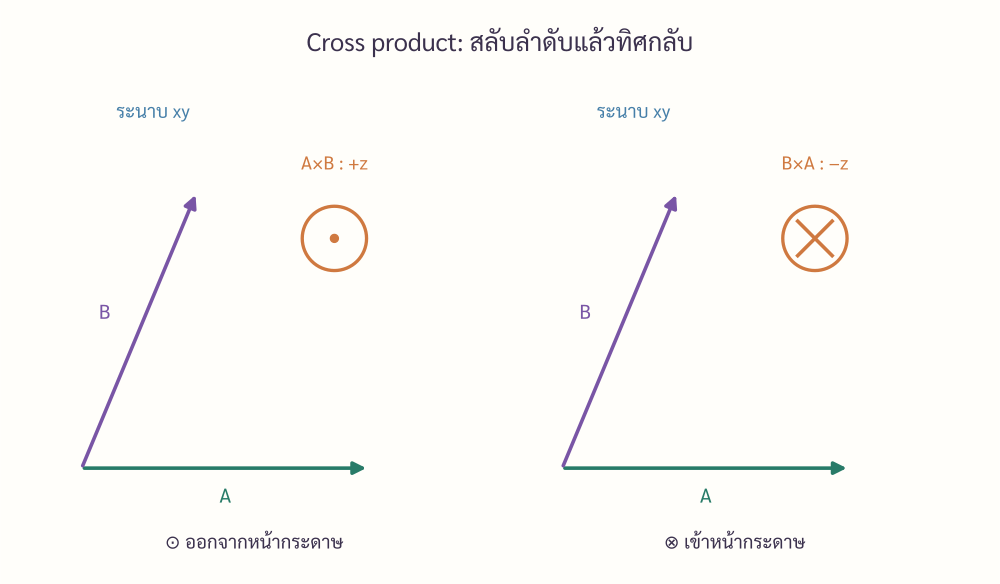
A และ B อยู่ในระนาบ xy โดย A×B ชี้ +z ออกจากหน้า ส่วน B×A ชี้เข้า หน่วยและลำดับเวกเตอร์ถูกแยกจากสเกลลูกศร
อ่านภาพ: AA และ BB อยู่ในระนาบ xyx y โดย A×BA \times B ชี้ +z+ z ออกจากหน้า ส่วน B×AB \times A ชี้เข้า หน่วยและลำดับเวกเตอร์ถูกแยกจากสเกลลูกศร

ลองสังเกต: ถ้าสลับลำดับ ขนาดเปลี่ยนหรือเปลี่ยนเฉพาะทิศ?

1.7 Cheat Sheet — บทที่ 1

  • v=dxdt,a=dvdtv = \frac{\mathrm{d}x}{\mathrm{d}t} , a = \frac{\mathrm{d}v}{\mathrm{d}t}; อินทิกรัลย้อนกลับให้ Δv\Delta v และ Δx\Delta x

  • ความเร่งคงที่: v=v0+v = v_{0} +at, x=x0+v0t+12x = x_{0} + v_{0} t + \frac{1}{2}at2,v2=v02+2aΔx^{2} , v^{2} = v_{0}^{2} + 2 a \Delta x

  • หลายมิติ: r=xi+yj+zkr = x i + y j + z k และหา derivative แยกองค์ประกอบ

  • A⋅B=ABcos⁡θA \cdot B = A B \cos \theta เป็นสเกลาร์; A×BA \times B มีขนาด ABsin⁡θA B \sin \theta และตั้งฉากกับระนาบ A−BA \mathbin{-} B

แบบฝึกหัดท้ายบทที่ 1 — Main Exercise 30 ข้อ

Concept & Graph Reasoning

ข้อ 1.1

อนุภาคมีกราฟ v−tv \mathbin{-} t เป็นเส้นตรงจาก v=6msv = \frac{6 \mathrm{m}}{\mathrm{s}} ที่ t=0t = 0 ไปถึง v=−2msv = - \frac{2 \mathrm{m}}{\mathrm{s}} ที่ t=8st = 8 \mathrm{s}. จงหา (ก) ความเร่ง (ข) เวลาที่กลับทิศ (ค) การกระจัด และ (ง) ระยะทางใน 0−8s0 \mathbin{-} 8 \mathrm{s}.

[a=−1.0ms2a = - \frac{1.0 \mathrm{m}}{\mathrm{s}^{2}}, กลับทิศที่ t=6.0st = 6.0 \mathrm{s}, การกระจัด =16m= 16 \mathrm{m}, ระยะทาง =20m.= 20 \mathrm{m} .]

ดูคำตอบ ข้อ 1.1 →

ข้อ 1.2

กราฟ a−ta \mathbin{-} t มี a=4ms2a = \frac{4 \mathrm{m}}{\mathrm{s}^{2}} ใน 0≤t<2s,a=−2ms20 \le t < 2 \mathrm{s} , a = - \frac{2 \mathrm{m}}{\mathrm{s}^{2}} ใน 2≤t<5s2 \le t < 5 \mathrm{s} และ a=0a = 0 หลังจากนั้น. ถ้า v(0)=1msv \left(0\right) = \frac{1 \mathrm{m}}{\mathrm{s}} จงหา v(5s)v \left(5 \mathrm{s}\right) และสเก็ตช์ลักษณะกราฟ v−tv \mathbin{-} t โดยระบุช่วงเพิ่ม/ลด/คงที่.

[v(5)=3ms;vv \left(5\right) = \frac{3 \mathrm{m}}{\mathrm{s}} ; v เพิ่มใน 0−2s0 \mathbin{-} 2 \mathrm{s}, ลดใน 2−5s2 \mathbin{-} 5 \mathrm{s} และคงที่หลัง 5s.5 \mathrm{s} .]

ดูคำตอบ ข้อ 1.2 →

ข้อ 1.3

นักเรียนกล่าวว่า “เมื่อ a=0a = 0 วัตถุต้องหยุดนิ่ง” จงวิจารณ์ด้วยสมการและยกตัวอย่างการเคลื่อนที่ที่ a=0a = 0 แต่ v≠0v \ne 0.

[ข้อความเดิมผิด: a=0⇒va = 0 \Rightarrow v คงที่ ไม่จำเป็นต้อง v=0.v = 0 .]

ดูคำตอบ ข้อ 1.3 →

ข้อ 1.4

ให้ตำแหน่ง x(t)=t3−6t2+9t(m),0≤t≤5sx \left(t\right) = t^{3} - 6 t^{2} + 9 t \left(m\right) , 0 \le t \le 5 \mathrm{s}. จงหาเวลาที่วัตถุหยุดชั่วขณะทั้งหมด แล้วคำนวณทั้งการกระจัดและระยะทางตลอดช่วง.

Calculus Core

[หยุดชั่วขณะที่ t=1st = 1 \mathrm{s} และ 3s3 \mathrm{s}; การกระจัด 20m20 \mathrm{m}; ระยะทาง 28m.28 \mathrm{m} .]

ดูคำตอบ ข้อ 1.4 →

ข้อ 1.5

อนุภาคมี a(t)=12−3t(ms2),v(0)=−4msa \left(t\right) = 12 - 3 t \left(\frac{\mathrm{m}}{\mathrm{s}^{2}}\right) , v \left(0\right) = - \frac{4 \mathrm{m}}{\mathrm{s}}. จงหาเวลาที่ vv มากที่สุดและค่าความเร็วสูงสุดในช่วง 0≤t≤6s0 \le t \le 6 \mathrm{s}.

[vv มากที่สุดที่ t=4.0st = 4.0 \mathrm{s} และ vmax=20ms.v_{\mathrm{max}} = \frac{20 \mathrm{m}}{\mathrm{s}} .]

ดูคำตอบ ข้อ 1.5 →

ข้อ 1.6

ให้ v(t)=2+6t−3t2(ms),x(0)=5mv \left(t\right) = 2 + 6 t - 3 t^{2} \left(\frac{\mathrm{m}}{\mathrm{s}}\right) , x \left(0\right) = 5 \mathrm{m}. หา x(t)x \left(t\right), เวลาที่ตำแหน่งมากสุดใน 0≤t≤3s0 \le t \le 3 \mathrm{s} และค่าตำแหน่งนั้น.

[x(t)=5+2t+3t2−t3mx \left(t\right) = 5 + 2 t + 3 t^{2} - t^{3} m; ตำแหน่งมากสุดที่ t=1+153≈2.291st = 1 + \frac{\sqrt{15}}{3} \approx 2.291 \mathrm{s} และ xmax≈13.303m.x_{\mathrm{max}} \approx 13.303 \mathrm{m} .]

ดูคำตอบ ข้อ 1.6 →

ข้อ 1.7

อนุภาคเริ่มจากหยุดนิ่งและมี a(t)=a0e−t/τa \left(t\right) = a_{0} e^{- t / \tau }. จงหา v(t),Δx(t)v \left(t\right) , \Delta x \left(t\right) และลิมิต v(t)v \left(t\right) เมื่อ t→∞t \to \infty.

[v=a0τ(1−e−t/τ),Δx=a0τ[t−τ(1−e−t/τ)]v = a_{0} \tau \left(1 - e^{- t / \tau }\right) , \Delta x = a_{0} \tau \left[t - \tau \left(1 - e^{- t / \tau }\right)\right], และ v(∞)=a0τ.v \left(\infty \right) = a_{0} \tau .]

ดูคำตอบ ข้อ 1.7 →

ข้อ 1.8

ความเร่งเป็น a(t)=A−Bta \left(t\right) = A - B t และ v(0)=v0v \left(0\right) = v_{0} โดย A,B>0A , B > 0. ถ้าทราบว่า vv มีค่าสูงสุด VV ที่เวลา TT จงหา AA และ BB ในรูปของ v0,V,Tv_{0} , V , T.

[A=2(V−v0)T,B=2(V−v0)T2.]\left[A = \frac{2 \left(V - v_{0}\right)}{T} , B = \frac{2 \left(V - v_{0}\right)}{T^{2}} .\right]

ดูคำตอบ ข้อ 1.8 →

ข้อ 1.9

อนุภาคมี a(t)=αta \left(t\right) = \alpha t และเริ่มด้วย x(0)=x0,v(0)=v0x \left(0\right) = x_{0} , v \left(0\right) = v_{0}. จงพิสูจน์ว่า x−x0−v0t=(α6)t3x - x_{0} - v_{0} t = \left(\frac{\alpha }{6}\right) t^{3} และอธิบายว่าทำไม term ใหม่จึงเป็นกำลังสามของเวลา.

[พิสูจน์ได้ว่า x−x0−v0t=(α6)t3x - x_{0} - v_{0} t = \left(\frac{\alpha }{6}\right) t^{3}; กำลังสามเกิดจากการอินทิเกรต a∝ta \propto t สองครั้ง.]

ดูคำตอบ ข้อ 1.9 →

ข้อ 1.10

ให้ v(t)=Vsin⁡(ωt),0≤t≤2πωv \left(t\right) = V \sin \left(\omega t\right) , 0 \le t \le \frac{2 \pi }{\omega } และ x(0)=0x \left(0\right) = 0. จงหา (ก) xx(tt) (ข) การกระจัดหนึ่งคาบ และ (ค) ระยะทางหนึ่งคาบ.

Vector Foundations

[x=(Vω)(1−cosωt)x = \left(\frac{V}{\omega }\right) \left(1 - \cos \omega t\right), การกระจัดหนึ่งคาบ =0= 0, ระยะทางหนึ่งคาบ =4Vω.= \frac{4 V}{\omega } .]

ดูคำตอบ ข้อ 1.10 →

ข้อ 1.11

ให้ A=3i−4j+2kA = 3 i - 4 j + 2 k และ B=2i+j−2kB = 2 i + j - 2 k. จงหา A⋅BA \cdot B, มุมระหว่างเวกเตอร์ และบอกว่าเป็นมุมแหลม/ฉาก/ป้าน.

[A⋅B=−2;θ=cos⁡−1[−2329]≈97.11∘A \cdot B = - 2 ; \theta = \cos ^{-1} \left[- \frac{2}{3 \sqrt{29}}\right] \approx 97.11 {}^\circ เป็นมุมป้าน.]

ดูคำตอบ ข้อ 1.11 →

ข้อ 1.12

ให้ A=4i+2jA = 4 i + 2 j และ B=i+3jB = i + 3 j. หา vector projection ของ AA บน BB และองค์ประกอบของ AA ที่ตั้งฉากกับ BB.

[proj⁡BA=i+3j;Aperp=3i−j.]\left[\operatorname{proj}_{B} A = i + 3 j ; A_{\mathrm{perp}} = 3 i - j .\right]

ดูคำตอบ ข้อ 1.12 →

ข้อ 1.13

จงหา λ\lambda ที่ทำให้ A=(2,λ,1)A = \left(2 , \lambda , 1\right) ตั้งฉากกับ B=(1,−2,3)B = \left(1 , - 2 , 3\right) และจากนั้นหาขนาดของ A×BA \times B.

[λ=52\lambda = \frac{5}{2} และ |A×B|=3702.\left|A \times B\right| = \frac{3 \sqrt{70}}{2} .]

ดูคำตอบ ข้อ 1.13 →

ข้อ 1.14

ให้ A=2i−j+3kA = 2 i - j + 3 k และ B=i+4j−2kB = i + 4 j - 2 k. จงหา A×BA \times B และตรวจว่าคำตอบตั้งฉากกับทั้ง AA และ BB.

[A×B=−10i+7j+9kA \times B = - 10 i + 7 j + 9 k และตั้งฉากกับทั้ง A,B.A , B .]

ดูคำตอบ ข้อ 1.14 →

ข้อ 1.15

เวกเตอร์ AA และ BB มีขนาด 5 และ 8 ตามลำดับ และ A⋅B=20A \cdot B = 20. จงหา |A×B|\left|A \times B\right| โดยไม่หา θ\theta ก่อน.

[|A×B|=203.]\left[\left|A \times B\right| = 20 \sqrt{3} .\right]

ดูคำตอบ ข้อ 1.15 →

ข้อ 1.16

ให้ r(t)=(t2−1)i+(2t3)j+(4−t)kr \left(t\right) = \left(t^{2} - 1\right) i + \left(2 t^{3}\right) j + \left(4 - t\right) k. จงหา v(t),a(t)v \left(t\right) , a \left(t\right) และ v⋅av \cdot a ที่ t=1t = 1 พร้อมแปลความหมายของเครื่องหมาย.

[v=2ti+6t2j−k,a=2i+12tjv = 2 t i + 6 t^{2} j - k , a = 2 i + 12 t j; ที่ t=1t = 1 ได้ v⋅a=76>0v \cdot a = 76 > 0 จึง speed กำลังเพิ่ม.]

ดูคำตอบ ข้อ 1.16 →

ข้อ 1.17

อนุภาคมี v(t)=(t−2)i+(t2−4)jv \left(t\right) = \left(t - 2\right) i + \left(t^{2} - 4\right) j. หาเวลาทั้งหมดใน 0≤t≤30 \le t \le 3 ที่ v⋅a=0v \cdot a = 0 และระบุว่ากรณีใดสามารถตีความว่า vv ตั้งฉากกับ aa ได้จริง.

[สมการ v⋅a=0v \cdot a = 0 ให้ t=2st = 2 \mathrm{s} ในช่วงที่กำหนด แต่ที่เวลานี้ v=0v = 0 ดังนั้นมุมระหว่าง vv กับ aa ไม่ได้ถูกนิยาม; เป็นกรณี degeneracy ที่ต้องระบุ.]

ดูคำตอบ ข้อ 1.17 →

ข้อ 1.18

ให้ A(t)=cos⁡(ωt)i+sin⁡(ωt)jA \left(t\right) = \cos \left(\omega t\right) i + \sin \left(\omega t\right) j. จงพิสูจน์ว่า |A|\left|A\right| คงที่แต่ dAdt\frac{\mathrm{d}A}{\mathrm{d}t} ไม่เป็นศูนย์ และหาความสัมพันธ์ A⋅dAdt\frac{A \cdot \mathrm{d}A}{\mathrm{d}t}.

[|A|=1\left|A\right| = 1 คงที่, Ȧ≠0\dot{A} \ne 0 เมื่อ ω≠0\omega \ne 0 และ A⋅Ȧ=0.A \cdot \dot{A} = 0 .]

ดูคำตอบ ข้อ 1.18 →

ข้อ 1.19

ให้ r(t)=Rcos⁡(ωt)i+Rsin⁡(ωt)jr \left(t\right) = R \cos \left(\omega t\right) i + R \sin \left(\omega t\right) j. โดยใช้ derivative เท่านั้น จงพิสูจน์ว่า speed คงที่และ r⋅v=0r \cdot v = 0.

[speed=R|ω|= R \left|\omega \right| คงที่ และ r⋅v=0r \cdot v = 0 ทุกเวลา.]

ดูคำตอบ ข้อ 1.19 →

ข้อ 1.20

พิสูจน์เอกลักษณ์ d(r⋅r)dt=2r⋅v\frac{d \left(r \cdot r\right)}{\mathrm{d}t} = 2 r \cdot v และใช้เพื่อบอกเงื่อนไขของ motion ที่ระยะจาก origin คงที่.

Synthesis & Olympiad Style

[d(r⋅r)dt=2r⋅v\frac{d \left(r \cdot r\right)}{\mathrm{d}t} = 2 r \cdot v; motion ที่ระยะจาก origin คงที่ต้องมี r⋅v=0r \cdot v = 0 ทุกเวลา และ converse ก็จริงเมื่อเงื่อนไขถือทั้งช่วง.]

ดูคำตอบ ข้อ 1.20 →

ข้อ 1.21

อนุภาคมี r(t)=(t,t2)r \left(t\right) = \left(t , t^{2}\right) ในระนาบ. จงหาเวลาที่ระยะจาก origin มีค่าน้อยสุดในช่วง t≥1t \ge 1 และใช้ทั้งวิธี derivative ของ |r|2\left|r\right|^{2} กับเงื่อนไข r⋅vr \cdot v เพื่อ cross-check.

[ระยะน้อยสุดที่ t=1t = 1 และ Dmin=2.D_{\mathrm{min}} = \sqrt{2} .]

ดูคำตอบ ข้อ 1.21 →

ข้อ 1.22

ถ้า acceleration vector aa คงที่ใน Cartesian frame จงพิสูจน์ว่า v2=v02+2a⋅(r−r0)v^{2} = v_{0}^{2} + 2 a \cdot \left(r - r_{0}\right) โดยไม่แตกองค์ประกอบทีละแกน.

[v2=v02+2a⋅(r−r0)v^{2} = v_{0}^{2} + 2 a \cdot \left(r - r_{0}\right) สำหรับ constant vector acceleration.]

ดูคำตอบ ข้อ 1.22 →

ข้อ 1.23

ให้ velocity ใน 2D เป็น v(t)=(3−2t)i+(4+t)jv \left(t\right) = \left(3 - 2 t\right) i + \left(4 + t\right) j. จงหาเวลาที่ speed ต่ำสุดและค่า speed ต่ำสุด โดยใช้เงื่อนไข v⋅a=0v \cdot a = 0.

[tmin=0.400s,speedmin=24.2≈4.92ms.]\left[t_{\mathrm{min}} = 0.400 \mathrm{s} , \mathrm{speed}_{\mathrm{min}} = \sqrt{24.2} \approx \frac{4.92 \mathrm{m}}{\mathrm{s}} .\right]

ดูคำตอบ ข้อ 1.23 →

ข้อ 1.24

ข้อมูลตำแหน่ง 1D วัดได้ x(0.9)=2.43m,x(1.0)=3.00m,x(1.1)=3.63mx \left(0.9\right) = 2.43 \mathrm{m} , x \left(1.0\right) = 3.00 \mathrm{m} , x \left(1.1\right) = 3.63 \mathrm{m}. ใช้ central difference ประมาณ v(1.0)v \left(1.0\right) และอธิบายว่าทำไมดีกว่าใช้ [x(1.1)−x(1.0)]0.1\frac{\left[x \left(1.1\right) - x \left(1.0\right)\right]}{0.1} เพียงด้านเดียว.

[v(1.0)≈6.0msv \left(1.0\right) \approx \frac{6.0 \mathrm{m}}{\mathrm{s}}; central difference แม่นกว่าระดับ O(h2)O \left(h^{2}\right) เทียบกับ one-sided O(h).O \left(h\right) .]

ดูคำตอบ ข้อ 1.24 →

ข้อ 1.25

นักเรียนเขียน “v2=v02+2a(r−r0)v^{2} = v_{0}^{2} + 2 a \left(r - r_{0}\right)” ในโจทย์ 3D. จงชี้ปัญหาเชิงชนิดของปริมาณ (scalar/vector) และแก้สมการให้ถูกต้อง.

[ต้องแก้เป็น v2=v02+2a⋅(r−r0)v^{2} = v_{0}^{2} + 2 a \cdot \left(r - r_{0}\right); จุดสำคัญคือ dot product ทำให้ข้างขวาเป็น scalar.]

ดูคำตอบ ข้อ 1.25 →

ข้อ 1.26

การกระจัดเล็กจริงคือ Δr=∫tt+Δtv(s)ds\Delta r = \int _{t}^{t + \Delta t} v \left(s\right) \mathrm{d}s. ถ้า vv เปลี่ยนอย่างเรียบ จงอธิบายว่าทำไม Δr≈v(t)Δt\Delta r \approx v \left(t\right) \Delta t เมื่อ Δt\Delta t เล็ก และข้อผิดพลาดนำมี order ใดโดยใช้ Taylor expansion ของ v(s)v \left(s\right).

[Δr=v(t)Δt+(12)a(t)Δt2+O(Δt3)\Delta r = v \left(t\right) \Delta t + \left(\frac{1}{2}\right) a \left(t\right) \Delta t^{2} + O \left(\Delta t^{3}\right); จึง approximation แรกมี error O(Δt2).O \left(\Delta t^{2}\right) .]

ดูคำตอบ ข้อ 1.26 →

ข้อ 1.27

ให้ r(t)=Ati+Bt2jr \left(t\right) = A t i + B t^{2} j โดย A,B>0A , B > 0. จงหา curvature-free information ต่อไปนี้โดยไม่ใช้สูตร curvature: (ก) tangent direction ณ t>0t > 0 (ข) sign ของ v⋅av \cdot a (ค) motion เร็วขึ้นหรือช้าลง.

[tangent direction =A,2BtA2+4B2t2;v⋅a=4B2t>0= \frac{A , 2 B t}{\sqrt{A^{2} + 4 B^{2} t^{2}}} ; v \cdot a = 4 B^{2} t > 0; motion เร็วขึ้นสำหรับ t>0.t > 0 .]

ดูคำตอบ ข้อ 1.27 →

ข้อ 1.28

เวกเตอร์ A(t)A \left(t\right) มี |A|=C\left|A\right| = C คงที่และ differentiable. พิสูจน์ว่า A⋅AA \cdot A_{}dot=0= 0. จากนั้นอธิบายข้อจำกัดของข้อความกลับ “A⋅AA \cdot A_{}dot=0⇒|A|= 0 \Rightarrow \left|A\right| คงที่”.

[|A|\left|A\right| คงที่ ⇒A⋅Ȧ=0\Rightarrow A \cdot \dot{A} = 0; converse ต้องให้ A⋅Ȧ=0A \cdot \dot{A} = 0 ตลอดช่วง ไม่ใช่เพียงขณะเดียว.]

ดูคำตอบ ข้อ 1.28 →

ข้อ 1.29

ให้ v(t)=v0+v \left(t\right) = v_{0} +at สำหรับ aa คงที่. จงหาเวลาที่ vv ตั้งฉากกับ v0v_{0} (ถ้ามี) และระบุเงื่อนไขที่ทำให้เวลาเป็นบวก.

[t*=−v02a⋅v0t^{\ast} = - \frac{v_{0}^{2}}{a \cdot v_{0}}; มุมฉากจริงที่เวลาบวกต้องมี v0≠0,a⋅v0<0v_{0} \ne 0 , a \cdot v_{0} < 0 และ aa ไม่ขนานกับ v0v_{0} เพื่อให้ v(t*)≠0v \left(t \ast \right) \ne 0; หาก aa สวนทางและขนานกับ v0v_{0} เวลานี้เป็นจุดหยุด ไม่ใช่มุมฉาก.]

ดูคำตอบ ข้อ 1.29 →

ข้อ 1.30

อนุภาคมี r(t)=R[costi+sintj]+ctkr \left(t\right) = R \left[\cos t i + \sin t j\right] + c t k. จงหา speed, มุมระหว่าง vv กับแกน zz และพิสูจน์ว่า acceleration ไม่มีองค์ประกอบตาม zz.

[speed=R2+c2;cos⁡α=cR2+c2;a=−R(costi+sintj)= \sqrt{R^{2} + c^{2}} ; \cos \alpha = \frac{c}{\sqrt{R^{2} + c^{2}}} ; a = - R \left(\cos t i + \sin t j\right) และไม่มีองค์ประกอบ z.z .]

ดูคำตอบ ข้อ 1.30 →

✦

อีกหนึ่งก้าวของความเข้าใจ

บันทึกความคืบหน้า แล้วไปต่อในจังหวะของตัวเอง

ไปเรียนด้วยกัน

วิทยาการ: นายสาธิต ศิริวัชน์ (Mr.Satit Siriwach) AKA.COOLNUT