สถานะแหล่งอ้างอิงของฉบับนี้ แนวคิดและสมการหลักของ Chapter 8 ได้ผ่าน Phase 2 Source Verification จากต้นฉบับจริงแล้ว โดยใช้ Young & Freedman 15th ed. SI, Ch.14 เป็น primary anchor และ cross-check กับ Knight 4th ed. Ch.15, Serway & Jewett 10th ed. Ch.15 และ Tipler & Mosca 6th ed. Ch.14. สมการ synthesis ที่เป็นผลอนุมานของบท เช่น phase-space ellipse, energy integral ของคาบ และสูตร local curvature จะระบุว่า “derive ในบทนี้” แทนการสร้างเลขสมการ/หน้าอ้างอิงที่ไม่มีจริง. |
|---|
ขอบเขตของบท บทนี้ใช้เวลาแกนกลาง 2 ชั่วโมงตามตารางสอนจริง. เริ่มจาก ideal spring และ stable equilibrium ที่นักเรียนมีจาก Chapter 7 แล้วพัฒนา Newton → second-order ODE → sinusoidal solution → phase → energy → state-space geometry → small oscillations → simple pendulum. Damping, driven oscillation, resonance, physical pendulum, torsional oscillator และ coupled modes ยังไม่อยู่ใน core ของบทนี้. |
|---|
8.1 จาก potential well ไปสู่คำถามใหม่: วัตถุ “แกว่งตามเวลา” อย่างไร?
พูดให้ง่ายก่อน Chapter 7 บอกเราได้ว่าอนุภาคอยู่ตรงไหนได้, turning point อยู่ที่ไหน, และ equilibrium เสถียรหรือไม่จากกราฟพลังงาน. แต่กราฟพลังงานยังไม่ตอบว่า “เวลา นี้วัตถุอยู่ที่ไหน?” Chapter 8 จึงเติมมิติของเวลาเข้าไปใน potential well. |
|---|
สมมติระบบมวล–สปริงอุดมคติ บนพื้นไร้แรงเสียดทาน และกำหนดตำแหน่งสมดุลเป็น . เราจะใช้ displacement จากสมดุล
การเขียนด้วย สำคัญ เพราะ simple harmonic motion (SHM) ไม่ได้บังคับว่าจุดสมดุลต้องอยู่ที่ origin ของพิกัด. สิ่งสำคัญคือ motion แกว่งรอบ equilibrium ที่แท้จริง.
แหล่งอ้างอิงแนวคิดที่เปิดตรวจ: Young & Freedman, 15th ed. SI, Ch.14 §14.1, p.457 onward; Knight, 4th ed., Ch.15 §15.1, p.391 onward.
8.2 นิยามเชิงฟิสิกส์ของ SHM: อย่าเริ่มจากการจำ cosine
ระบบหนึ่งเป็น SHM เมื่อ acceleration เทียบกับ displacement จาก equilibrium มีรูป
หรือเท่ากันใน particle model
เครื่องหมายลบหมายถึง acceleration ชี้ กลับเข้าหา equilibrium เสมอ ส่วน บอกว่า acceleration เพิ่มเร็วเพียงใดเมื่อ displacement เพิ่ม.
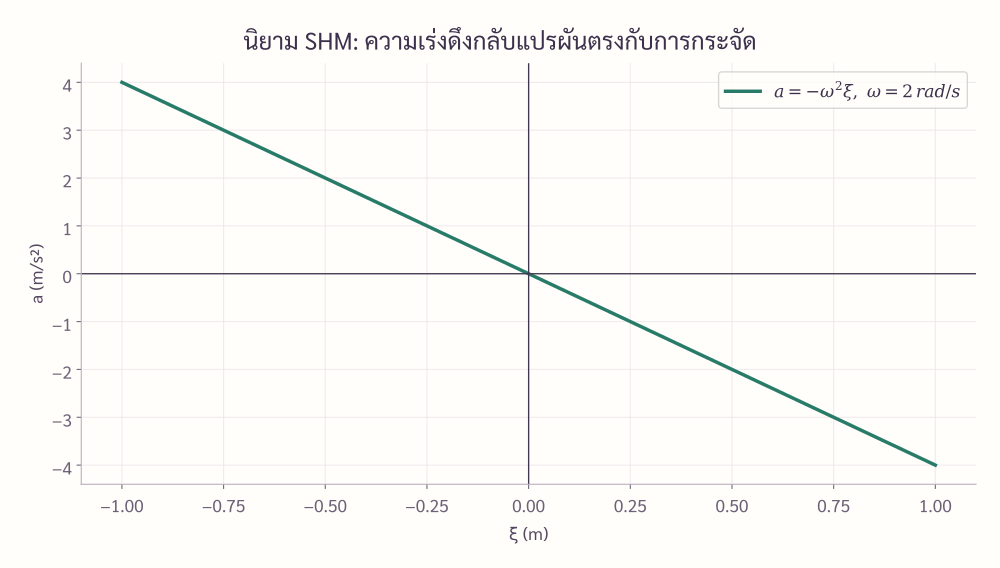
มองแบบคณิตศาสตร์ SHM คือ differential relation ที่ second derivative ของฟังก์ชันเป็นลบของฟังก์ชันเดิมคูณค่าคงที่. นี่เป็นเหตุผลที่ sine/cosine ปรากฏขึ้นภายหลัง—not because we “ประกาศ” ให้ motion เป็น cosine ตั้งแต่ต้น. |
|---|
เงื่อนไขและขอบเขต ความสัมพันธ์นี้ต้องอ้างถึง displacement จาก equilibrium และเป็น linear restoring law. Motion ที่ periodic ไม่จำเป็นต้องเป็น SHM; nonlinear restoring force อาจให้ periodic motion ที่รูปคลื่นและ period ขึ้นกับ amplitude.
แหล่งอ้างอิงสมการ/แนวคิดที่เปิดตรวจ: Young & Freedman, 15th ed. SI, Ch.14 §14.2, p.459 onward; Serway & Jewett, 10th ed., Ch.15 §§15.1–15.2, pp.387–388 onward; Tipler & Mosca, 6th ed., Ch.14 §14-1, p.458 onward.
8.3 Mass–spring oscillator: Newton ทำให้ ODE โผล่ออกมาเอง
สำหรับ ideal spring,
Newton’s second law ให้
จึงได้ equation of motion
เปรียบเทียบกับนิยาม SHM เราได้
อ่านสมการแบบฟิสิกส์ เพิ่ม → restoring force ต่อ displacement แรงขึ้น → oscillation เร็วขึ้น. เพิ่ม → inertia มากขึ้น → oscillation ช้าลง. ใน ideal linear oscillator, amplitude ไม่ปรากฏใน , ดังนั้น period ไม่ขึ้นกับ amplitude. |
|---|
ตรวจหน่วย: มีหน่วย ดังนั้น มีมิติ และนิยมเขียนหน่วย rad/s.
แหล่งอ้างอิงสมการที่เปิดตรวจ: Young & Freedman, 15th ed. SI, Ch.14 §14.2; Knight, 4th ed., Ch.15 §15.4, pp.399–401; Serway & Jewett, 10th ed., Ch.15 §15.2, pp.388–393.
8.4 จาก ODE ไปสู่ sinusoidal motion
แทนที่จะสอนทฤษฎี ODE เชิงนามธรรมเต็มรูป เราใช้วิธีที่ตรวจสอบได้โดยตรง: ลองฟังก์ชัน
หาอนุพันธ์
และ
จึง satisfy ODE ทุกเวลา. รูปเทียบเท่าที่มีประโยชน์ต่อ initial conditions คือ
ในบทนี้ใช้ amplitude–phase form เป็นภาษาหลัก และใช้ เมื่อทำให้ initial-value algebra สั้นลง.
แหล่งอ้างอิงที่เปิดตรวจ: Young & Freedman, 15th ed. SI, Ch.14 §14.2; Knight, 4th ed., Ch.15 §15.4, pp.399–401; Serway & Jewett, 10th ed., Ch.15 §15.2.
8.5 ความหมายของ A, ω, φ, T และ f
จาก
คือ amplitude: displacement magnitude มากที่สุดจาก equilibrium
คือ angular frequency ของ phase progression
คือ phase constant ซึ่งกำหนด state ณ
คือเวลาหนึ่งรอบ
คือจำนวนรอบต่อวินาที
เพราะ cosine กลับค่าเดิมเมื่อ phase เพิ่ม ,
สำหรับ mass–spring,
ข้อควรระวัง: ในบทนี้คือ oscillation angular frequency; แม้ใช้สัญลักษณ์เดียวกับ angular velocity ใน rotation แต่ความหมายทางกายภาพต่างกัน.
8.6 Initial conditions: state หนึ่งจุดกำหนด solution ทั้งเส้น
ให้
จาก solution,
ยกกำลังสองและบวกกันได้
สำหรับ phase ต้องใช้ข้อมูลทั้ง sine และ cosine เพื่อเลือก quadrant. สูตร อย่างเดียวไม่พอเมื่อเราต้องตัดสิน quadrant.
มองแบบคณิตศาสตร์ second-order ODE ต้องการข้อมูลเริ่มต้นสองชิ้น เช่น . สองค่านี้กำหนดค่าคงที่อิสระสองตัวของ solution. ในภาษากลศาสตร์ “state ณ ขณะหนึ่ง” จึงเพียงพอที่จะกำหนด motion อุดมคติทั้งหมดในอนาคตและอดีต. |
|---|
แหล่งอ้างอิงที่เปิดตรวจ: Young & Freedman, 15th ed. SI, Ch.14 §14.2, including its phase/amplitude relations; Serway & Jewett, 10th ed., Ch.15 §15.2.
8.7 อ่าน x, v, a พร้อมกัน: derivative คือ physics
จาก solution,
จึงมี
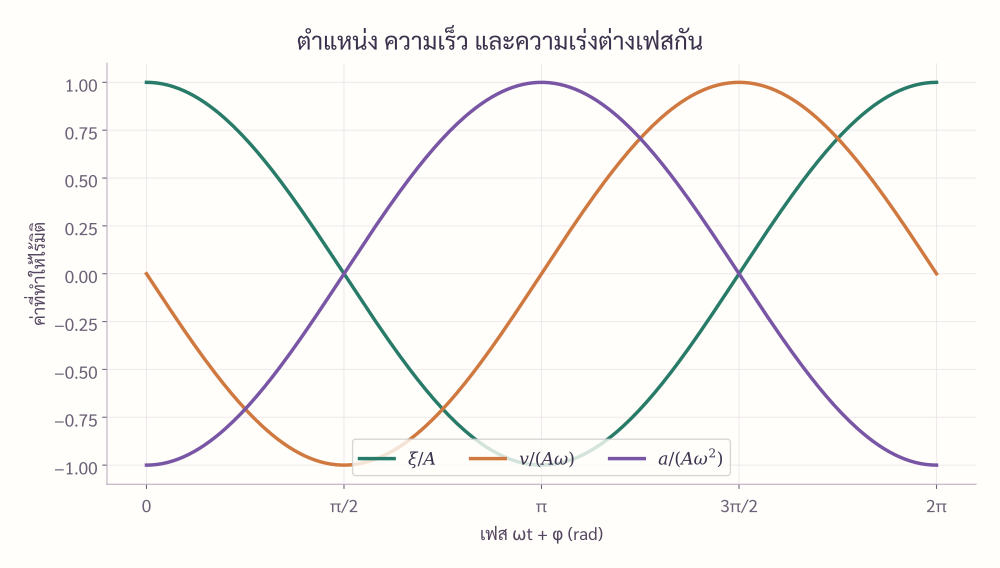
อ่านกราฟให้เป็น:
ที่ turning point : แต่ มากที่สุด
ที่ equilibrium : แต่ มากที่สุด
ตรงข้ามกับ ทุกขณะ
ต้องดูจาก slope ของกราฟ ไม่ใช่ดูเครื่องหมายของ
8.8 Energy in SHM: motion เดียวกัน แต่มองโดยไม่ต้องรู้เวลา
Chapter 7 ให้
สำหรับ ideal mass–spring,
ที่ turning point และ ,
ดังนั้น
และใช้ ได้
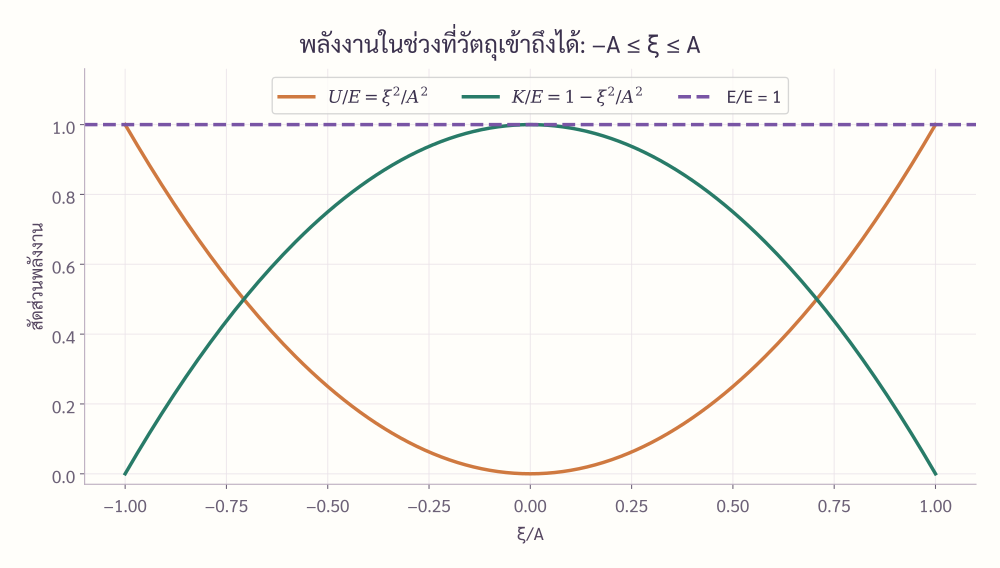
ข้อควรระวัง Energy method ให้ หรือ speed ได้โดยธรรมชาติ แต่ไม่บอกเครื่องหมายของ velocity. ที่ตำแหน่งเดียวกัน oscillator อาจกำลังเคลื่อนไปทางซ้ายหรือขวาได้ ขึ้นกับ branch ของ motion. |
|---|
แหล่งอ้างอิงที่เปิดตรวจ: Young & Freedman, 15th ed. SI, Ch.14 §14.3, p.466 onward; Serway & Jewett, 10th ed., Ch.15 §15.3, p.394 onward; Tipler & Mosca, 6th ed., Ch.14 §14-2, p.465 onward.
8.9 Phase-space ellipse: geometry ของ state
จัดรูป speed–position relation:
นี่คือ ellipse ในระนาบ .
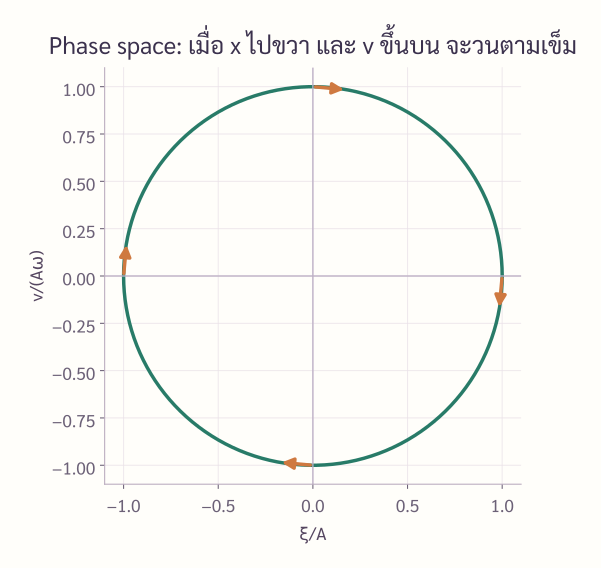
สมการนี้ derive ในบทนี้ จาก energy equation; ไม่อ้างว่าเป็นเลขสมการจาก textbook. จุดหนึ่งบน ellipse คือ state หนึ่งขณะ. เมื่อเวลาผ่านไป state เคลื่อนรอบ curve เดิมเพราะ คงที่.
มองแบบคณิตศาสตร์ time-domain graph ถาม “state เปลี่ยนตามเวลาอย่างไร?” ส่วน phase-space graph ถาม “state ที่เป็นไปได้ภายใต้พลังงานคงที่มี geometry อย่างไร?” ทั้งสองรูปแทน motion เดียวกัน. |
|---|
8.10 หา period จาก energy integral โดยไม่ใช้ cosine
จาก
ใน quarter-cycle ที่ เพิ่มจาก ไป อย่าง monotonic,
ดังนั้น
ใช้ substitution จะได้ integral เท่ากับ จึง
นี่เป็น original derivation จาก verified base relations: energy จาก Chapter 7 + speed–position relation + definite integral ที่นักเรียนมีแล้ว.
8.11 Constant force เปลี่ยน equilibrium แต่ไม่เปลี่ยน stiffness
พิจารณา
equilibrium satisfy :
ให้ :
ดังนั้น equation of motion รอบ equilibrium ใหม่ยังเป็น
และ
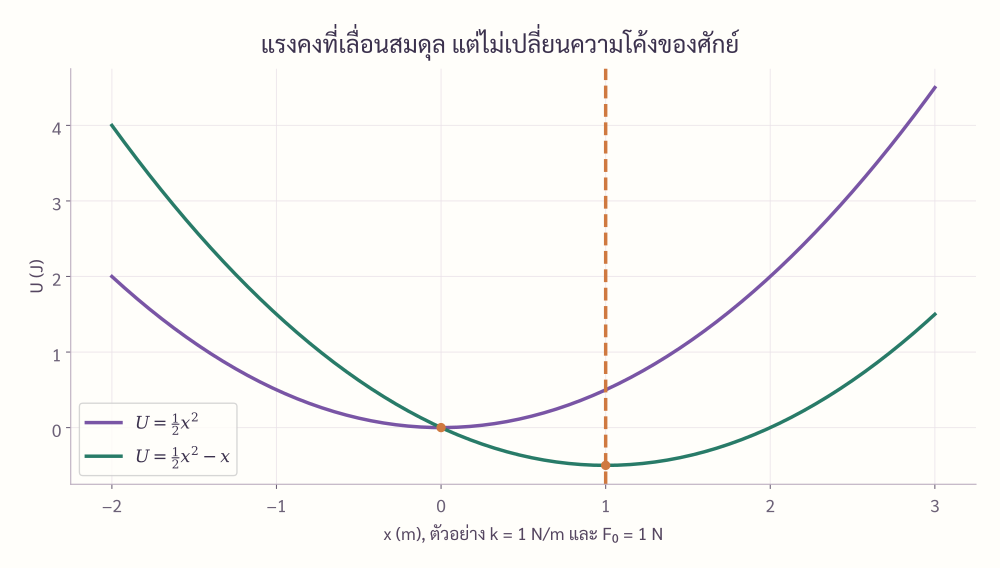
Vertical spring เป็นตัวอย่างสำคัญ: gravity ทำให้ spring ยืดจน equilibrium ใหม่ แต่ถ้า spring ยัง linear และเราเขียน displacement จาก equilibrium ใหม่นั้น คาบยังเป็น .
แหล่งอ้างอิงที่เปิดตรวจ: Young & Freedman, 15th ed. SI, Ch.14 §14.4, hanging-spring discussion immediately before §14.5; Knight, 4th ed., Ch.15 §15.5, pp.402–403.
8.12 Small oscillations: ทำไม minimum จำนวนมาก “ดูเป็น spring” เมื่อซูมเข้าไปใกล้พอ
ให้ เป็น equilibrium ดังนั้น
สำหรับ เล็ก Taylor expansion ให้
ถ้า equilibrium เสถียรแบบ nondegenerate,
นิยาม
แล้ว
จึง
จาก Chapter 7, . ดังนั้นใกล้ minimum,
และ
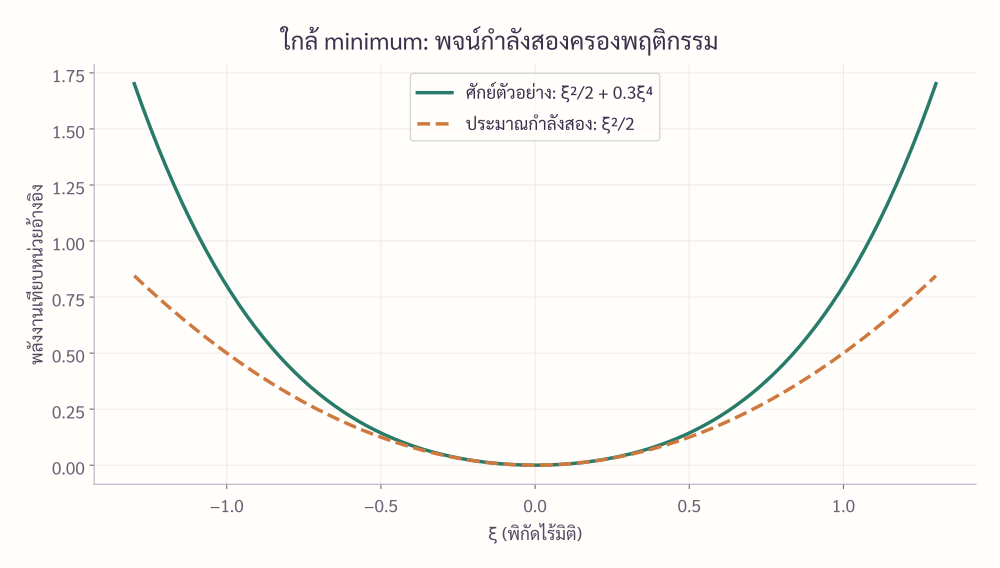
ข้อควรระวังระดับ Olympiad ถ้า second-order approximation หายไป สูตร ใช้ตัดสินไม่ได้. ต้องดู higher-order terms; stable equilibrium ไม่ได้แปลว่า finite nonzero SHM frequency เสมอ. |
|---|
Source support ที่เปิดตรวจ: Young & Freedman §14.2 ระบุว่า real restoring force มักประมาณ linear ได้เมื่อ displacement เล็ก และ §14.4 แสดงตัวอย่าง interaction ที่ไม่เป็น Hooke law แต่กลายเป็น linear force / quadratic potential สำหรับ small oscillations. General derivative formula ด้านบน derive ในบทนี้ จาก Taylor expansion + Chapter 7 relation .
8.13 Simple pendulum: exact equation ก่อน approximation
simple pendulum idealization: bob เป็น point mass, string เบาและยืดไม่ได้, pivot คงที่, motion ในระนาบ, uniform , ไม่มี drag.
ให้ วัดจากแนวดิ่งลง. Tangential component ของ gravity คือ
เนื่องจาก tangential acceleration ,
จึงได้ exact nonlinear equation
นี่ ยังไม่ใช่ SHM เพราะ restoring term เป็น ไม่ใช่ .
เมื่อ เล็กและวัดเป็น radians,
จึงได้
และ
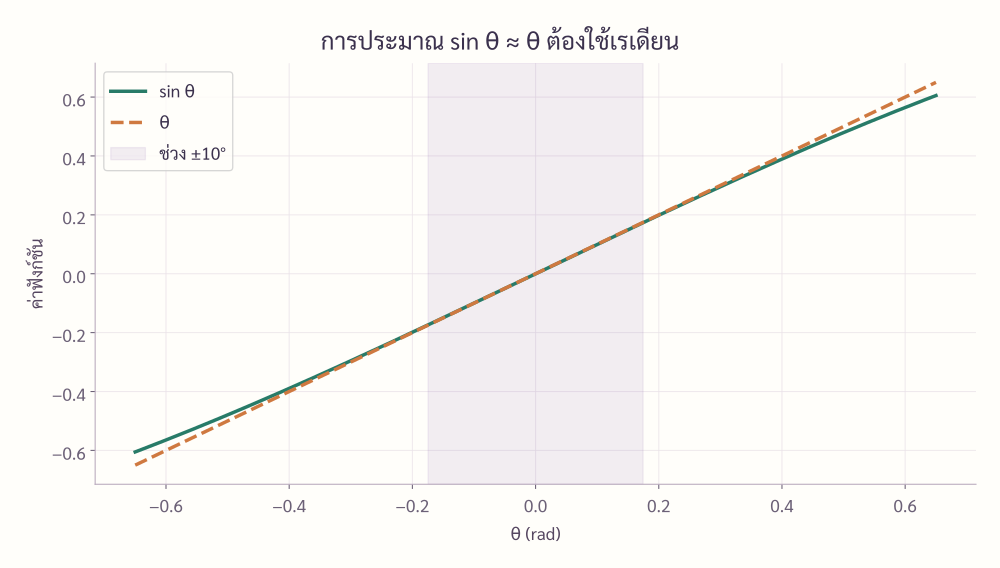
Knight และ Serway อภิปรายช่วงประมาณ เป็น practical small-angle range; สิ่งสำคัญกว่าตัวเลข cutoff คือ ต้องระบุ approximation และตรวจว่ามุมอยู่ในช่วงที่ยอมรับได้สำหรับความแม่นยำที่ต้องการ.
แหล่งอ้างอิงที่เปิดตรวจ: Young & Freedman, 15th ed. SI, Ch.14 §14.5, p.474 onward; Knight, 4th ed., Ch.15 §15.6, pp.404–406; Serway & Jewett, 10th ed., Ch.15 §15.5, pp.400–403.
8.14 Strategic method selection
• ต้องการ x(t), phase หรือเวลาที่ผ่านตำแหน่ง → ODE / sinusoidal time-domain. เพราะต้องเก็บข้อมูลเวลาและทิศการเคลื่อนที่.
• ต้องการ speed ที่ตำแหน่งหนึ่งหรือ turning point → Energy. เพราะไม่ต้องแก้ phase ถ้าไม่จำเป็น.
• oscillator มี equilibrium เลื่อน → Shift coordinate ไปที่ x_eq. เพราะ constant force เปลี่ยนศูนย์สมดุล แต่ไม่เปลี่ยน local stiffness.
• force/potential แปลก ๆ แต่ถาม small oscillation → Linearize F หรือ quadratic-expand U. เพื่อหา local stiffness โดยตรง.
• ต้องการตรวจว่า motion เป็น SHM หรือไม่ → ทดสอบ a ∝ −ξ. เพราะ periodic อย่างเดียวไม่พอ.
8.15 Worked Examples
ตัวอย่าง 8.1 — จาก Newton ไปถึง motion law
มวล ผูกกับ spring constant บนพื้นไร้แรงเสียดทาน. เริ่มที่ และ . หา motion.
1) Model. มีแรงตามแกนเดียวคือ .
ดังนั้น .
2) Candidate solution. ใช้ .
3) Initial condition. ที่ , และ . เลือก .
Sanity check. ที่ อยู่ด้าน และ acceleration ต้องลบ; จาก solution ถูกต้อง.
ตัวอย่าง 8.2 — initial state ไม่ได้เริ่มที่ turning point
ให้ , และ .
Amplitude:
ดังนั้น และ . ทั้งคู่บวก → อยู่ quadrant I.
จึง
เหตุผลที่ไม่ใช้ arctan อย่างเดียว: ต้องรู้ quadrant จาก signs ของ sine/cosine.
ตัวอย่าง 8.3 — speed จากตำแหน่งโดยไม่แก้เวลา
oscillator มี amplitude และ angular frequency . หา speed ที่ .
จาก energy,
ดังนั้น
Energy method ให้ magnitude; ถ้าต้องการ sign ต้องรู้ว่ากำลังผ่านตำแหน่งนี้ในทิศใด.
ตัวอย่าง 8.4 — vertical spring: gravity หายไปไหน?
กำหนดแกนลงเป็นบวก และให้ วัดจาก natural length. แรงสุทธิ
equilibrium:
ให้ :
จึง
Gravity ไม่ได้ “หาย” แต่ถูกใช้กำหนด equilibrium shift; local restoring slope ยังเป็น .
ตัวอย่าง 8.5 — หา small-oscillation frequency จาก potential
ให้
ที่ ,
ดังนั้นสำหรับ amplitude เล็ก
พจน์ ไม่หายจาก physics; เพียงแต่ contribution ต่อ restoring force เป็น higher order และเล็กกว่า linear term ใกล้ origin. เมื่อ amplitude โตขึ้น motion ไม่ใช่ exact SHM และ period อาจเปลี่ยน.
ตัวอย่าง 8.6 — pendulum: ตรวจ approximation ก่อนใช้สูตร
pendulum ยาว ถูกปล่อยจาก . เราต้องระบุว่า exact equation คือ
เพราะ อยู่ใน practical small-angle range ที่ตำราหลักอภิปราย เราจึงใช้ leading approximation
Teacher note: ถ้าโจทย์ต้องการ accuracy สูงมาก ต้องไม่ใช้เพียงคำว่า “มุมเล็ก” แบบไม่มี error criterion.
8.16 Main Exercise — 30 ข้อ
โจทย์ 8.1–8.30 เป็น original authoring ของโครงการ. ไม่มีข้อใดอ้างว่าเป็นโจทย์จาก textbook.
Concept / Model Checks
โจทย์ 8.1 — Periodic แต่ไม่จำเป็นต้อง SHM อนุภาคเคลื่อน periodic ใน 1D และวัดได้ว่า period คงที่ในชุดการทดลองหนึ่ง. เพียงข้อมูลนี้พอหรือไม่ที่จะสรุปว่า motion เป็น SHM? เสนอการวัด/กราฟอย่างน้อยหนึ่งแบบที่ตรวจ defining condition ของ SHM ได้โดยตรง และอธิบายผลที่คาดหากเป็น SHM.
โจทย์ 8.2 — จุดกำเนิดไม่ใช่ equilibrium ระบบมีแรง โดย . นักเรียนเขียนว่า “ไม่ใช่ SHM เพราะแรงไม่เท่ากับ .” จงวิจารณ์และเขียนตัวแปรที่ทำให้ structure ของ SHM ปรากฏชัด.
โจทย์ 8.3 — สัญญาณของ x, v, a ที่ขณะหนึ่ง oscillator มี และ . จงระบุ sign ของ และบอกว่ากำลังเคลื่อนเข้า/ออกจาก equilibrium. ต่อมาเมื่อผ่าน ทันที sign ของ และ เป็นอย่างไร? ให้เหตุผลจาก dynamics ไม่ใช่จากภาพจำ.
โจทย์ 8.4 — Approximation audit นักเรียนใช้ กับ pendulum ที่ amplitude . ระบุขั้นตอน exact → approximate ที่ถูกละไว้ และอธิบายว่าทำไมการได้หน่วยถูกไม่ได้รับประกันว่า model ถูก.
ODE + Differential Calculus Core
โจทย์ 8.5 — Verify, do not assume ให้ . จงพิสูจน์ด้วย differentiation ว่าฟังก์ชันนี้ satisfy สำหรับทุก และแสดงว่า ถูกกำหนด uniquely จาก .
โจทย์ 8.6 — Initial state → amplitude and phase oscillator มี ที่ทราบ และ ณ มี พร้อม velocity เป็นบวก. จงหาค่า phase ที่เป็นไปได้ในช่วง โดย reasoning จาก quadrant แล้วตรวจด้วย signs ของ .
โจทย์ 8.7 — First-passage time oscillator เริ่มที่ เคลื่อนไปทาง ด้วย speed . จงสร้าง และหาเวลาครั้งแรกที่ถึง ในรูป . ห้ามเริ่มจากสูตรเวลาใดที่จำมา.
โจทย์ 8.8 — Fraction of time in a region สำหรับ SHM amplitude , จงหาสัดส่วนของหนึ่งคาบที่อนุภาคอยู่ในบริเวณ . ต้องอธิบายด้วย phase intervals และ symmetry.
โจทย์ 8.9 — Parameter scaling without substitution สอง oscillator มี และ . หาอัตราส่วน period และ maximum speed เมื่อทั้งคู่มี amplitude เท่ากัน. อธิบายกรณีที่ period เท่ากันแต่ maximum speedต่างกันได้หรือไม่.
โจทย์ 8.10 — Recover motion from acceleration data ที่ , วัด , และทราบว่า motion เป็น SHM. จงหา จาก และเขียน amplitude ในรูป โดยไม่ใช้ .
โจทย์ 8.11 — Event timing with two crossings oscillator มี . หาเวลาทั้งหมดในหนึ่งคาบที่ speed เท่ากับครึ่งหนึ่งของ . อธิบายว่าทำไมมีหลายคำตอบแม้ speed value เดียว.
โจทย์ 8.12 — Average of x² by integration พิสูจน์โดย definite integral over one period ว่า . จากนั้นหา .
Energy / Graph / State-Space
โจทย์ 8.13 — Energy partition หา เมื่อ . จากนั้นหาสัดส่วนของหนึ่งคาบที่ โดยใช้ phase reasoning.
โจทย์ 8.14 — State from energy oscillator มี total energy และ ณ ตำแหน่ง วัด speed ได้ . สร้าง expression สำหรับ ที่หาได้จากข้อมูล หากข้อมูลเพียงพอ และระบุกรณีที่ข้อมูล degenerate.
โจทย์ 8.15 — Read an a–x graph การทดลองให้กราฟ vs เป็นเส้นตรงผ่าน origin slope . (ก) พิสูจน์ว่า motion compatible with SHM (ข) หา period จาก (ค) ถ้า graph เริ่มโค้งเมื่อ ใหญ่ขึ้น แปลเชิง model อย่างไร.
โจทย์ 8.16 — Phase-space direction ให้ ellipse . ที่จุด จงหา vector direction ใน phase plane และสรุปว่าการเดินรอบ ellipse เป็น clockwise หรือ counterclockwise ตาม convention แกนมาตรฐาน.
โจทย์ 8.17 — Derive period by energy เริ่มจาก และ mechanical-energy conservation. ห้ามใช้ sinusoidal solution. Derive ด้วย definite integral และอธิบายว่าทำไมเลือก quarter-cycle.
โจทย์ 8.18 — Average energies ใช้ integration แสดงว่าใน ideal SHM . ตรวจผลด้วย symmetry ของ และ .
โจทย์ 8.19 — Same energy, different oscillator oscillator A และ B มี total energy เท่ากัน แต่ และมวลเท่ากัน. เปรียบเทียบ amplitudes, angular frequencies และ maximum speeds. อธิบายว่าค่าใดไม่ขึ้นกับ หลังใช้เงื่อนไข energy เดียวกัน.
โจทย์ 8.20 — Inverse phase-space problem วัด phase-space ellipse ที่มี semi-axis ตาม x เป็น และ semi-axis ตาม v เป็น . หา , period และตีความว่าเกิดอะไรกับ ellipse ถ้าเพิ่ม amplitude แต่ระบบเดิมยัง linear.
Olympiad-Style Synthesis
โจทย์ 8.21 — Vertical spring with an unknown planet มวล แขวน spring constant บนดาวเคราะห์ที่ไม่ทราบ . equilibrium stretch วัดได้ . จากนั้นดึงลงเพิ่ม แล้วปล่อย. (ก) หา period โดยใช้ แล้วแสดงรูปที่ตัด ได้หากใช้ (ข) ถ้าย้ายระบบไปดาวอีกดวงโดย ไม่เปลี่ยน อะไรเปลี่ยนและอะไรไม่เปลี่ยน.
โจทย์ 8.22 — Incline + spring มวล เลื่อนไร้แรงเสียดทานบน incline angle และผูกกับ spring ตามแนว incline. เลือก coordinate จาก natural length. หา equilibrium, rewrite equation ใน displacement จาก equilibrium และพิสูจน์ว่า period independent of .
โจทย์ 8.23 — Two springs, derive k_eff มวล อยู่ระหว่าง spring สองเส้นค่าคงที่ ที่ยึดผนังซ้าย–ขวา. ที่ equilibrium ทั้งสองอาจมี preload. Displace mass เล็กน้อย . สร้าง net incremental force โดยตรงและหา frequency; ห้ามเริ่มจากสูตร “parallel springs”.
โจทย์ 8.24 — Nonlinear force and stability ให้ , . หา equilibrium ทั้งหมด, จำแนก stability จาก , และหา small-oscillation frequency รอบ stable equilibria. อธิบายว่าทำไม origin ไม่ให้ real SHM frequency.
โจทย์ 8.25 — Quartic correction in potential , . (ก) หา small-amplitude frequency (ข) อธิบายเชิง force ว่าเมื่อ amplitude ไม่เล็ก restoring law “แข็งขึ้น” อย่างไร (ค) ห้ามอ้างว่า period ยัง independent of amplitude เมื่อออกนอก linear regime.
โจทย์ 8.26 — Degenerate stable minimum ให้ , . แสดงว่า เป็น stable equilibrium แต่ . อธิบายว่าทำไมสูตร local SHM frequency ให้ข้อมูลไม่พอ และใช้ dimensional/energy reasoning ตั้งคำถามว่าคาบควรขึ้นกับ amplitude หรือไม่.
โจทย์ 8.27 — Sudden equilibrium shift mass–spring กำลัง SHM รอบ ด้วย state ณ ขณะหนึ่ง. ทันทีนั้นเปิด constant force โดยไม่มี impulse. หา equilibrium ใหม่และ amplitude ใหม่ของ subsequent motion จาก continuity ของ .
โจทย์ 8.28 — Sudden stiffness change oscillator มี และ ณ ขณะ switching มี . spring constant เปลี่ยนทันทีเป็น โดยไม่มี impulse. หา new amplitude ในรูป . Mechanical energy ของ oscillator ต้องต่อเนื่องหรือไม่ผ่าน switching? อธิบายว่า external agent อาจทำงานอย่างไร.
โจทย์ 8.29 — Pendulum approximation with an error criterion ใช้ series สร้างเกณฑ์คร่าว ๆ ว่า fractional error ของ replacing by น้อยกว่า ต้องมี ประมาณไม่เกินเท่าใด. เปรียบเทียบกับ practical rule around และอธิบายความต่างระหว่าง local-force error กับ period error.
โจทย์ 8.30 — Inverse small oscillation from a measured potential experiment fit potential near a minimum as . (ก) หา small-amplitude angular frequency ในรูป (ข) ระบุ units ของ (ค) ถ้า แต่ วิเคราะห์ว่าข้อสรุปเรื่อง SHM ต้องเปลี่ยนอย่างไร.
8.17 Cheat Sheet — สูตรต้องมาพร้อมเงื่อนไข
ใช้เพื่อวัด displacement จาก equilibrium จริง.
เงื่อนไข: defining relation ของ exact 1D SHM.
เงื่อนไข: ideal undamped linear oscillator.
เงื่อนไข: linear restoring coefficient about equilibrium.
เงื่อนไข: chosen oscillator system has no nonconservative energy transfer in the ideal model.
เงื่อนไข: nondegenerate stable equilibrium, displacement small enough for quadratic approximation, .
เงื่อนไข: simple-pendulum idealization + small angular amplitude in radians.
8.18 Reference Notes
แหล่งต่อไปนี้ถูกเปิดตรวจจริงสำหรับ Chapter 8:
Young, H. D., & Freedman, R. A., University Physics with Modern Physics, 15th ed., SI units, Ch.14 §§14.1–14.5 (primary anchor; §14.6–14.8 เปิดเพื่อกำหนด scope boundary).
Knight, R. D., Physics for Scientists and Engineers: A Strategic Approach with Modern Physics, 4th ed., Ch.15 §§15.1–15.6.
Serway, R. A., & Jewett, J. W., Physics for Scientists and Engineers with Modern Physics, 10th ed., Ch.15 §§15.1–15.5 relevant portions.
Tipler, P. A., & Mosca, G., Physics for Scientists and Engineers with Modern Physics, 6th ed., Ch.14 §§14-1–14-3 relevant portions.
โจทย์ 8.1–8.30, worked-example statements, graphs และคำอธิบายที่จัดทำขึ้นในบทนี้เป็น original authoring ของโครงการ เว้นแต่มีการระบุเป็นอย่างอื่นอย่างชัดเจน.