เป้าหมายของบท
ทำความเข้าใจว่า “มวลรวม” เพียงอย่างเดียวไม่พอสำหรับ rotational dynamics เพราะการกระจายมวลเทียบกับแกนมีผลโดยตรง จากนั้นสร้าง จากอนุภาคและอินทิกรัล พิสูจน์ axis theorems และเชื่อม torque ไปสู่ angular acceleration, rotational kinetic energy, work และ power โดยยังไม่ใช้ angular momentum ซึ่งเป็น Chapter 11
10.1 คำถามที่ Chapter 9 ยังตอบไม่ได้
Chapter 9 ทำให้เรารู้ว่า force ที่กระทำ “ผิดตำแหน่ง” หรือ “ผิดทิศ” ให้ torque ต่างกัน แต่ยังมีคำถามที่ลึกกว่า:
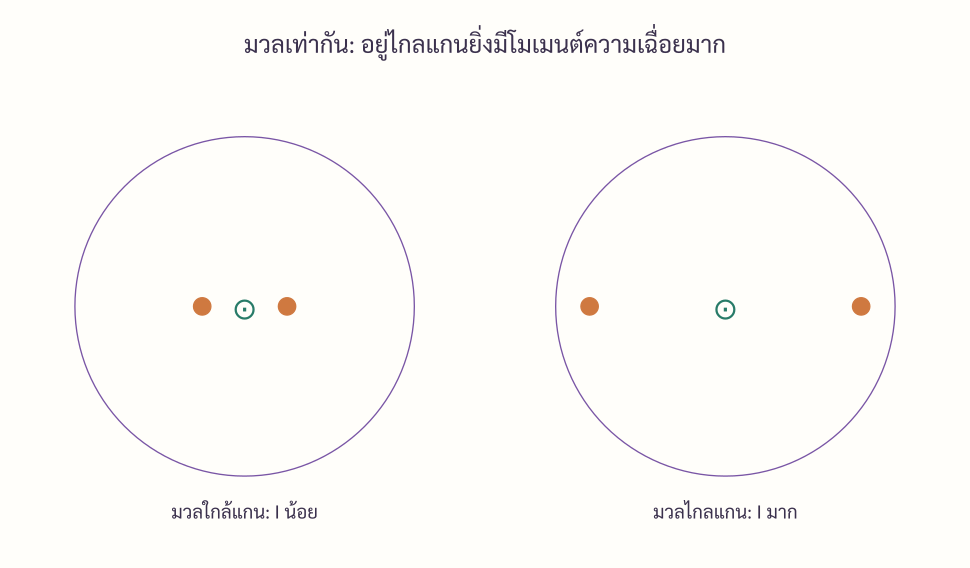
ถ้าเราให้ net torque เท่ากัน กับวัตถุสองชิ้นที่มีมวลเท่ากัน เหตุใด angular acceleration จึงอาจไม่เท่ากัน?
ลองนึกถึงวัตถุสองชิ้นที่มีมวลรวม เท่ากัน วัตถุแรกวางมวลไว้ใกล้แกน ส่วนวัตถุที่สองวางมวลส่วนใหญ่ไว้ไกลแกน แม้ total mass เท่ากัน แต่ชิ้นที่สอง “เปลี่ยนสภาพการหมุน” ได้ยากกว่า
ดังนั้น rotational analogue ของ mass ต้องบอกทั้ง
มีมวลเท่าไร และ
มวลแต่ละส่วนอยู่ห่างแกนเท่าไร
ปริมาณนั้นคือ moment of inertia หรือ โมเมนต์ความเฉื่อย
คำเตือนเรื่องภาษา
ในบทนี้ ไม่ใช่ค่าคงที่ประจำวัตถุแบบไม่ขึ้นกับบริบท ต้องถามเสมอว่า moment of inertia about which axis?
แหล่งอ้างอิงที่เปิดตรวจ: Young & Freedman, 15e SI, Ch.9 §9.4; Serway & Jewett, 10e, Ch.10 §§10.6–10.7.
10.2 เริ่มจากอนุภาค: ทำไมต้องมี ?
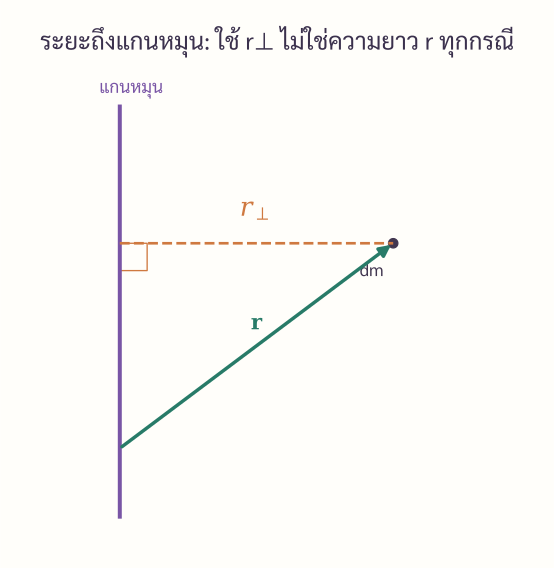
ให้ rigid body ถูกแทนด้วยอนุภาค ที่มีระยะตั้งฉากจากแกนเป็น . นิยาม moment of inertia about that axis คือ
ทำไมเป็นกำลังสอง?
สมการนี้จะเกิดขึ้นอีกครั้งจากฟิสิกส์สองทางที่เป็นอิสระกัน:
จาก dynamics เพราะ torque ของอนุภาคมี factor และ tangential acceleration มีอีก factor ;
จาก energy เพราะ แล้ว kinetic energy มี .
ดังนั้น ไม่ใช่การตั้งนิยามเพื่อให้ analogy สวย แต่เป็น geometry ที่หลีกเลี่ยงไม่ได้ของการหมุน
Units
Scaling check
ถ้ารูปร่างเหมือนเดิม มวลรวม คงเดิม แต่ทุกระยะจากแกนถูกขยายด้วย factor ,
ถ้า density คงเดิมและขยายวัตถุสามมิติทุกด้านด้วย , mass โตเป็น และ โตเป็น
Math box — second moment of mass
เป็น second moment ของ mass distribution รอบแกน เช่นเดียวกับที่ค่าเฉลี่ย ให้น้ำหนักจุดที่ไกล origin มากขึ้น การมี ทำให้ mass ที่อยู่ไกลแกนมีผลต่อ อย่างแรง
10.3 จากผลรวมสู่อินทิกรัล
เมื่อวัตถุเป็น continuous body เราแบ่งเป็นมวลเล็ก แล้วส่งขนาดชิ้นส่วนไปสู่ศูนย์:
Young §9.6 ระบุชัดว่าต้องเขียน และ ด้วย integration variable เดียวกันก่อนจึงคำนวณได้
Density dictionary
สำหรับเส้น:
สำหรับแผ่น:
สำหรับวัตถุสามมิติ:
ถ้า uniform:
Workflow ที่ควรบังคับใช้ทุกครั้ง
ระบุแกนก่อน
หา ของ mass element
เลือก coordinate ที่ใช้ symmetry
เขียน จาก density และ geometry
ตั้ง bounds
integrate
ตรวจ dimension และ scaling
ถ้าข้ามข้อ 1 หรือ 2 ต่อให้ integrate ถูกก็อาจหา ของ “แกนผิด” ได้
10.4 Derivation pattern I — hoop และ disk
Thin hoop
ทุก mass element ของ hoop รัศมี อยู่ห่าง central symmetry axis เท่ากันหมด:
จึง
นี่คือกรณีที่ integration แทบไม่ต้องทำ เพราะ symmetry ทำให้ คงที่
Uniform disk / solid cylinder
แยก disk เป็น concentric rings รัศมี หนา .
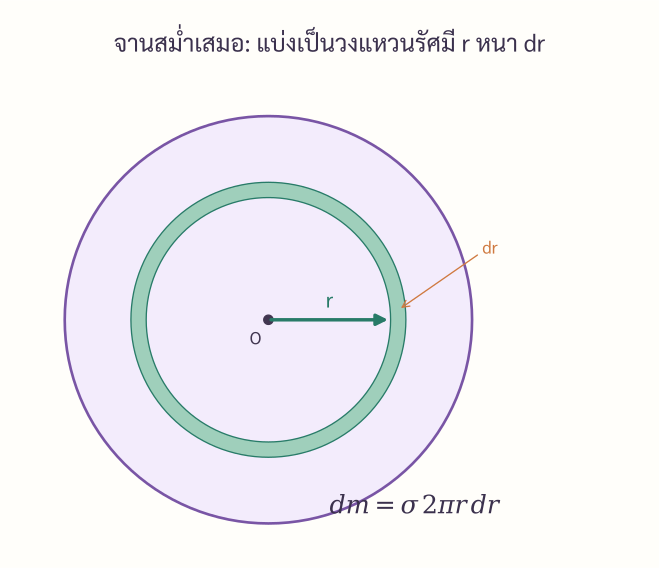
ถ้า surface density
พื้นที่วงแหวน
จึง
ดังนั้น
ใช้ :
Interpretation
Disk มี น้อยกว่า hoop ที่มี เท่ากัน เพราะ disk มีมวลจำนวนมากอยู่ที่ ขณะที่ hoop บังคับมวลทั้งหมดไปอยู่ที่ .
Cross-check: Young Ch.9; Serway §10.6; Tipler §9-3.
10.5 Derivation pattern II — uniform rod
ให้ rod ยาว มวล มีแกนตั้งฉากกับ rod ผ่านจุดกึ่งกลาง ใช้ coordinate .
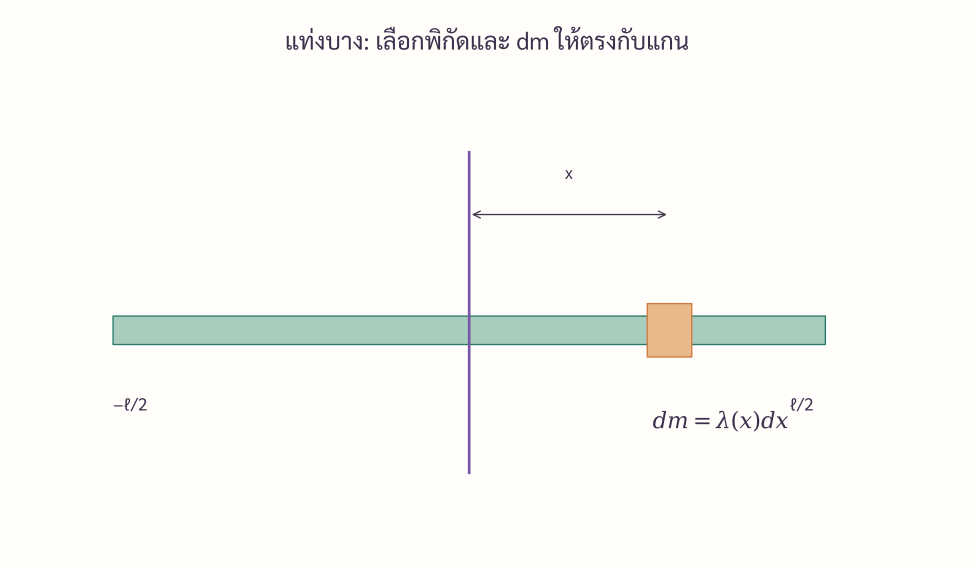
ระยะจากแกนคือ ดังนั้น
เพราะ integrand เป็น even function,
จึง
เราจะหา rod about end ภายหลังด้วย parallel-axis theorem เพื่อให้เห็นว่าทฤษฎีช่วยลด integration ซ้ำได้
10.6 Derivation pattern III — solid sphere
สำหรับ uniform solid sphere รัศมี เลือกแกนหมุนผ่านศูนย์กลางเป็นแกน . แบ่ง sphere เป็น thin disks ตั้งฉากกับแกน ที่ตำแหน่ง .
รัศมี disk slice:
ถ้า volume density ,
moment of inertia ของ disk slice เกี่ยวกับแกนของมันคือ
ดังนั้น
ใช้ symmetry และ integrate:
แต่
ดังนั้น
Young Example 9.11 ใช้ slicing strategy แบบนี้ และเน้นว่าการเลือก element ตาม symmetry เป็นหัวใจของ integration
Reference only
thin spherical shell about a diameter มี
ซึ่งเปิดตรวจจากมาตรฐานอ้างอิงแล้ว แต่ไม่จำเป็นต้อง derive ใน live core ของค่าย
10.7 Parallel-axis theorem: ย้ายแกนโดยไม่ integrate ใหม่
สมมติรู้ เกี่ยวกับแกน ผ่าน center of mass และต้องการ เกี่ยวกับแกน ที่ขนานกันและห่าง .
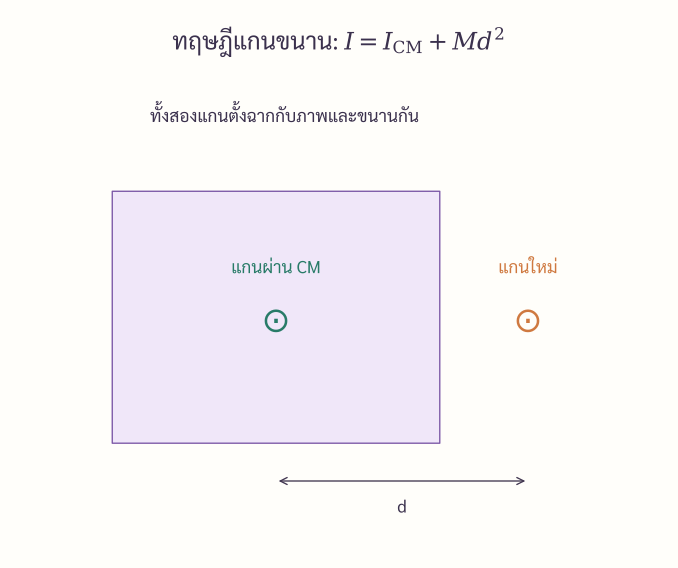
เลือกแกน ให้ชี้จาก ไป . สำหรับ mass element พิกัด รอบ CM:
ดังนั้น
ขยาย:
เพราะ origin อยู่ที่ CM,
และ จึง
เงื่อนไขที่ห้ามลืม
แกนทั้งสองต้อง parallel
ค่า reference ต้องเป็นแกนที่ผ่าน center of mass
คือ perpendicular separation ของแกน
Rod about end
สำหรับ rod,
ดังนั้น
แหล่งอ้างอิง: Young §9.5; Serway §10.6; OpenStax University Physics.
10.8 Perpendicular-axis theorem: ทฤษฎีที่ domain สำคัญมาก
สำหรับ planar lamina ที่มวลทั้งหมดอยู่ใน -plane:
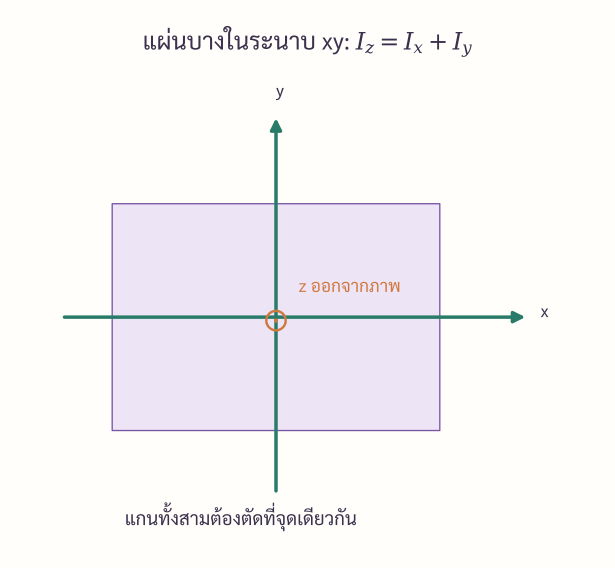
แต่
จึง
Domain warning — สำคัญ
ห้ามใช้ theorem นี้กับ 3D body ทั่วไป เช่น solid sphere แล้วอ้างว่า . เหตุผลที่ proof ข้างบนใช้ได้เพราะทุก mass element มี และ distance-to-axis expressions ลดรูปตาม planar geometry.
ถ้า lamina มี rotational symmetry รอบ ทำให้ แล้ว
นี่ช่วยหา moment of inertia ของ disk เกี่ยวกับ diameter ใน plane ได้ทันทีจาก :
10.9 จาก torque ไป angular acceleration
Chapter 9 ให้
สำหรับ mass element/particle ที่ rigidly rotates about fixed axis,
Newton’s second law ใน tangential direction ให้
ดังนั้น torque contribution:
รวมทั้ง rigid body และใช้ เดียวกัน:
จึงได้
นี่คือ fixed-axis rotational analogue ของ .
Assumptions
rigid body
fixed rotation axis
เกี่ยวกับแกนนั้นคงที่ใน model
torque และ ใช้ sign convention เดียวกัน
อย่า generalize เกิน scope
สมการ scalar ไม่ใช่สมการครบถ้วนของ arbitrary 3D rigid-body rotation. Project นี้จงใจหยุดที่ fixed-axis mechanics.
แหล่งอ้างอิง: Young §10.2; Serway §10.5; Tipler §9-4.
10.10 Rotational kinetic energy: ปรากฏอีกครั้งโดยไม่ต้องใช้ torque
particle ที่ระยะ มี speed
kinetic energy ของ rigid body:
เพราะทุก mass element มี angular speed เดียวกัน,
จึง
นี่เป็นการยืนยันทางฟิสิกส์ครั้งที่สองว่า คือ quantity ที่ถูกต้อง: มันเกิดทั้งใน dynamics และ energy
Same does not mean same
ถ้า เท่ากัน:
Same does not mean same
ถ้า kinetic energy เท่ากัน:
แหล่งอ้างอิง: Young §9.4; Serway §10.7; Tipler §9-2.
10.11 Work in fixed-axis rotation
ให้ tangential force กระทำที่ radius . เมื่อ body หมุนมุมเล็ก จุดกระทำเคลื่อน
งานเล็ก:
แต่ ดังนั้น
ถ้า torque แปรกับ angle:
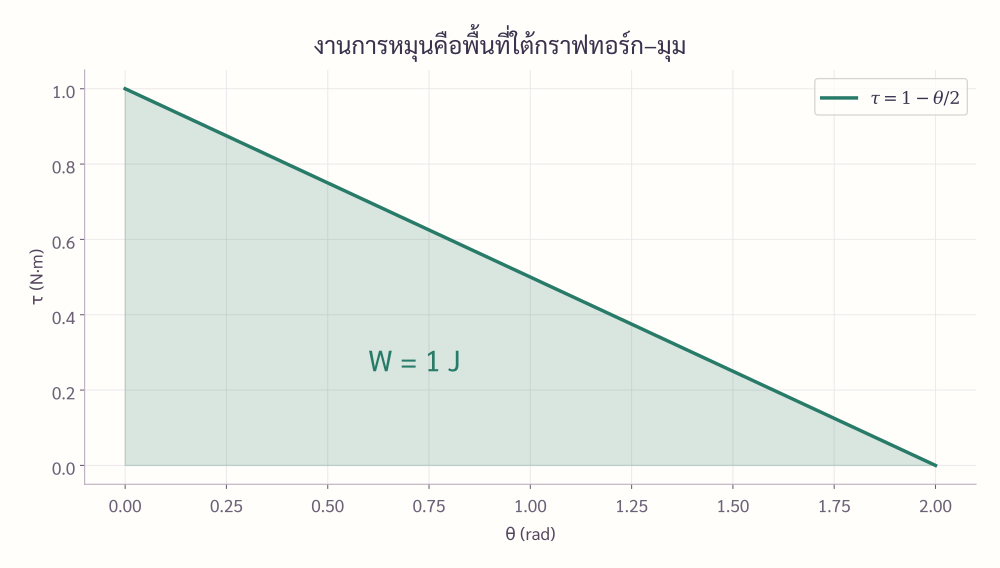
ดังนั้น area ใต้กราฟ – มีความหมายทางฟิสิกส์โดยตรง เช่นเดียวกับ area ใต้ – graph ใน Chapter 6
Work–kinetic-energy theorem
สำหรับ fixed-axis rigid body ที่ คงที่:
หรือ
แหล่งอ้างอิง: Young §10.4; Serway §10.8.
10.12 Rotational power และ conservative torque
จาก
หารด้วย :
ดังนั้น
ถ้าใช้ signed quantities:
: torque เติม rotational kinetic energy
: torque ดึง rotational kinetic energy ออก
Conservative rotational coordinate
จาก Chapter 7,
และใน fixed-axis coordinate
จึง
หรือ
สมการนี้เป็น derived synthesis จาก source-verified work relation และ Chapter 7 potential-energy framework ไม่ใช่ textbook equation number ที่เราสร้างขึ้นเอง
10.13 Mixed system: translating masses + massive pulley
ระบบที่มี block เคลื่อนที่เชิงเส้นและ pulley หมุนรอบ fixed axis เป็น synthesis ที่สำคัญมาก เพราะบังคับให้ใช้ mechanics สองภาษาในระบบเดียวกัน
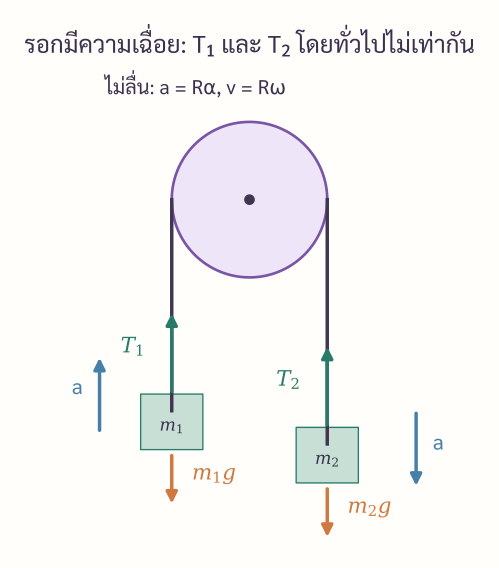
ถ้า string ไม่ลื่น:
สำหรับ Atwood machine ที่ pulley มี moment of inertia :
และ pulley:
แก้พร้อมกัน:
ตรวจ limit:
ได้ massless-pulley result
ได้
นี่คือ sanity check ที่ควรทำทุกครั้ง
Serway §10.8 ใช้ massive-pulley energy system โดยตรง ซึ่ง cross-check ว่า model นี้อยู่ในระดับที่เหมาะกับบท
10.14 Optional Synthesis — Physical pendulum
ส่วนนี้ไม่ใช่ live-core requirement แต่เป็นการเชื่อม Chapters 8–10 ที่สวยมาก
ให้ rigid body pivoted at , center of mass อยู่ห่าง pivot ระยะ .
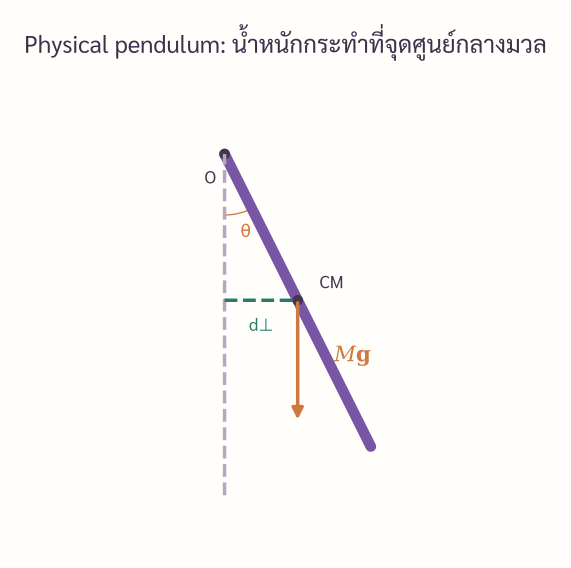
Torque ของ gravity:
Fixed-axis dynamics:
จึงได้ exact nonlinear equation
ถ้า rad,
จึง
เทียบกับ SHM:
และ
สำหรับ uniform rod ยาว pivoted at end:
ดังนั้น
Cross-check: OpenStax University Physics §15.4 Pendulums.
10.15 เลือกวิธีทำอย่างมีกลยุทธ์
ใช้ direct integration เมื่อ
density ไม่ uniform
shape ไม่อยู่ในตารางมาตรฐาน
axis geometry ทำให้ theorem ไม่ช่วย
ใช้ parallel-axis theorem เมื่อ
รู้
แกนใหม่ parallel กับ CM axis
ใช้ torque dynamics เมื่อ
ต้องหา - acceleration - angular acceleration - tension/force - elapsed time
ใช้ energy เมื่อ
ต้องหา - speed/angular speed หลังเปลี่ยน configuration - turning angle - ผลของ variable torque ที่ integrate กับ ได้ง่าย
Teacher note
โจทย์ดีมักไม่ได้ถามว่า “ใช้สูตรอะไร” แต่ถามว่าควร เลือก representation ไหน เพื่อลด unknowns และหลีกเลี่ยง algebra ที่ไม่จำเป็น
10.16 Worked Examples
ตัวอย่าง 10.1 — Same mass, different distribution
มี point masses รวมมวล . Case A วางทั้งหมดที่ radius . Case B วางทั้งหมดที่ radius .
ดังนั้น
ถ้า net torque เท่ากัน,
จึง .
Takeaway: radial redistribution can change rotational response dramatically even when total mass is unchanged.
ตัวอย่าง 10.2 — Nonuniform rod
rod occupies with
Total mass:
จึง
Moment of inertia about :
ดังนั้น
ตัวอย่าง 10.3 — Disk with a concentric hole
uniform disk outer radius มี central hole radius . สำหรับ uniform annulus:
หลัง eliminate surface density ได้
โดย คือ mass ที่เหลือของ annulus.
ตรวจ limits:
: disk
: narrow ring
ตัวอย่าง 10.4 — Massive Atwood pulley
ใช้ equations ใน §10.13 จะได้
ถ้าต้องการ tensions:
และต้องมี เมื่อ , มิฉะนั้น pulley จะไม่มี net torque.
ตัวอย่าง 10.5 — Variable torque และ turning angle
ให้
body เริ่ม rest ที่ .
Work ถึง angle :
ดังนั้น
Maximum speed เกิดเมื่อ torque เปลี่ยน sign:
และ nonzero turning point หาโดย :
ตัวอย่าง 10.6 — Rod physical pendulum
uniform rod length pivoted at end:
ดังนั้น small-angle period:
Sanity check: mass cancels ซึ่งสอดคล้องกับ gravitational/inertial mass cancellation ใน ideal pendulum models.
10.17 Main Exercise — 30 ข้อ
โจทย์ 10.1–10.30 เป็น original authoring ของโครงการ และไม่มีข้อใดเป็น direct substitution ล้วน
Concept / Axis / Scaling
โจทย์ 10.1 — Same mass, not same inertia
วัตถุ A มี mass concentrated at radius และวัตถุ B มี mass concentrated at radius . เปรียบเทียบ และ angular acceleration ถ้าได้รับ torque magnitude เท่ากัน. จากนั้นอธิบายว่าทำไม total mass อย่างเดียวไม่พอใน rotational dynamics.
โจทย์ 10.2 — Axis is part of the quantity
uniform rod ยาว มวล มี . ใช้ parallel-axis theorem หา รอบแกนตั้งฉากผ่านปลายหนึ่ง และอธิบายว่าประโยค “rod นี้มี moment of inertia ” ขาดข้อมูลอะไร.
โจทย์ 10.3 — Why ?
มวลจุด อยู่ที่ . หา contribution ต่อ moment of inertia เกี่ยวกับแกน และเปรียบเทียบกับ . อธิบายเชิง geometry ว่าทำไม coordinate ไม่ควรมีผล.
โจทย์ 10.4 — Perpendicular-axis theorem audit
นักเรียนใช้ กับ uniform solid sphere แล้วสรุปว่า . วิเคราะห์ข้อผิดพลาดโดยชี้ assumption ที่ละเมิด และเปรียบเทียบกับค่าที่ถูกต้องของ solid sphere.
Moment-of-Inertia Calculus & Geometry
โจทย์ 10.5 — Nonuniform rod I
rod อยู่ใน มี . หา เกี่ยวกับแกนตั้งฉากที่ และเขียนคำตอบด้วย เท่านั้น.
โจทย์ 10.6 — Symmetric nonuniform rod
rod อยู่ใน มี . หา total mass และ moment of inertia เกี่ยวกับแกนตั้งฉากผ่าน . Eliminate .
โจทย์ 10.7 — Radially graded disk
uniform-thickness disk รัศมี มี surface density . หา และ แล้วเขียน เพื่อหา .
โจทย์ 10.8 — Uniform annulus
annulus มี inner radius , outer radius , mass . Derive ด้วย direct integration และตรวจ limits กับ .
โจทย์ 10.9 — Rod plus endpoint masses
uniform rod mass , length มี point masses ติดที่ปลายทั้งสอง. หา about perpendicular axis through center และหา fraction ของ total ที่มาจาก point masses.
โจทย์ 10.10 — Concentric hole
uniform disk เดิม outer radius ถูกเจาะ central hole radius . ถ้า mass ที่เหลือคือ , derive about original symmetry axis และอธิบายว่าทำไม coefficient ต่อ เพิ่มขึ้นเมื่อ เพิ่ม.
โจทย์ 10.11 — Parallel-axis theorem proof
เริ่มจาก และพิสูจน์ . ระบุชัดว่าขั้นตอนไหนใช้ definition ของ center of mass.
โจทย์ 10.12 — Perpendicular-axis theorem + square lamina
พิสูจน์ สำหรับ planar lamina. จากนั้น uniform square plate side มี เกี่ยวกับแกนกลางใน plane; หา .
โจทย์ 10.13 — Scaling law
วัตถุสามมิติรูปร่างเหมือนเดิมและ density คงเดิม ถูกขยายทุก length ด้วย factor . หา scaling ของ และ . จากนั้นทำใหม่สำหรับกรณี total mass ถูกบังคับให้คงเดิม.
Fixed-Axis Dynamics / Energy / Work-Power
โจทย์ 10.14 — Time-dependent torque
body moment of inertia เริ่ม rest และมี torque สำหรับ . หา , และค่าที่ . ตรวจ dimension.
โจทย์ 10.15 — Three torques on a disk
uniform disk mass , radius มี force tangential ที่ rim ในทิศบวก, force ที่ radius ในทิศลบ และ torque couple magnitude ในทิศลบ. หา พร้อม sign และหา condition ที่ disk มี .
โจทย์ 10.16 — Massive Atwood pulley
เชื่อมด้วย string ไม่ยืดและไม่ลื่นบน pulley radius , inertia . Derive acceleration และ tensions . ตรวจ limit และ .
โจทย์ 10.17 — Falling mass unwinds a solid cylinder
block mass แขวนด้วย light string พันรอบ fixed-axis solid cylinder mass , radius . String ไม่ลื่น. หา downward acceleration ของ block และ tension. ใช้ .
โจทย์ 10.18 — Linear torque law and turning angle
rigid body inertia เริ่ม rest ที่ ภายใต้ . หา , angle ที่ speed สูงสุด และ nonzero turning angle.
โจทย์ 10.19 — Torque-angle graph
torque เพิ่มเชิงเส้นจาก ที่ ถึง ที่ แล้วลดเชิงเส้นถึง ที่ . Body inertia เริ่ม rest. หา ที่ และ ด้วย area reasoning และเปรียบเทียบ kinetic energies.
โจทย์ 10.20 — Power history
constant torque กระทำกับ body inertia ที่มี initial angular velocity . หา , instantaneous power และพิสูจน์โดย integration ว่างานในเวลา เท่ากับ .
โจทย์ 10.21 — Dynamics vs energy for a massive pulley
สำหรับ Atwood system ในโจทย์ 10.16 เริ่มจาก rest และ ลดระดับ . ใช้ energy หา speed แล้วใช้ constant-acceleration kinematics หา . แสดงว่าได้ผลเหมือน torque-dynamics method.
Olympiad-Style Synthesis
โจทย์ 10.22 — Mass placement under a mean-radius constraint
point masses รวม ถูกวางบน radial segment โดยมี fixed mass-weighted mean radius . (ก) ใช้ convexity ของ อธิบาย configuration ที่ minimize . (ข) แสดงว่า maximum ได้เมื่อ mass อยู่ที่ endpoints และหา ใน terms of .
โจทย์ 10.23 — Off-center circular hole
uniform disk เดิม mass , radius ถูกเจาะ hole radius ซึ่ง center ของ hole อยู่ห่าง center เดิม . หา moment of inertia ของ remaining lamina about original central axis ทั้งใน terms of และ remaining mass .
โจทย์ 10.24 — Infer density exponent
thin disk มี , . Derive as a function of . การวัดให้ ; หา .
โจทย์ 10.25 — Massive Atwood with disk pulley
ใช้ผล general ของโจทย์ 10.16 กับ pulley เป็น uniform disk mass . Derive . ตรวจ limits และ และอธิบาย physical meaning.
โจทย์ 10.26 — One system, two methods
block mass ตกลงระยะ ขณะ string คลายจาก fixed-axis hoop mass , radius . เริ่ม rest. หา speed หลังตก ด้วย (i) force/torque equations และ kinematics, (ii) energy. แสดง algebraic equivalence.
โจทย์ 10.27 — Angle-dependent drive
body inertia เริ่ม rest ที่ และได้รับ โดย law นี้ใช้ต่อเนื่อง. Derive maximum angular speed และ turning angle; จากนั้นเขียน effective potential โดยเลือก และตีความ stable equilibrium.
โจทย์ 10.28 — Physical pendulum: uniform rod
uniform rod length pivoted at one end oscillatesด้วย small angle. Derive period จาก torque + moment of inertia โดยไม่เริ่มจากสูตร physical pendulum สำเร็จ. เปรียบเทียบกับ simple pendulum length .
โจทย์ 10.29 — Same torque through same angle
สอง bodies มี เริ่ม rest และแต่ละอันถูก constant torque magnitude เดียวกันผ่าน angle . หา ratio ของ final kinetic energies, angular speeds, angular accelerations และ elapsed times. อธิบายว่าปริมาณใด independent of .
โจทย์ 10.30 — Design an annular flywheel
uniform annular flywheel outer radius , mass , inner radius ต้องการ moment of inertia . หา และช่วงของ ที่สร้างได้จริงสำหรับ . อธิบาย limits ของ design.
10.18 Cheat Sheet — สูตรพร้อมเงื่อนไข
ต้องระบุแกน
เฉพาะ parallel axes โดย known axis ผ่าน CM
เฉพาะ planar lamina
fixed-axis rigid-body dynamics
เมื่อ torque เป็น conservative ใน angular coordinate
10.19 Reference Notes
แหล่งต่อไปนี้ถูกเปิดตรวจสำหรับ Chapter 10:
Young, H. D., & Freedman, R. A., University Physics with Modern Physics, 15th ed., SI units: Ch.9 §§9.4–9.6; Ch.10 §§10.2, 10.4.
Serway, R. A., & Jewett, J. W., Physics for Scientists and Engineers with Modern Physics, 10th ed.: Ch.10 §§10.5–10.8.
Tipler, P. A., & Mosca, G., Physics for Scientists and Engineers with Modern Physics, 6th ed.: Ch.9 §§9-2–9-4.
OpenStax, University Physics Volume 1: moment-of-inertia calculations, parallel-axis theorem, fixed-axis rotational dynamics and §15.4 Pendulums.
TU Delft university mechanics text / Physics LibreTexts mirror: perpendicular-axis theorem and planar-domain proof.
โจทย์ 10.1–10.30, worked-example statements, figures และการจัดลำดับคำอธิบายในบทนี้เป็น original authoring ของโครงการ เว้นแต่ระบุชัดเจนเป็นอย่างอื่น.
Scope boundary: angular momentum, , และ conservation of angular momentum ถูกสงวนไว้ Chapter 11. General 3D rigid-body dynamics, inertia tensor และ Euler equations อยู่นอกขอบเขต Part 2 นี้.