m·กลศาสตร์ ๑–๒สอวน. ค่าย 1 · PHYSICS
กลศาสตร์ 1 · บทที่ 2
CLASSICAL MECHANICS · VOLUME 1 · 2569
02

การเคลื่อนที่หลายมิติแบบไม่คงเร่ง

2D/3D Non-Uniform Motion

เลือกตัวแปรให้เหมาะกับความเร่ง แล้วประกอบการเคลื่อนที่จากแต่ละองค์ประกอบ

วิทยาการ: นายสาธิต ศิริวัชน์ (Mr.Satit Siriwach) AKA.COOLNUT

CORE EQUATIONS

สมการหลัก · เก็บไว้เป็นเข็มทิศ

𝒗=d𝒓dt,𝒂=d𝒗dt,d𝒓=𝒗dt\mathbf v=\frac{d\mathbf r}{dt},\quad \mathbf a=\frac{d\mathbf v}{dt},\quad d\mathbf r=\mathbf v\,dt

หาอนุพันธ์แยกองค์ประกอบเมื่อฐาน Cartesian คงที่

2.1 Vector kinematics
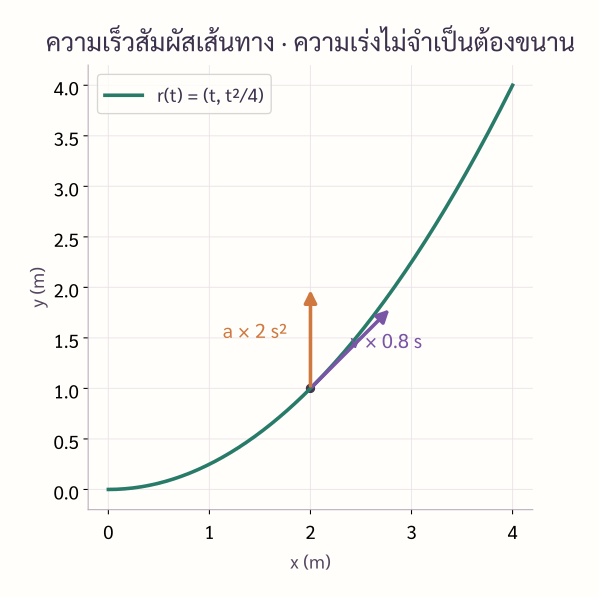
r(t)=x(t)i+y(t)j+z(t)kr \left(t\right) = x \left(t\right) i + y \left(t\right) j + z \left(t\right) k

v(t)=drdt,a(t)=dvdtv \left(t\right) = \frac{\mathrm{d}r}{\mathrm{d}t} , a \left(t\right) = \frac{\mathrm{d}v}{\mathrm{d}t}

v(t)=v0+∫t0ta(τ)dτ,r(t)=r0+∫t0tv(τ)dτv \left(t\right) = v_{0} + \int _{t_{0}}^{t} a \left(\tau \right) \mathrm{d}\tau , r \left(t\right) = r_{0} + \int _{t_{0}}^{t} v \left(\tau \right) \mathrm{d}\tau

เส้นทางตัวอย่าง r=(t,t²/4): ความเร็ว (1,t/2) สัมผัสเส้นทาง ส่วนความเร่ง (0,1/2) ชี้ขึ้นและไม่ขนานกับความเร็วทั่วไป
อ่านภาพ: เส้นทางตัวอย่าง r=(t,t24)r = \left(t , \frac{t^{2}}{4}\right): ความเร็ว (1,t2)\left(1 , \frac{t}{2}\right) สัมผัสเส้นทาง ส่วนความเร่ง (0,1/2) ชี้ขึ้นและไม่ขนานกับความเร็วทั่วไป

ลองสังเกต: ตำแหน่ง ความเร็ว และความเร่งต้องชี้ทิศเดียวกันหรือไม่?

2.2 Differential displacement: dr=vdtd r = v \mathrm{d}t

dr=vdtd r = v \mathrm{d}t

drd r คือเวกเตอร์การกระจัดเล็กมากที่สัมผัสกับเส้นทางจริง ณ จุดนั้น. มันมีทิศเดียวกับ vv เมื่อ dt>0\mathrm{d}t > 0 และเป็นวัตถุดิบสำคัญของการรวมปริมาณตามเส้นทางใน Part 2.
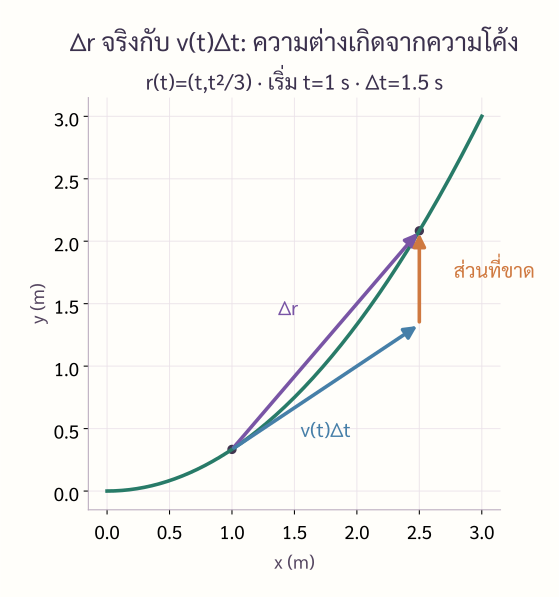
ส่วนโค้งจริงกับเส้นสัมผัสเริ่มต้น: Δr คือเส้นเชื่อมสองตำแหน่ง ส่วน v(t)Δt เป็นการประมาณตามเส้นสัมผัส
อ่านภาพ: ส่วนโค้งจริงกับเส้นสัมผัสเริ่มต้น: Δr\Delta r คือเส้นเชื่อมสองตำแหน่ง ส่วน v(t)Δtv \left(t\right) \Delta t เป็นการประมาณตามเส้นสัมผัส

ลองสังเกต: เมื่อลด Δt\Delta t ครึ่งหนึ่ง ช่องว่างจากความโค้งเปลี่ยนอย่างไร?

2.3 กรณี a=a(t)a = a \left(t\right)

v(t)=v0+∫a(t)dtv \left(t\right) = v_{0} + \int a \left(t\right) \mathrm{d}t

r(t)=r0+∫v(t)dtr \left(t\right) = r_{0} + \int v \left(t\right) \mathrm{d}t

นี่เป็นเส้นทางที่ตรงที่สุดเมื่อโจทย์ให้ความเร่งเป็นฟังก์ชันของเวลา. ในหลายมิติให้ทำเป็นองค์ประกอบ ax(t),ay(t),az(t)a_{x} \left(t\right) , a_{y} \left(t\right) , a_{z} \left(t\right).

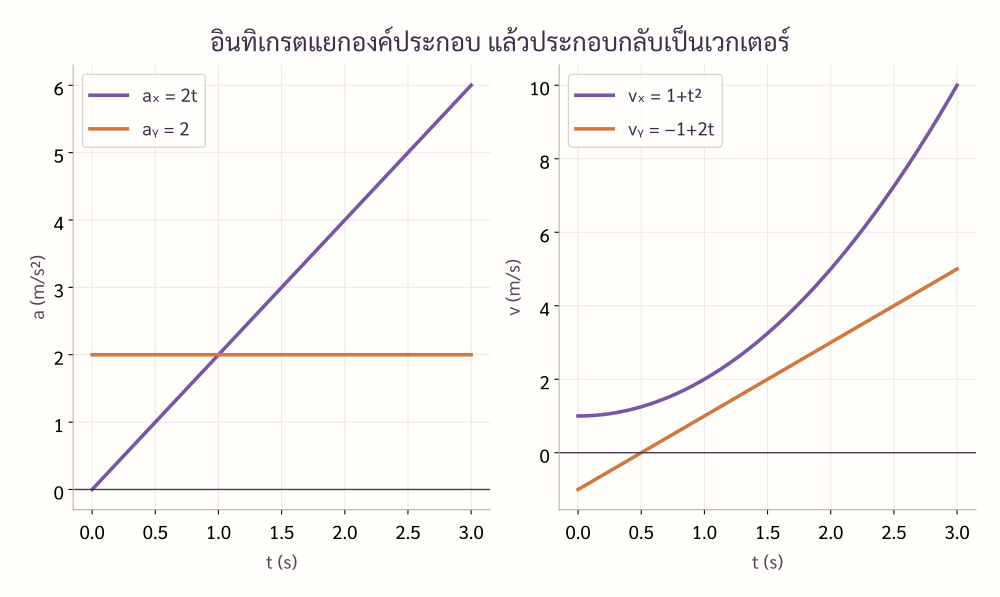
ตัวอย่าง aₓ=2t และ aᵧ=2, v₀=(1,−1): อินทิเกรตแต่ละแกนได้ vₓ=1+t² และ vᵧ=−1+2t
อ่านภาพ: ตัวอย่าง ax=2ta_{x} = 2 t และ ay=2,v0=(1,−1)a_{y} = 2 , v_{0} = \left(1 , - 1\right): อินทิเกรตแต่ละแกนได้ vx=1+t2v_{x} = 1 + t^{2} และ vy=−1+2tv_{y} = - 1 + 2 t

ลองสังเกต: ค่าเริ่มต้นของแต่ละองค์ประกอบอยู่ตรงไหนบนกราฟ?

2.4 กรณี a=a(x)a = a \left(x\right) — เฉพาะการเคลื่อนที่ 1 มิติ

a=dvdt=(dvdx)(dxdt)=vdvdxa = \frac{\mathrm{d}v}{\mathrm{d}t} = \left(\frac{\mathrm{d}v}{\mathrm{d}x}\right) \left(\frac{\mathrm{d}x}{\mathrm{d}t}\right) = \frac{v \mathrm{d}v}{\mathrm{d}x}

vdv=a(x)dxv \mathrm{d}v = a \left(x\right) \mathrm{d}x

12(v2−v02)=∫x0xa(ξ)dξ\frac{1}{2} \left(v^{2} - v_{0}^{2}\right) = \int _{x_{0}}^{x} a \left(\xi \right) \mathrm{d}\xi

สมการนี้เป็นผลจาก chain rule และเป็นรากฐานเชิงคณิตศาสตร์ที่ภายหลังเชื่อมได้กับงาน-พลังงานใน 1D.
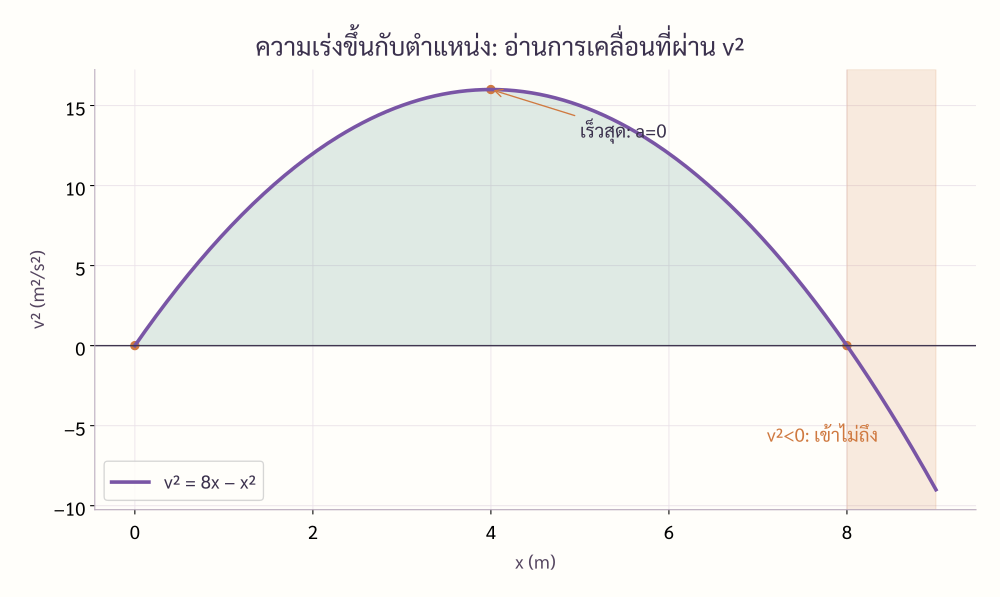
ตัวอย่าง a=4−x, v(0)=0 ให้ v²=8x−x²: เดินจาก 0 ถึง 8 m และอัตราเร็วสูงสุดที่ 4 m
อ่านภาพ: ตัวอย่าง a=4−x,v(0)=0a = 4 - x , v \left(0\right) = 0 ให้ v2=8x−x2v^{2} = 8 x - x^{2}: เดินจาก 0 ถึง 8m8 \mathrm{m} และอัตราเร็วสูงสุดที่ 4m4 \mathrm{m}

ลองสังเกต: เหตุใด v2v^{2} ติดลบทางขวาของจุดวกกลับจึงไม่ใช่การเคลื่อนที่ที่เข้าถึงได้?

2.5 กรณี a=a(v)a = a \left(v\right) — 1D

dt=dva(v)\mathrm{d}t = \frac{\mathrm{d}v}{a} \left(v\right)

ถ้าโจทย์ถามเวลาในการเปลี่ยนความเร็วจาก v0v_{0} ไป v1v_{1} และความเร่งขึ้นกับ vv โดยตรง สามารถแยกตัวแปรแล้วอินทิเกรตได้. ต้องระวังจุดที่ a(v)=0a \left(v\right) = 0 เพราะอาจทำให้อินทิกรัลไม่ลู่เข้า.

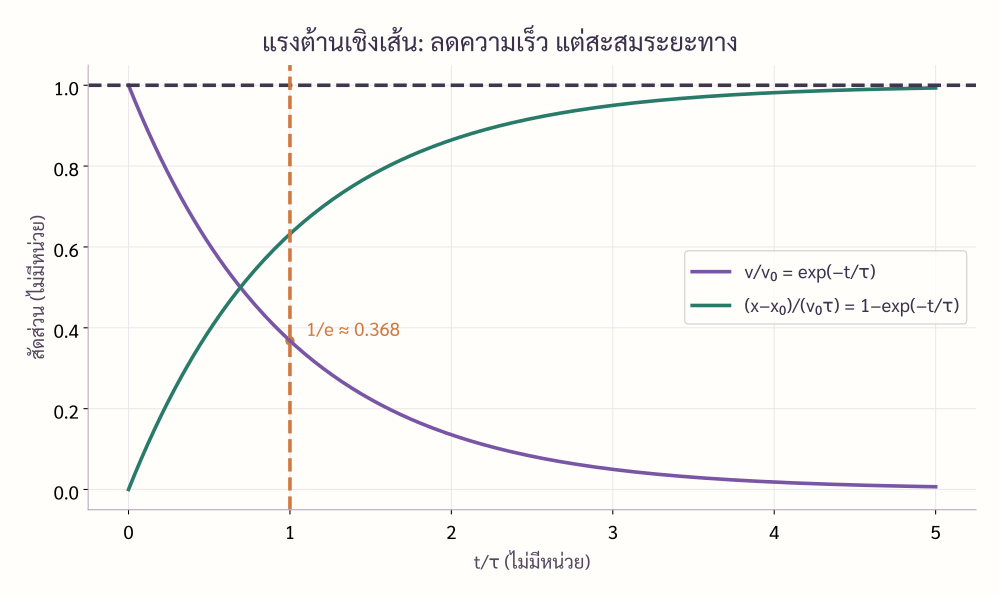
ความเร็วลดแบบ exponential: v/v₀=e^(−t/τ), การกระจัดสะสมเข้าใกล้ v₀τ แม้ความเร็วไม่เป็นศูนย์ที่เวลาจำกัด
อ่านภาพ: ความเร็วลดแบบ exponential: vv0=e−t/τ\frac{v}{v_{0}} = e^{- t / \tau }, การกระจัดสะสมเข้าใกล้ v0τv_{0} \tau แม้ความเร็วไม่เป็นศูนย์ที่เวลาจำกัด

ลองสังเกต: ความเร็วเข้าใกล้ศูนย์หมายถึงระยะทางทั้งหมดเป็นอนันต์เสมอหรือไม่?

2.6 Parametric motion ใน 2D/3D

r(t)=x(t)i+y(t)j+z(t)kr \left(t\right) = x \left(t\right) i + y \left(t\right) j + z \left(t\right) k

เส้นทางจริงอาจอธิบายด้วยพารามิเตอร์ tt โดยไม่ต้องกำจัด tt ออกเสมอ. สำหรับการหา vv และ aa การคงรูปพาราเมตริกมักสะดวกกว่า.

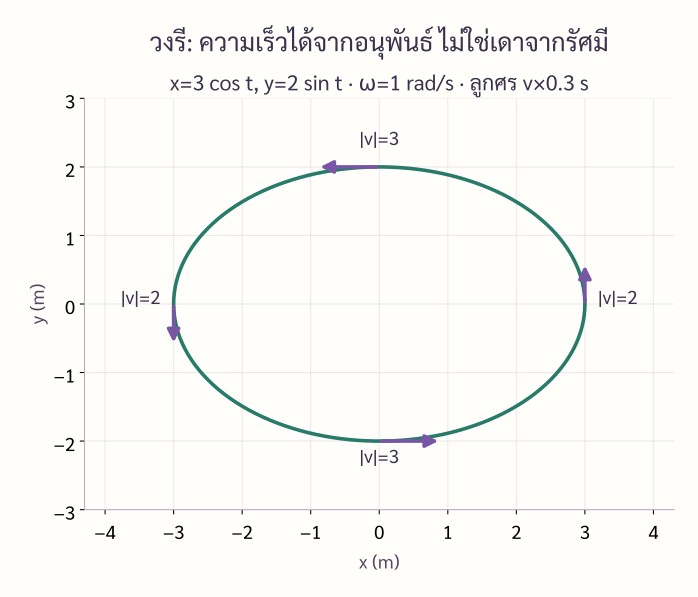
วงรี x=3 cos t, y=2 sin t: ลูกศรความเร็วจากอนุพันธ์ยาวกว่าที่ปลายแกนสั้น ความเร็วแสดงด้วยสเกล 0.3 s
อ่านภาพ: วงรี x=3cos⁡t,y=2sintx = 3 \cos t , y = 2 \mathrm{s} i n t: ลูกศรความเร็วจากอนุพันธ์ยาวกว่าที่ปลายแกนสั้น ความเร็วแสดงด้วยสเกล 0.3s0.3 \mathrm{s}

ลองสังเกต: ทำไมความเร็วมากสุดไม่อยู่ที่ตำแหน่งไกล origin ที่สุด?

Example 2 — Delivery drone ใน 3D

2.7 Scalar field และ Vector field — รู้จักภาษาไว้ก่อน

scalar field: ϕ=ϕ(x,y,z)\phi = \phi \left(x , y , z\right)

vector field: F=F(x,y,z)F = F \left(x , y , z\right)

ฟังก์ชันในบทก่อนส่วนใหญ่ขึ้นกับเวลา. แต่ในฟิสิกส์ปริมาณอาจขึ้นกับ “ตำแหน่งในอวกาศ” ด้วย เช่น อุณหภูมิ T(r)T \left(r\right) เป็น scalar field และสนามแรง F(r)F \left(r\right) เป็น vector field.

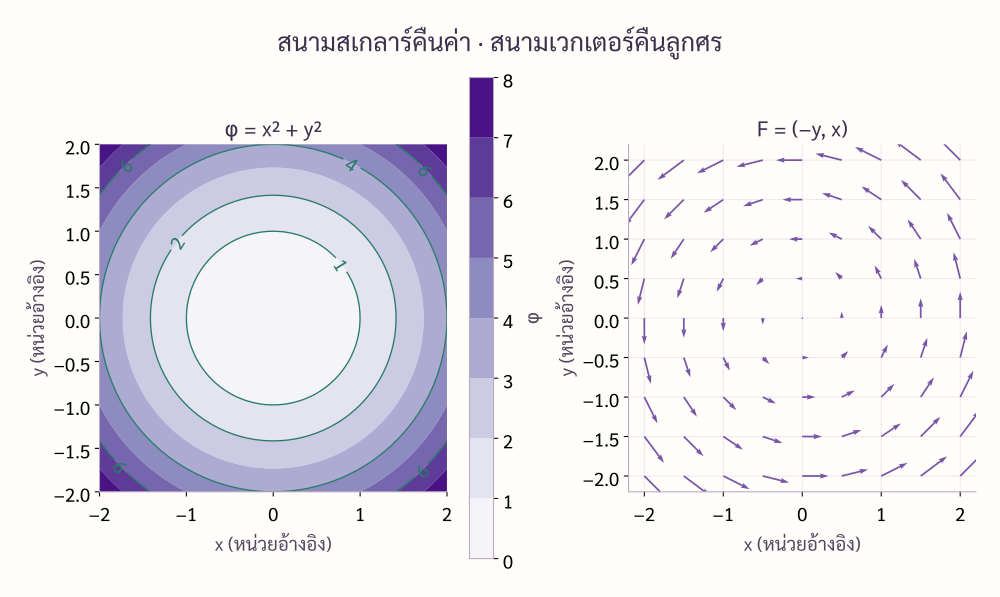
ซ้ายเป็นสนามสเกลาร์ φ=x²+y² มีเส้นระดับและค่าสี ขวาเป็นสนามเวกเตอร์ F=(−y,x) พร้อมลูกศรที่สี่แกนหลัก; พิกัดแสดงในหน่วยอ้างอิง
อ่านภาพ: ซ้ายเป็นสนามสเกลาร์ ϕ=x2+y2\phi = x^{2} + y^{2} มีเส้นระดับและค่าสี ขวาเป็นสนามเวกเตอร์ F=(−y,x)F = \left(- y , x\right) พร้อมลูกศรที่สี่แกนหลัก; พิกัดแสดงในหน่วยอ้างอิง

ลองสังเกต: สนามสเกลาร์คืนค่าอะไร ต่างจากลูกศรของสนามเวกเตอร์อย่างไร?

2.8 Cheat Sheet — บทที่ 2

  • หลายมิติ: v=drdtv = \frac{\mathrm{d}r}{\mathrm{d}t} และ a=dvdta = \frac{\mathrm{d}v}{\mathrm{d}t}

  • dr=vdtd r = v \mathrm{d}t เป็นเวกเตอร์การกระจัดเล็กตามเส้นทาง

  • a=a(t)a = a \left(t\right): อินทิเกรตตามเวลา

  • a=a(x):a=vdvdxa = a \left(x\right) : a = \frac{v \mathrm{d}v}{\mathrm{d}x} ใช้เฉพาะ 1D

  • a=a(v):dt=dva(v)a = a \left(v\right) : \mathrm{d}t = \frac{\mathrm{d}v}{a} \left(v\right) ใน 1D

  • field คือปริมาณที่กำหนดค่าให้ทุกตำแหน่งในบริเวณหนึ่ง

แบบฝึกหัดท้ายบทที่ 2 — Main Exercise 30 ข้อ

Vector Kinematics

ข้อ 2.1

ให้ a(t)=2ti+6j(ms2),v(0)=i−2jmsa \left(t\right) = 2 t i + 6 j \left(\frac{\mathrm{m}}{\mathrm{s}^{2}}\right) , v \left(0\right) = i - \frac{2 j \mathrm{m}}{\mathrm{s}} และ r(0)=3i+jmr \left(0\right) = 3 i + j m. จงหา v(t),r(t)v \left(t\right) , r \left(t\right) และตำแหน่งที่ t=2st = 2 \mathrm{s}.

[v=(1+t2)i+(−2+6t)jms;r=(3+t+t33)i+(1−2t+3t2)jm;r(2)=(233)i+9jm.]\left[v = \left(1 + t^{2}\right) i + \frac{\left(- 2 + 6 t\right) j \mathrm{m}}{\mathrm{s}} ; r = \left(3 + t + \frac{t^{3}}{3}\right) i + \left(1 - 2 t + 3 t^{2}\right) j m ; r \left(2\right) = \left(\frac{23}{3}\right) i + 9 j m .\right]

ดูคำตอบ ข้อ 2.1 →

ข้อ 2.2

อนุภาคมี r(t)=3cos⁡ti+3sin⁡tj+4tk(m)r \left(t\right) = 3 \cos t i + 3 \sin t j + 4 t k \left(m\right). จงหา v,av , a, speed และ v⋅av \cdot a. อธิบายว่าเหตุใด speed คงที่แม้ a≠0a \ne 0.

[v=(−3sint,3cost,4),a=(−3cost,−3sint,0)v = \left(- 3 \sin t , 3 \cos t , 4\right) , a = \left(- 3 \cos t , - 3 \sin t , 0\right), speed=5ms,v⋅a=0.= \frac{5 \mathrm{m}}{\mathrm{s}} , v \cdot a = 0 .]

ดูคำตอบ ข้อ 2.2 →

ข้อ 2.3

ให้ v(t)=ti+t2j+t3kv \left(t\right) = t i + t^{2} j + t^{3} k. จงหา displacement จาก t=0t = 0 ถึง 2s2 \mathrm{s} และ average velocity ในช่วงเดียวกัน.

[Δr=2i+(83)j+4km;vavg=i+(43)j+2kms.]\left[\Delta r = 2 i + \left(\frac{8}{3}\right) j + 4 k m ; v_{\mathrm{avg}} = i + \left(\frac{4}{3}\right) j + \frac{2 k \mathrm{m}}{\mathrm{s}} .\right]

ดูคำตอบ ข้อ 2.3 →

ข้อ 2.4

อนุภาคมี v=(2t)i+(3−t)jv = \left(2 t\right) i + \left(3 - t\right) j. จงหาเวลาที่ speed stationary และตัดสินว่าเป็น minimum หรือ maximum.

[speed stationary ที่ t=0.600st = 0.600 \mathrm{s} และเป็น minimum; speedmin=65≈2.683ms.\mathrm{speed}_{\mathrm{min}} = \frac{6}{\sqrt{5}} \approx \frac{2.683 \mathrm{m}}{\mathrm{s}} .]

ดูคำตอบ ข้อ 2.4 →

ข้อ 2.5

ให้ a(t)=a0cos⁡(ωt)i+a0sin⁡(ωt)ja \left(t\right) = a_{0} \cos \left(\omega t\right) i + a_{0} \sin \left(\omega t\right) j และ v(0)=0v \left(0\right) = 0. จงหา v(t)v \left(t\right) และแสดงว่า trajectory ของ velocity-space เป็นวงกลมที่เลื่อนศูนย์.

1D Chain Rule: a=a(x)a = a \left(x\right)

[เมื่อ ω≠0:v=(a0ω)sin⁡ωti+(a0ω)(1−cosωt)j\omega \ne 0 : v = \left(\frac{a_{0}}{\omega }\right) \sin \omega t i + \left(\frac{a_{0}}{\omega }\right) \left(1 - \cos \omega t\right) j; velocity-space มีศูนย์กลาง (0,a0ω)\left(0 , \frac{a_{0}}{\omega }\right) และรัศมี |a0ω|\left|\frac{a_{0}}{\omega }\right| (เสื่อมเป็นจุดเมื่อ a0=0a_{0} = 0).]

ดูคำตอบ ข้อ 2.5 →

ข้อ 2.6

การเคลื่อนที่ 1D มี aa(xx)=6−2x= 6 - 2 x (ms2\frac{\mathrm{m}}{\mathrm{s}^{2}} เมื่อ xx เป็น mm), v=2msv = \frac{2 \mathrm{m}}{\mathrm{s}} ที่ x=0x = 0. หา speed ที่ x=2mx = 2 \mathrm{m}.

[speed ที่ x=2mx = 2 \mathrm{m} คือ 25≈4.47ms.2 \sqrt{5} \approx \frac{4.47 \mathrm{m}}{\mathrm{s}} .]

ดูคำตอบ ข้อ 2.6 →

ข้อ 2.7

วัตถุ 1D เริ่มที่ x=0x = 0 ด้วย speed v0v_{0} และมี a(x)=−kxa \left(x\right) = - k x โดย k>0k > 0 (หน่วย s−2s^{-2}). จงหา v2(x)v^{2} \left(x\right) และ turning point แรกทาง +x+ x.

[v2(x)=v02−kx2v^{2} \left(x\right) = v_{0}^{2} - k x^{2}; turning point แรกทาง +x+ x คือ x=v0k.x = \frac{v_{0}}{\sqrt{k}} .]

ดูคำตอบ ข้อ 2.7 →

ข้อ 2.8

ให้ a(x)=Axa \left(x\right) = \frac{A}{x} สำหรับ x>0x > 0 โดย AA มีหน่วย m2s2\frac{m^{2}}{s^{2}}. ถ้า v=v1v = v_{1} ที่ x=x1x = x_{1} จงหา v(x)v \left(x\right) ในรูป logarithm.

[v(x)=±v12+2Aln⁡(xx1)v \left(x\right) = \pm \sqrt{v_{1}^{2} + 2 A \ln \left(\frac{x}{x_{1}}\right)}; speed =v12+2Aln⁡(xx1)= \sqrt{v_{1}^{2} + 2 A \ln \left(\frac{x}{x_{1}}\right)} ในบริเวณที่วงเล็บไม่ลบ.]

ดูคำตอบ ข้อ 2.8 →

ข้อ 2.9

ให้ a(x)=a0(1−xL)a \left(x\right) = a_{0} \left(1 - \frac{x}{L}\right), เริ่มจากหยุดนิ่งที่ x=0x = 0. จงหา (ก) ตำแหน่งที่ speed มากสุด (ข) vmax2v_{\mathrm{max}}^{2} และ (ค) จุดหยุดถัดไปถ้าสมการใช้ต่อเนื่อง.

[speed สูงสุดที่ x=L;vmax2=a0Lx = L ; v_{\mathrm{max}}^{2} = a_{0} L; จุดหยุดถัดไป x=2L.x = 2 L .]

ดูคำตอบ ข้อ 2.9 →

ข้อ 2.10

อธิบายอย่างเป็นเหตุผลว่าทำไมสูตร a=vdvdxa = \frac{v \mathrm{d}v}{\mathrm{d}x} ไม่ใช่สมการเวกเตอร์ทั่วไปใน 2D/3D และระบุเงื่อนไขที่ทำให้ใช้ได้อย่างปลอดภัย.

Velocity-Dependent Acceleration

[ax=vxdvxdxa_{x} = \frac{v_{x} \mathrm{d}v_{x}}{\mathrm{d}x} ใช้กับความเร็วมีเครื่องหมายตามแกนตรง xx บนช่วงที่เขียน vx(x)v_{x} \left(x\right) ได้; ถ้าใช้ระยะตามเส้นโค้ง ss สูตร vdvds\frac{v \mathrm{d}v}{\mathrm{d}s} ให้เฉพาะความเร่งสัมผัส ไม่ใช่เวกเตอร์ความเร่งทั้งหมด.]

ดูคำตอบ ข้อ 2.10 →

ข้อ 2.11

ใน 1D ให้ a(v)=−kv,k>0a \left(v\right) = - k v , k > 0 และ v(0)=v0>0v \left(0\right) = v_{0} > 0. หา v(t)v \left(t\right) และระยะทาง x(t)−x0x \left(t\right) - x_{0}.

[v(t)=v0e−kt;x−x0=(v0k)(1−e−kt).]\left[v \left(t\right) = v_{0} e^{- k t} ; x - x_{0} = \left(\frac{v_{0}}{k}\right) \left(1 - e^{- k t}\right) .\right]

ดูคำตอบ ข้อ 2.11 →

ข้อ 2.12

ให้ a(v)=−cv2,c>0,v(0)=v0>0a \left(v\right) = - c v^{2} , c > 0 , v \left(0\right) = v_{0} > 0. จงหา v(t)v \left(t\right) และเวลาที่ speed ลดเหลือ v02\frac{v_{0}}{2}.

[v=v01+cv0t;t1/2=1cv0.]\left[v = \frac{v_{0}}{1 + c v_{0} t} ; t_{1 / 2} = \frac{1}{c v_{0}} .\right]

ดูคำตอบ ข้อ 2.12 →

ข้อ 2.13

ให้ dvdt=g−βv\frac{\mathrm{d}v}{\mathrm{d}t} = g - \beta v โดย g,β>0g , \beta > 0 และ v(0)=0v \left(0\right) = 0. จงหา v(t)v \left(t\right) และ terminal speed.

[v(t)=(gβ)(1−e−βt)v \left(t\right) = \left(\frac{g}{\beta }\right) \left(1 - e^{- \beta t}\right); terminal speed =gβ.= \frac{g}{\beta } .]

ดูคำตอบ ข้อ 2.13 →

ข้อ 2.14

ให้ dvdt=a0(1−vV),v(0)=vi\frac{\mathrm{d}v}{\mathrm{d}t} = a_{0} \left(1 - \frac{v}{V}\right) , v \left(0\right) = v_{i}. จงหา v(t)v \left(t\right) และบอกว่าคำตอบเปลี่ยนอย่างไรถ้า vi>Vv_{i} > V.

[v=V+(vi−V)e−a0t/Vv = V + \left(v_{i} - V\right) e^{- a_{0} t / V}; ถ้า vi>Vv_{i} > V จะลดลงแบบ exponential เข้าหา V.V .]

ดูคำตอบ ข้อ 2.14 →

ข้อ 2.15

ให้ a(v)=−k(v−vc),v(0)=v0a \left(v\right) = - k \left(v - v_{c}\right) , v \left(0\right) = v_{0}. หาเวลาที่ |v−vc|\left|v - v_{c}\right| ลดเหลือ 10% ของค่าเริ่มต้น.

Parametric Motion

[t=ln⁡10kt = \frac{\ln 10}{k} เมื่อ k>0k > 0 และ v0≠vcv_{0} \ne v_{c}; ถ้า v0=vcv_{0} = v_{c} ส่วนต่างเป็นศูนย์ตลอด จึงไม่มีเวลาลดเหลือ 10% ที่เฉพาะเจาะจง.]

ดูคำตอบ ข้อ 2.15 →

ข้อ 2.16

ให้ r(u)=L[u2i+u3j]r \left(u\right) = L \left[u^{2} i + u^{3} j\right] โดย LL เป็นค่าคงที่ที่มีหน่วยความยาว และ u=tTu = \frac{t}{T} ไม่มีหน่วย. จงหา v(t),a(t)v \left(t\right) , a \left(t\right) และอธิบายบทบาทของ parameter uu เทียบกับเวลา.

[v=L[(2tT2)i+(3t2T3)j];a=L[(2T2)i+(6tT3)j];uv = L \left[\left(\frac{2 t}{T^{2}}\right) i + \left(\frac{3 t^{2}}{T^{3}}\right) j\right] ; a = L \left[\left(\frac{2}{T^{2}}\right) i + \left(\frac{6 t}{T^{3}}\right) j\right] ; u ระบุ geometry, TT เป็น time scale และ LL เป็น length scale.]

ดูคำตอบ ข้อ 2.16 →

ข้อ 2.17

เส้นทาง ellipse กำหนด r(t)=acos⁡ωti+bsin⁡ωtjr \left(t\right) = a \cos \omega t i + b \sin \omega t j. จงหา speed และเวลาที่ speed มากสุด/น้อยสุดในหนึ่งคาบเมื่อ a>b>0a > b > 0.

[speed=|ω|a2sin⁡2ωt+b2cos⁡2ωt;max⁡=a|ω|= \left|\omega \right| \sqrt{a^{2} \sin ^{2} \omega t + b^{2} \cos ^{2} \omega t} ; \max = a \left|\omega \right| ที่ ωt=π2,3π2;min⁡=b|ω|\omega t = \frac{\pi }{2} , \frac{3 \pi }{2} ; \min = b \left|\omega \right| ที่ ωt=0,π.\omega t = 0 , \pi .]

ดูคำตอบ ข้อ 2.17 →

ข้อ 2.18

ให้ r(t)=ti+t2j+t3kr \left(t\right) = t i + t^{2} j + t^{3} k. จงหา arc-length rate dsdt\frac{\mathrm{d}s}{\mathrm{d}t} และหาค่า ณ t=1t = 1 โดยไม่ต้องคำนวณ arc length ทั้งเส้น.

[dsdt=1+4t2+9t4\frac{\mathrm{d}s}{\mathrm{d}t} = \sqrt{1 + 4 t^{2} + 9 t^{4}}; ที่ t=1t = 1 เท่ากับ 14\sqrt{14} (หน่วยความเร็ว).]

ดูคำตอบ ข้อ 2.18 →

ข้อ 2.19

โดรนต้องผ่านจุด R=(6,4,2)mR = \left(6 , 4 , 2\right) m ที่เวลา T=2sT = 2 \mathrm{s} ภายใต้ acceleration คงที่ a=(1,−1,0)ms2a = \frac{\left(1 , - 1 , 0\right) \mathrm{m}}{\mathrm{s}^{2}} และ r(0)=0r \left(0\right) = 0. หา v0v_{0} และตรวจ v(T)v \left(T\right).

[v0=2i+3j+kms;v(2)=4i+j+kms.]\left[v_{0} = 2 i + 3 j + \frac{k \mathrm{m}}{\mathrm{s}} ; v \left(2\right) = 4 i + j + \frac{k \mathrm{m}}{\mathrm{s}} .\right]

ดูคำตอบ ข้อ 2.19 →

ข้อ 2.20

ให้ v(t)=(1+t)i+(2−t)jv \left(t\right) = \left(1 + t\right) i + \left(2 - t\right) j และ r(0)=0r \left(0\right) = 0. หา trajectory y(x)y \left(x\right) โดยกำจัด tt และระบุช่วงที่ x(t)x \left(t\right) monotonic สำหรับ t≥0t \ge 0.

Scalar / Vector Fields

[สำหรับ t≥0:y(x)=3(1+2x−1)−xt \ge 0 : y \left(x\right) = 3 \left(\sqrt{1 + 2 x} - 1\right) - x และ x(t)x \left(t\right) monotonic increasing ตลอด.]

ดูคำตอบ ข้อ 2.20 →

ข้อ 2.21

จำแนกปริมาณต่อไปนี้เป็น scalar field, vector field หรือ trajectory quantity: T(x,y,z),F(x,y,z)T \left(x , y , z\right) , F \left(x , y , z\right), speed v(t),r(t)v \left(t\right) , r \left(t\right), pressure p(x,y)p \left(x , y\right). อธิบาย input/output ของแต่ละตัว.

[TT และ pp เป็น scalar fields; FF เป็น vector field; speed v(t)v \left(t\right) เป็น trajectory scalar; r(t)r \left(t\right) เป็น trajectory vector.]

ดูคำตอบ ข้อ 2.21 →

ข้อ 2.22

ให้ F(x,y)=(−y)i+xjF \left(x , y\right) = \left(- y\right) i + x j. จงหาทิศของ FF ที่ (2,0),(0,2),(-2,0),(0,-2) และอธิบาย pattern โดยไม่คำนวณ curl.

[ทิศตามลำดับคือ +y,−x,−y,+x+ y , - x , - y , + x; pattern เป็นสนามวนทวนเข็มนาฬิกาและตั้งฉากกับ radial direction.]

ดูคำตอบ ข้อ 2.22 →

ข้อ 2.23

ให้ F(x,y)=k(xi+yj)F \left(x , y\right) = k \left(x i + y j\right) โดย kk มีหน่วย Nm\frac{N}{m}. เปรียบเทียบขนาดและทิศของแรงที่จุด A=(1,2)mA = \left(1 , 2\right) m และ B=(−2,−4)mB = \left(- 2 , - 4\right) m.

[FA=k(i+2j),FB=−2k(i+2j);|FB|=2|FA|.]\left[F_{A} = k \left(i + 2 j\right) , F_{B} = - 2 k \left(i + 2 j\right) ; \left|F_{B}\right| = 2 \left|F_{A}\right| .\right]

ดูคำตอบ ข้อ 2.23 →

ข้อ 2.24

แรง field เขียน F=(αx2)i+(βy)jF = \left(\alpha x^{2}\right) i + \left(\beta y\right) j. ถ้า x,yx , y มีหน่วย mm จงหาหน่วยของ α\alpha และ β\beta เพื่อให้ FF มีหน่วย NN และอธิบายเหตุผลที่การเขียน coefficient แบบไร้หน่วยอาจทำให้ dimensional analysis พัง.

Synthesis & Olympiad Style

[[α]=Nm−2\left[\alpha \right] = N m^{-2} และ [β]=Nm−1.\left[\beta \right] = N m^{-1} .]

ดูคำตอบ ข้อ 2.24 →

ข้อ 2.25

ใน 1D ให้ v(x)=v0(1+xL)−1v \left(x\right) = v_{0} \left(1 + \frac{x}{L}\right)^{- 1}. จงหา a(x)a \left(x\right) โดย chain rule และบอก sign สำหรับ x>−Lx > - L.

[a(x)=−(v02L)(1+xL)−3a \left(x\right) = - \left(\frac{v_{0}^{2}}{L}\right) \left(1 + \frac{x}{L}\right)^{-3}; สำหรับ L>0L > 0 และ x>−Lx > - L มี a<0.a < 0 .]

ดูคำตอบ ข้อ 2.25 →

ข้อ 2.26

ให้ v(t)=Vtanh⁡(tτ)v \left(t\right) = V \tanh \left(\frac{t}{\tau }\right) ใน 1D. จงหา a(v)a \left(v\right) โดยกำจัด tt.

[a(v)=(Vτ)[1−(vV)2].]\left[a \left(v\right) = \left(\frac{V}{\tau }\right) \left[1 - \left(\frac{v}{V}\right)^{2}\right] .\right]

ดูคำตอบ ข้อ 2.26 →

ข้อ 2.27

อนุภาคมี r(t)=(t2,t3)r \left(t\right) = \left(t^{2} , t^{3}\right). จงหาเวลาที่ acceleration ตั้งฉากกับ position vector สำหรับ t>0t > 0 และแปลความหมายเชิง geometry.

[ไม่มี t>0t > 0 ที่ a⟂ra \perp r; สำหรับ t>0t > 0 acceleration มี radial projection ออกเป็นบวกตลอด.]

ดูคำตอบ ข้อ 2.27 →

ข้อ 2.28

ให้ trajectory r(t)r \left(t\right) และ vector field F(r)F \left(r\right). อธิบายความแตกต่างระหว่าง F(r(t))F \left(r \left(t\right)\right) กับ drdt\frac{\mathrm{d}r}{\mathrm{d}t} และยกตัวอย่างว่าทั้งสองอาจชี้คนละทิศได้.

[F(r(t))F \left(r \left(t\right)\right) คือค่าสนามแรงตามเส้นทาง ส่วน drdt\frac{\mathrm{d}r}{\mathrm{d}t} คือความเร็วสัมผัสเส้นทาง; เช่น r=(ut,gt22),F=mgjr = \left(u t , \frac{g t^{2}}{2}\right) , F = m g j ให้แรงตั้งฉากกับ vv ที่ t=0t = 0 เมื่อ u≠0.u \ne 0 .]

ดูคำตอบ ข้อ 2.28 →

ข้อ 2.29

ให้ acceleration 3D เป็น a(t)=a0sin⁡ωti+βe−t/τj+γtka \left(t\right) = a_{0} \sin \omega t i + \beta e^{- t / \tau } j + \gamma t k และ v(0)=0v \left(0\right) = 0. จงหา v(t)v \left(t\right) พร้อมตรวจ limiting behavior เมื่อ t→0t \to 0.

[v=(a0ω)(1−cosωt)i+βτ(1−e−t/τ)j+(γ2)t2kv = \left(\frac{a_{0}}{\omega }\right) \left(1 - \cos \omega t\right) i + \beta \tau \left(1 - e^{- t / \tau }\right) j + \left(\frac{\gamma }{2}\right) t^{2} k; near 0 มี v≈βtj+O(t2).v \approx \beta t j + O \left(t^{2}\right) .]

ดูคำตอบ ข้อ 2.29 →

ข้อ 2.30

เส้นทาง r(t)=Re−λt[cosωti+sinωtj]r \left(t\right) = R e^{- \lambda t} \left[\cos \omega t i + \sin \omega t j\right] เป็น spiral เข้าหา origin. จงหา d(r2)dt\frac{d \left(r^{2}\right)}{\mathrm{d}t} และใช้บอก sign ของ radial motion โดยไม่หา speed เต็มรูป.

[d(r2)dt=−2λR2e−2λt<0\frac{d \left(r^{2}\right)}{\mathrm{d}t} = - 2 \lambda R^{2} e^{- 2 \lambda t} < 0 เมื่อ λ>0\lambda > 0; อนุภาค spiral เข้าหา origin ตลอด.]

ดูคำตอบ ข้อ 2.30 →

✦

อีกหนึ่งก้าวของความเข้าใจ

บันทึกความคืบหน้า แล้วไปต่อในจังหวะของตัวเอง

ไปเรียนด้วยกัน

วิทยาการ: นายสาธิต ศิริวัชน์ (Mr.Satit Siriwach) AKA.COOLNUT