หลักคิดการเรียนบทนี้: potential energy ไม่ใช่ “สูตรพลังงานอีกชุดหนึ่ง” แต่เป็นวิธีบีบข้อมูลของงานจากแรง conservative ให้เหลือข้อมูลของ configuration แล้วใช้ภูมิประเทศ U เพื่ออ่าน motion ได้.
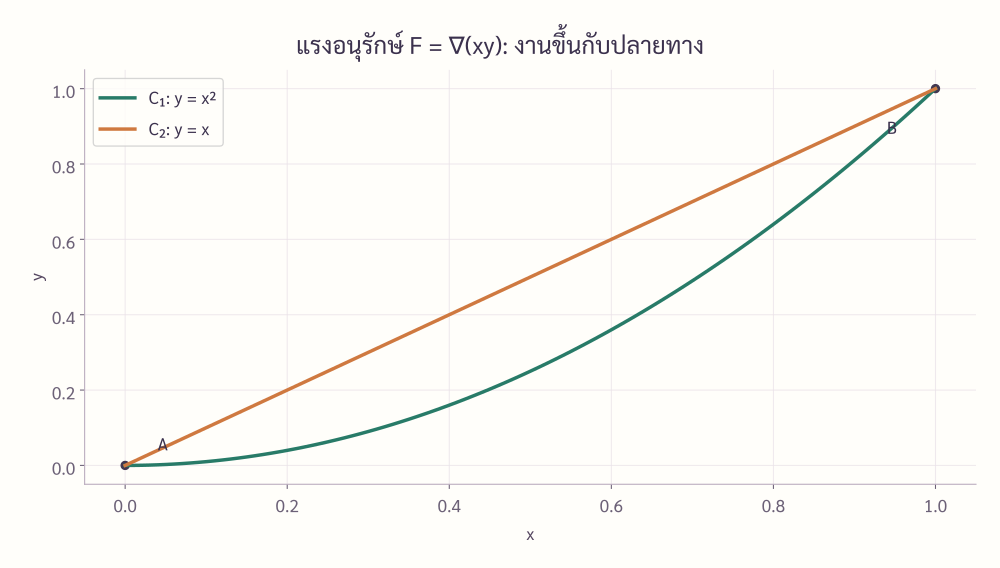
7.1 จากงานไปสู่พลังงานศักย์: เรากำลังพยายามย่ออะไร?
คำถามกลางของบทคือ: เมื่อไร line integral ของแรง “ลืมเส้นทาง” และเมื่อมันลืมเส้นทางแล้ว เราใช้สิ่งนั้นแก้โจทย์ mechanics ให้สั้นและลึกขึ้นได้อย่างไร?
สมการนี้เป็น prior result จาก Chapter 6. Chapter 7 จะไม่สอน line integral ใหม่ แต่จะศึกษาว่า field แบบใดทำให้ค่าของ integral ขึ้นกับ endpoints เท่านั้น.
7.2 Conservative force: เมื่อ work ขึ้นกับปลายทาง ไม่ขึ้นกับ path
แหล่งอ้างอิงสมการ/แนวคิด (ตรวจจากต้นฉบับ): Young & Freedman, 15th ed. SI, Ch.7 §7.3, pp.243–247 (properties of conservative work, including path independence and closed-loop work); Tipler & Mosca, 6th ed., Ch.7 §7-1, p.202 onward (independent cross-check).
7.3 นิยาม potential-energy difference และศูนย์อ้างอิง
เมื่อ work ของแรง conservative เป็น endpoint quantity เราจึงนิยาม potential-energy difference ให้เก็บข้อมูลเดียวกัน แต่มีเครื่องหมายตรงข้าม:
แหล่งอ้างอิงสมการ/แนวคิด (ตรวจจากต้นฉบับ): Young & Freedman, 15th ed. SI, Ch.7 §§7.1–7.3; Tipler & Mosca, 6th ed., Ch.7 §7-1; Serway & Jewett, 10th ed., Ch.7 §§7.6–7.8.
| สัญลักษณ์ | ความหมาย / หน่วย / หมายเหตุ |
|---|---|
| potential energy ที่ configurations A และ B; scalar; หน่วย J | |
| conservative force vector; หน่วย N | |
| d r | infinitesimal displacement vector; หน่วย m |
| งานที่แรง conservative ทำจาก A ไป B; หน่วย J |
แหล่งอ้างอิงสมการ/แนวคิด (ตรวจจากต้นฉบับ): Serway & Jewett, 10th ed., Ch.7 §7.8, Eq. (7.28), pp.171–172 (potential from a reference configuration and arbitrary reference constant); Young & Freedman, 15th ed. SI, Ch.7 §7.5, p.251 (additive constant does not change the physics).
7.4 จาก global difference ไป local force: dU, slope และ gradient
เมื่อพิจารณาการกระจัดเล็กมาก ความสัมพันธ์ finite difference กลายเป็น differential relation
ในหนึ่งมิติ ถ้าเคลื่อนตามแกน x:
แหล่งอ้างอิงสมการ/แนวคิด (ตรวจจากต้นฉบับ): Serway & Jewett, 10th ed., Ch.7 §7.8, Eq. (7.29), pp.171–173; Young & Freedman, 15th ed. SI, Ch.7 §7.4, Eq. (7.16), p.248.
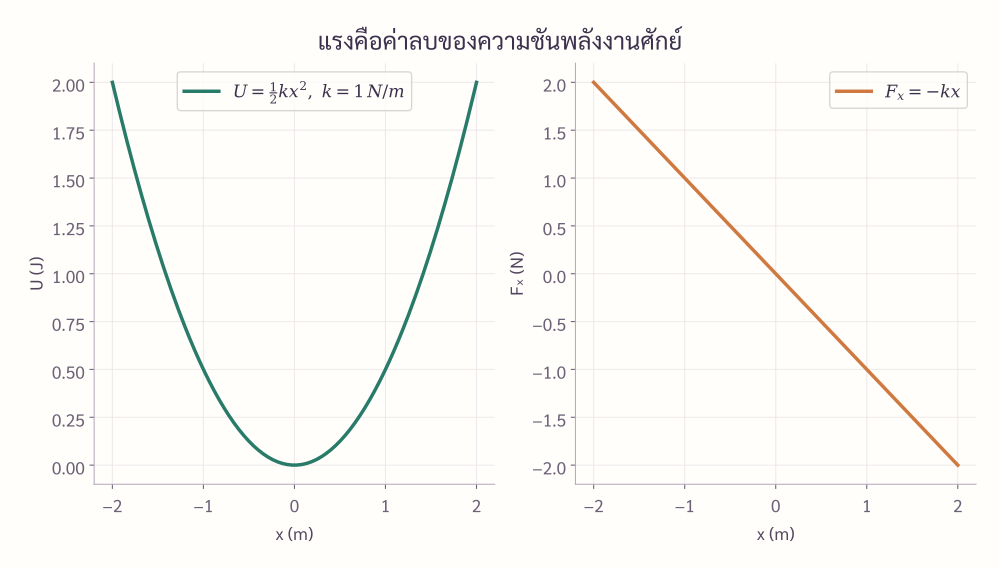
ในหลายมิติ differential ของ scalar field คือ . เปรียบเทียบกับ สำหรับ displacement arbitrary จึงได้
แหล่งอ้างอิงสมการ/แนวคิด (ตรวจจากต้นฉบับ): Young & Freedman, 15th ed. SI, Ch.7 §7.4 through p.250; Serway & Jewett, 10th ed., Ch.7 §7.8, vector-calculus extension immediately before §7.9, p.173.
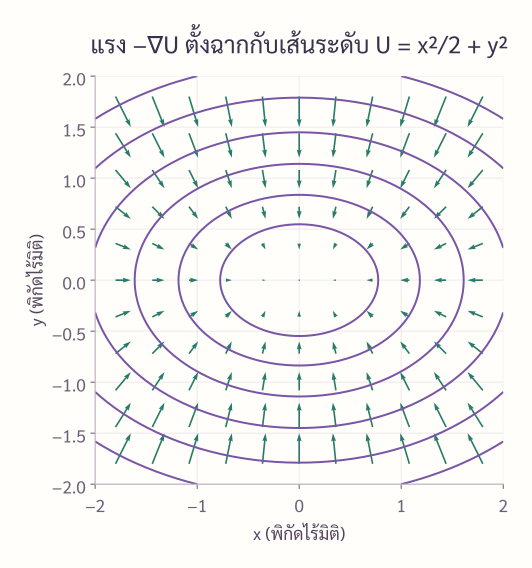
7.5 Curl criterion: local test ที่ต้องอ่านพร้อม domain
สำหรับ converse เราใช้เวอร์ชันที่ปลอดภัย: ถ้า field smooth พอ, curl เป็นศูนย์ และ domain simply connected (ไม่มี “รู” ที่ทำให้ loop หดเป็นจุดไม่ได้) จึงสรุปว่ามี global potential ได้ในบริเวณนั้น.
แหล่งอ้างอิงสมการ/แนวคิด (ตรวจจากต้นฉบับ): MIT OpenCourseWare 18.02/18.02SC, Vector Fields and Line Integrals / Some Topological Questions: equivalence of gradient field, path independence and zero closed-loop integral; curl-free converse on simply connected domains.
7.6 Mechanical energy: conservation ไม่ใช่สมมติฐาน แต่เป็นผลจาก work–energy
เริ่มจาก prior theorem ของ Chapter 6
แยก work เป็น conservative และส่วนอื่นที่ไม่ได้เก็บใน U ของ mechanical model:
แหล่งอ้างอิงสมการ/แนวคิด (ตรวจจากต้นฉบับ): Young & Freedman, 15th ed. SI, Ch.7 Eqs. (7.6), (7.13)–(7.14) and surrounding discussion; Serway & Jewett, 10th ed., Ch.8 §8.4 for nonconservative/internal-energy bookkeeping.
แหล่งอ้างอิงสมการ/แนวคิด (ตรวจจากต้นฉบับ): Young & Freedman, 15th ed. SI, Ch.7; Tipler & Mosca, 6th ed., Ch.7 §7-2; Knight, 4th ed., Ch.10 §§10.1–10.4.
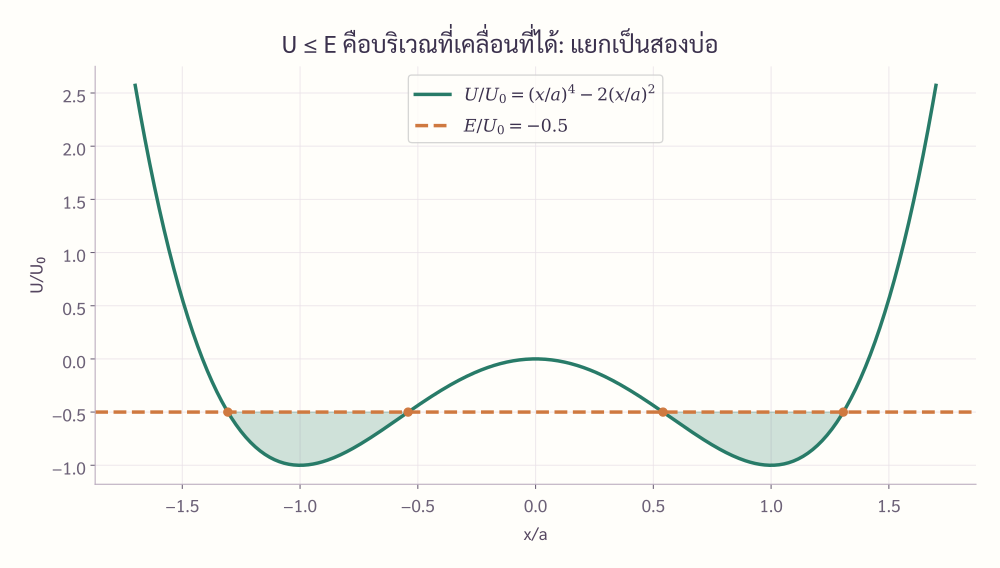
7.7 Potential-energy curve: กราฟเดียวบอก allowed motion ได้อย่างไร
แหล่งอ้างอิงสมการ/แนวคิด (ตรวจจากต้นฉบับ): Young & Freedman, 15th ed. SI, Ch.7 §7.5, pp.250–252; Knight, 4th ed., Ch.10 §10.5, pp.244–246.
จุดตัด E=U ที่ motion มาถึงแล้วกลับทิศเรียกว่า turning point ในกรณีทั่วไปของ well. อย่างไรก็ตาม v=0 เพียงอย่างเดียวไม่พอใน degenerate cases; ต้องอ่าน local shape และ dynamics ด้วย.
7.8 Equilibrium และ stability จาก geometry ของ U
ถ้า U″=0 second-derivative test ยังสรุปไม่ได้: ต้องดู higher-order behavior หรือดูทิศแรงโดยตรง. นี่เป็นจุดสำคัญสำหรับโจทย์ Olympiad เพราะ stationary point แบบแบนอาจยัง stable ได้.
แหล่งอ้างอิงสมการ/แนวคิด (ตรวจจากต้นฉบับ): Young & Freedman, 15th ed. SI, Ch.7 §7.5, p.251 onward; Serway & Jewett, 10th ed., Ch.7 §7.9, p.173 onward; Knight, 4th ed., Ch.10 §§10.5–10.7.
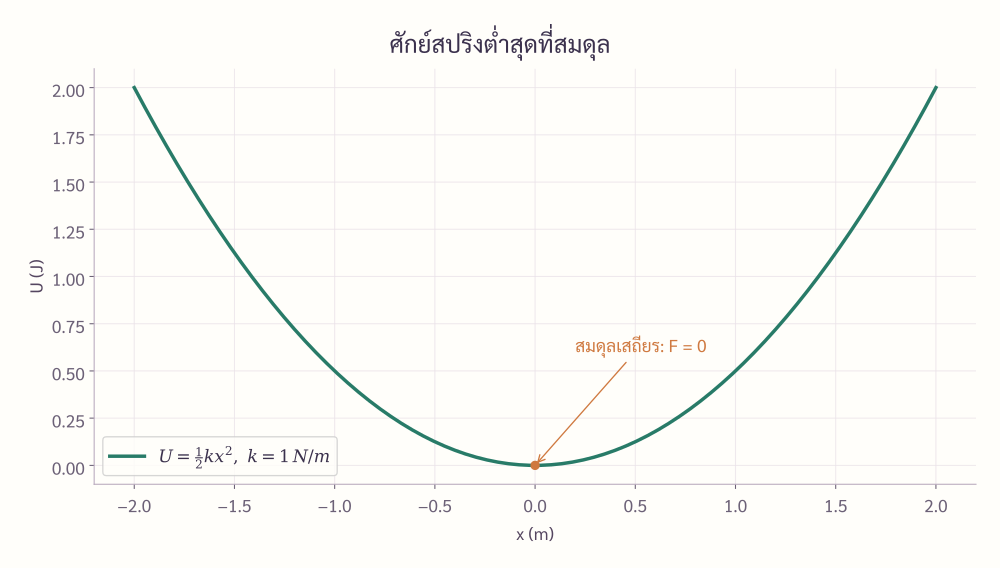
7.9 สอง potential มาตรฐาน: uniform gravity และ ideal spring
เลือก +y ขึ้น และ g>0. สำหรับ uniform near-Earth field:
แหล่งอ้างอิงสมการ/แนวคิด (ตรวจจากต้นฉบับ): Young & Freedman, 15th ed. SI, Ch.7 §7.1, p.229 onward; Knight, 4th ed., Ch.10 §10.2, p.233 onward; Serway & Jewett, 10th ed., Eq. (7.19).
สำหรับ ideal spring และ x วัดจาก force-zero position:
แหล่งอ้างอิงสมการ/แนวคิด (ตรวจจากต้นฉบับ): Young & Freedman, 15th ed. SI, Ch.7 §7.2, p.238 onward; Knight, 4th ed., Ch.10 §10.3, Eq. (10.18); Serway & Jewett, 10th ed., Eq. (7.22).
7.10 เลือกวิธีอย่างมีกลยุทธ์
7.11 Worked Examples — progressive difficulty
ตัวอย่าง 7.1 — ตรวจ path independence แล้วสร้าง U
ให้ . ตรวจ curl, หา U โดยเลือก และหา work จาก (0,0) ไป (1,2).
curl test:
potential:
work:
ตัวอย่าง 7.2 — จาก nonlinear force ไป U และ speed
ให้ และ . ปล่อย m จาก ด้วย ; หา speed ที่ .
integrate:
energy:
result:
ตัวอย่าง 7.3 — U ให้แรงและ stability
ให้ . หา F และจำแนก .
force:
curvature:
conclusion:
ตัวอย่าง 7.4 — อ่าน barrier และ turning points
ให้ และ . หา allowed region และ turning points.
allowed:
turning:
ตัวอย่าง 7.5 — friction เปลี่ยน mechanical energy
บล็อกเริ่มด้วย speed บนพื้นราบ มี friction คงที่ f ตลอดระยะ L ก่อนเข้าหาสปริง. หา speed ก่อนชนสปริง.
balance:
result:
condition:
ตัวอย่าง 7.6 — 2D gradient และ contour
ให้ . หา F และอธิบาย contour.
gradient:
geometry:
ตัวอย่าง 7.7 — curl zero แต่ domain มีรู
ให้ j] บน . ตรวจ loop circle.
local curl:
loop:
conclusion:
ตัวอย่าง 7.8 — spring + gravity เป็น potential เดียว
มวล m แขวนกับสปริงแนวดิ่ง; x ลงจากความยาวธรรมชาติ. หา equilibrium จาก U.
potential:
complete square:
equilibrium:
7.12 Main Exercise — 30 ข้อ
Concept Check
โจทย์ 7.1 Path independence ≠ “เส้นทางไม่สำคัญเสมอ”
แรงหนึ่งถูกระบุว่าเป็น conservative ในบริเวณ D. ให้ และ เป็นสองเส้นทางจาก A ไป B ภายใน D. จงพิสูจน์จาก closed-loop criterion ว่า work ตาม และ ต้องเท่ากัน และอธิบายว่าทำไมการตรวจเพียงวงปิดวงเดียวแล้วได้ work = 0 ยังไม่พอที่จะสรุปว่าแรง conservative.
โจทย์ 7.2 เลื่อนศูนย์ของ U แล้วอะไรเปลี่ยน?
ให้ โดย C เป็นค่าคงที่. จงแสดงว่า (ก) แรงไม่เปลี่ยน (ข) potential-energy difference ไม่เปลี่ยน และ (ค) ถ้าเส้นพลังงานรวมถูกเลื่อนเป็น ตำแหน่ง allowed region และ turning point ไม่เปลี่ยน. สรุปว่าปริมาณใดของ U ที่มีความหมายต่อ dynamics.
โจทย์ 7.3 อ่านทิศแรงจากภูมิประเทศพลังงาน
ที่จุด กราฟ มี slope บวก, ที่ มี local minimum, และที่ มี slope ลบ. จงระบุทิศของ ที่ และ และจัดประเภทสมดุลที่ . หากเพิ่มค่าคงที่ 100 J ให้ U ทั้งกราฟ คำตอบเปลี่ยนหรือไม่? อธิบายโดยไม่แทนสูตรอย่างเดียว.
โจทย์ 7.4 เงื่อนไขของกฎอนุรักษ์พลังงานกล
นักเรียนคนหนึ่งกล่าวว่า “พลังงานกล K+U อนุรักษ์เสมอ เพราะพลังงานอนุรักษ์เสมอ” จงวิจารณ์ข้อความนี้โดยแยกคำว่า total energy conservation ออกจาก mechanical-energy conservation และยกตัวอย่างว่าการเลือก system boundary ทำให้ friction ถูกบันทึกในสมการพลังงานได้ต่างรูปอย่างไร.
Calculus Core
โจทย์ 7.5 Double-well จากแรงลูกบาศก์
อนุภาคมวล m เคลื่อนใน 1D ภายใต้ โดย . กำหนด . (ก) หา (ข) หา equilibrium ทั้งหมดและจำแนกเสถียรภาพ (ค) อนุภาคเริ่มที่ minimum ด้านซ้ายด้วย speed . หาค่า ต่ำสุดเชิงพลังงานที่ทำให้มีพลังงานพอถึงยอดกั้นที่ .
โจทย์ 7.6 แรงแบบชิ้นส่วนและ barrier จาก signed area
อนุภาคมวล m เคลื่อนตามแกน x. สำหรับ ให้ และสำหรับ ให้ โดย . ให้ . (ก) สร้าง ในช่วง 0 ถึง 2a ให้ต่อเนื่อง (ข) ถ้าเริ่มที่ ด้วย speed จงหาค่า ต่ำสุดที่ทำให้ไปถึง ได้ (ค) อธิบายคำตอบด้วยพื้นที่มีเครื่องหมายใต้กราฟ F-x.
โจทย์ 7.7 Energy landscape แบบสองบ่อ
กำหนด , . (ก) หา equilibrium และจำแนกเสถียรภาพ (ข) สำหรับ หา allowed intervals ของ x (ค) อธิบายว่าทำไมอนุภาคที่มีพลังงานนี้ไม่สามารถย้ายจากบ่อซ้ายไปบ่อขวาได้โดยไม่รับพลังงานเพิ่ม.
โจทย์ 7.8 Nonlinear spring
แรงคืนรูปหนึ่งมิติมี โดย . เลือก . (ก) หา (ข) ปล่อยอนุภาคมวล m จาก ด้วย . หาค่า speed สูงสุด (ค) ตรวจ limiting case และตีความว่าพจน์ β ทำให้ potential “แข็งขึ้น” อย่างไร.
โจทย์ 7.9 Logarithmic potential และแรงสูงสุด
ให้ , . (ก) หา (ข) หาตำแหน่งที่ มากที่สุดและค่ามากที่สุด (ค) หา asymptotic form ของแรงเมื่อ และอธิบายว่าทำไม origin เป็น stable equilibrium.
โจทย์ 7.10 หาเวลาโดยเริ่มจาก energy integral
อนุภาคมวล m อยู่ใน potential U(x)=αx โดย . ที่ อนุภาคเคลื่อนไปทาง +x ด้วย kinetic energy . ใช้ energy method สร้าง integral สำหรับเวลาไปถึง turning point และคำนวณ integral ให้ได้รูปปิด. ห้ามเริ่มจากสมการ constant acceleration.
โจทย์ 7.11 Well ที่มี plateau และ escape threshold
ให้ โดย . (ก) หา (ข) ตรวจเสถียรภาพที่ (ค) หา speed ต่ำสุดที่ ที่ทำให้อนุภาคมวล m มีพลังงานถึง plateau เมื่อ (ง) หา behavior ของ F เมื่อ .
โจทย์ 7.12 แรง rational และศูนย์พลังงานที่อนันต์
ให้ โดย . กำหนด . (ก) หา (ข) หา depth ของ potential well ที่ (ค) หา escape speed จาก สำหรับอนุภาคมวล m (ง) ตรวจหน่วยของทุกพจน์.
Vector / Vector Calculus
โจทย์ 7.13 Coupled quadratic potential
ให้ โดย . (ก) หาแรงเวกเตอร์ (ข) หา equilibrium เมื่อ (ค) โดยการ complete the square (ไม่ใช้ Hessian matrix) หาเงื่อนไขของ λ ที่ทำให้ origin เป็น stable equilibrium.
โจทย์ 7.14 Gaussian hill ใน 2D
ให้ , . (ก) หา (ข) อธิบายทิศแรงและเสถียรภาพของ origin (ค) หา radius ที่ มากที่สุด (ง) หา work ของแรงจากจุด A ไป B ในรูป U(A),U(B).
โจทย์ 7.15 ทดสอบ field แล้วสร้าง potential
ให้ , โดย α มีหน่วย . (ก) ตรวจ conservative ในระนาบทั้งระนาบ (ข) หา โดยเลือก (ค) หา work จาก (0,0) ไป (a,2a) โดยไม่ทำ line integral และตรวจหน่วย.
โจทย์ 7.16 สนามหมุน: สอง path ให้ work ต่างกัน
ให้ i+x j), . จาก ไป , คำนวณ work (ก) ตาม quarter circle และ (ข) ตาม straight chord. เปรียบเทียบผลและเชื่อมกับ curl ของสนาม.
โจทย์ 7.17 Potential ใน 3D
ให้ F=-(2Ax+Byz)i-(2Ay+Bxz)j-(2Az+Bxy)k โดย A,B เป็นค่าคงที่ที่มีหน่วยเหมาะสม. (ก) แสดงว่า field เป็น conservative (ข) หา U โดยกำหนด (ค) หา work จาก origin ไป (a,a,a).
โจทย์ 7.18 Curl เป็นศูนย์แต่ global U ไม่มี
บน domain ให้ . (ก) แสดงว่า curl เป็นศูนย์ทุกจุดใน D (ข) คำนวณ work รอบวงกลมรัศมี R ทวนเข็มนาฬิกา (ค) สรุปว่ามี global single-valued U บน D หรือไม่ (ง) เขียน local potential บนบริเวณที่เลือก branch ของมุม θ ได้.
โจทย์ 7.19 Equipotential contour กับกำลัง
ให้ . (ก) หา F (ข) แสดงว่า F ตั้งฉากกับเส้น contour (ค) ถ้าอนุภาคถูก constraint ให้เคลื่อนตาม contour หนึ่ง จงแสดงว่า instantaneous power ของแรง conservative นี้เป็นศูนย์ และอธิบายว่าข้อสรุปนี้ไม่ได้แปลว่าแรงเป็นศูนย์.
โจทย์ 7.20 ใช้ potential แล้วตรวจด้วย parameterization
ให้ i+y j), . จาก ไป . (ก) หา U และ work จาก endpoint method (ข) ตรวจคำตอบด้วย line integral ตามเส้นตรง j, .
โจทย์ 7.21 Saddle potential จาก conservative field
ให้ F=(αy+β)i+(αx+γ)j โดย . (ก) ตรวจ conservative และหา U (ข) หา equilibrium (ค) เปลี่ยนตัวแปร , แล้วแสดงว่าใกล้ equilibrium potential เป็น saddle; จึงไม่ใช่ stable minimum แม้ .
Olympiad-style Synthesis
โจทย์ 7.22 Loop-the-loop: energy + contact constraint
ลูกปัดมวล m เคลื่อนโดยไม่มีแรงเสียดทานด้านในรางวงกลมแนวดิ่งรัศมี R. ที่จุดล่างสุดมี speed . หา ต่ำสุดที่ทำให้ลูกปัดครบวงโดยไม่หลุดจากราง. ต้องใช้ทั้ง energy conservation และเงื่อนไขแรงปฏิกิริยาที่จุดบนสุด.
โจทย์ 7.23 หลุดจากผิวทรงกลม
อนุภาคเล็กเริ่มจากหยุดนิ่งที่ยอดผิวด้านนอกของทรงกลมเรียบรัศมี R และไถลโดยไม่มีแรงเสียดทาน. ให้ θ เป็นมุมวัดจากแนวดิ่งผ่านยอด. หา θ ที่อนุภาคหลุดจากผิว. แสดงชัดว่าพลังงานอย่างเดียวไม่พอ: ต้องใช้ radial dynamics เพื่อหาจุด .
โจทย์ 7.24 Constraint ทำให้เกิด effective energy landscape
ลูกปัดเคลื่อนแบบไร้แรงเสียดทานบนลวดในระนาบแนวดิ่งที่มีรูป , . มีเพียงแรงโน้มถ่วงและแรง constraint. (ก) ใช้ x เป็นพิกัดของ configuration และสร้าง (ข) หา equilibrium และเสถียรภาพ (ค) จาก minimum ซ้าย หา speed ต่ำสุดเชิงพลังงานที่ต้องให้เพื่อมีพลังงานถึงยอดกั้น .
โจทย์ 7.25 Parameter-controlled change of stability
พิจารณา โดย และ μ เป็น dimensionless parameter. (ก) หา equilibrium เป็นฟังก์ชันของ μ (ข) จำแนกเสถียรภาพสำหรับ , , (ค) เมื่อ หา barrier height จาก minimum หนึ่งถึง . เน้นกรณี ซึ่ง .
โจทย์ 7.26 Vertical spring + gravity โดยรวม potential
มวล m แขวนกับสปริงค่าคงที่ k ในแนวดิ่ง. ให้ x วัดลงจากความยาวธรรมชาติของสปริง. (ก) สร้าง total potential ของ spring+gravity (ข) complete the square เพื่อหา equilibrium และแสดงว่า stable (ค) ปล่อยจาก ด้วย หา turning point อีกด้านและ speed สูงสุด. ห้ามแก้ SHM differential equation.
โจทย์ 7.27 Mechanical energy decay under drag
อนุภาคมวล m เคลื่อนใน 1D ภายใต้ conservative potential และมี drag , . นิยาม . (ก) พิสูจน์ว่า (ข) เขียนพลังงานที่สูญเสียระหว่าง t1,t2 เป็น integral (ค) อธิบายว่าทำไมผลนี้ไม่ขัดกับ conservation of total energy.
โจทย์ 7.28 ที่ threshold ของ barrier: “ถึงยอด” ในเวลาจำกัดหรือไม่?
ให้ . อนุภาคมวล m เริ่มที่ . (ก) หา minimum initial speed ตามเกณฑ์พลังงานที่ทำให้ (ข) สำหรับกรณี ใช้ energy integral วิเคราะห์เวลาเมื่อ และแสดงว่าเวลา diverges. อธิบายความต่างระหว่าง “energetically allowed to reach barrier energy” กับ “cross barrier in finite time”.
โจทย์ 7.29 Radial conservative + topological circulation
บน punctured plane ให้องค์ประกอบเชิงขั้ว และ โดย . (ก) แยกส่วนที่เขียนด้วย potential ได้และหา (ข) หา work รอบวงกลมรัศมี R หนึ่งรอบ (ค) เปรียบเทียบ work จาก (R,0) ไป (R,π) ตาม upper และ lower semicircle (ง) อธิบายว่าจะใช้ mechanical-energy method กับ full field อย่างไรโดยไม่สร้าง global U ปลอม.
โจทย์ 7.30 Inverse mechanics จาก speed profile
อนุภาคมวล m เคลื่อนใน 1D ภายใต้แรง conservative และมี speed profile สำหรับ . เลือก . (ก) หา total energy E และ (ข) หา (ค) หา turning points (ง) ตรวจเสถียรภาพของ และอธิบายว่าทำไม ไม่ได้หมายความว่า “ตัดสินเสถียรภาพไม่ได้ตลอดไป”.
7.13 Cheat Sheet — ต้องรู้ทั้งสมการและเงื่อนไข
เงื่อนไข: ใช้ได้เมื่อ force/interaction conservative บน domain ที่เหมาะสม
เงื่อนไข: U differentiable; force points toward steepest decrease of U
เงื่อนไข: necessary for smooth gradient field; converse ต้องมี domain caveat
เงื่อนไข: ต้องระบุ system boundary และสิ่งใดถูกเก็บไว้ใน U
เงื่อนไข: special case เมื่อไม่มี nonconservative work/energy-transfer term ใน model
เงื่อนไข: allowed region ใน 1D conservative model
เงื่อนไข: turning-point candidate; ตรวจ local motion
เงื่อนไข: equilibrium candidate
7.14 Reference notes
แหล่งต่อไปนี้ถูกเปิดตรวจจริงสำหรับ Chapter 7: Young & Freedman 15th ed. SI Ch.7; Knight 4th ed. Ch.10; Tipler & Mosca 6th ed. Ch.7; Serway & Jewett 10th ed. Chs.7–8; MIT OpenCourseWare 18.02/18.02SC สำหรับ vector-field/path-independence/curl-domain extension.
โจทย์ 7.1–7.30 และคำอธิบาย/กราฟที่จัดทำขึ้นในบทนี้เป็น original authoring ของโครงการ ไม่ได้อ้างว่าเป็นโจทย์จากตำรา.